【学习笔记】零扭矩滑行损耗V型不可微分—对电驱动损耗分解的纯电动汽车性能优化
- 2026-11-12 03:13:19
PDF NOTES · ORIGINAL PAGE IMAGES · TUM FTMS OPEN-SOURCE
针对电驱动损耗分解的纯电动汽车性能优化
大众ID.3实测建模:攻克零扭矩空载滑行损耗V型不可微瓶颈,打通1M1G/1M2G/2M1G多构型NLP轨迹与扭矩协同优化
Eco-Driving 生态驾驶分体损耗元模型 (Split Loss)大众 ID.3 实测验证1M1G / 1M2G / 2M1GCasADi + IPOPT 工具箱
纯电动汽车(BEV)虽然消除了尾气排放,但其续航里程高度受限于动力电池容量,而高级别自动驾驶带来的计算与传感器附件功耗增长进一步加剧了能耗焦虑。通过生态驾驶算法(Eco-Driving Algorithm)优化车速轨迹与动力总成工作点,是在不增加硬件成本的前提下挖掘整车续航潜力的关键技术路径。然而,在最优速度轨迹中广泛存在着零扭矩滑行(Gliding)工况——传统的电机/减速器效率 Map 图(Efficiency Map)由于在零扭矩处乘积为零,无法表征铁损、风摩损与齿轮搅油等空载损耗(No-Load Losses);而现有的连续多项式拟合方法在零扭矩正负切换的“V 型尖角”处不可微,导致低负荷与滑行区拟合严重失真。
以大众 ID.3 Pro Performance 实车底盘测功机与滑行测试数据为基准,全面评估了单电机单挡(1M1G)、单电机两挡(1M2G)及双电机四驱(2M1G)三种动力总成拓扑的节能机理。
01|从“车轮到距离”到“电池到距离”:生态驾驶目标函数与零扭矩建模痛点
在智能网联电动车的速度规划研究中,不同文献求取的“最优节能速度曲线”往往大相径庭,其根本原因在于目标函数(Objective Function)边界定义与动力总成损耗建模精度的差异。由于电驱动系统在极低负荷率下效率偏低,匀速巡航(Cruising)往往不如周期性交替加速与滑行的“脉冲滑行策略”(Pulse and Glide, P&G)省电。现有研究的目标函数主要分为三大层级:
• 加速度平方最小化(Minimization of Squared Acceleration):仅最小化纵向加速度平方积分而非真实能耗。计算极快,但无法反映脉冲滑行(P&G)等高扭矩高效率区的节能特性。
• 车轮到距离能量最小化(Wheel-to-Distance Energy Minimization):仅最小化克服空气阻力、滚动阻力、坡度阻力与惯性力所需的轮端机械功,忽略了电驱系统内部随负载点剧烈变化的电磁与机械损耗。
• 电池到距离能量最小化(Tank-to-Distance Energy Minimization):将动力电池内阻损耗、逆变器开关/导通损耗、电机铜铁风摩损耗、减速器齿轮轴承损耗直至轮端行驶阻力全部纳入最优控制问题(OCP),具备最大的真实节能潜力。
在求解“电池到距离”最优控制问题时,动态规划(DP)虽能直接查表,但遭遇“维数灾难”无法处理多状态变量或在线滚动优化;而以 IPOPT 内点法为代表的梯度直接法(Direct Methods with NLP)要求模型函数二阶连续可微。此前文献或采用效率图忽略了零扭矩滑行时的空载损耗,或采用单一连续低阶多项式(如二次平面)拟合整个正负扭矩域的电机功率,无法准确刻画多电机扭矩分配或多挡位换挡边界,导致求得的所谓“最优轨迹”在真实物理模型下反而是次优解。
02|全链路物理损耗解构:从轮端阻力到电池、电机与减速器空载损耗
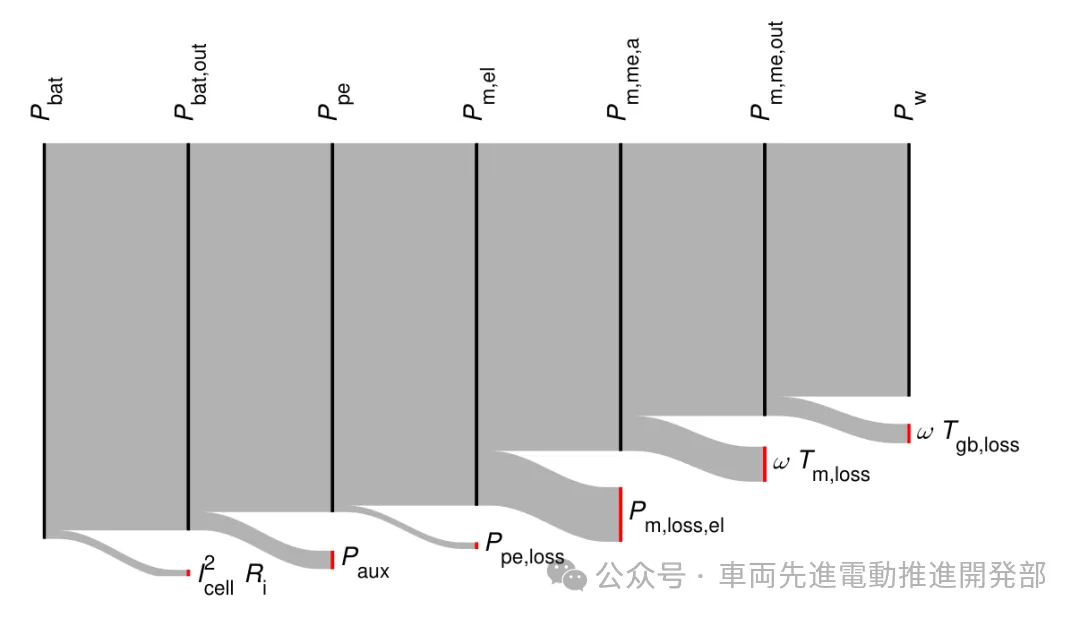
原文 Figure 1:纯电动动力总成功率流向及优化算法纳入的全链路损耗项(红色标注)
如 Figure 1 所示,驱动工况下整车能流从动力电池内部功率 P_bat 出发,依次经历电芯内阻焦耳热损耗(I_cell²·R_i)、低压附件功耗 P_aux、逆变器功率电子损耗 P_pe,loss、电机定子电气损耗 P_m,loss,el,在电机气隙处形成机械功率 P_m,me,a;随后在转子侧扣除电机机械风摩损耗 ω·T_m,loss 得到电机输出轴功率 P_m,me,out,再经减速器扣除齿轮啮合与轴承搅油损耗扭矩 ω·T_gb,loss,最终输出至车轮端功率 P_w 以克服行驶阻力。全链路物理方程体系如下:
1. 轮端行驶阻力模型(Wheel-to-Distance Losses): • 空气阻力:F_air = 0.5 · ρ_a · c_a · a_a · v² • 车速相关滚动阻力(SAE J2452 演化模型):F_roll = F_z^α · P_tire^β · (a + b·v + c·v²) • 坡度阻力与旋转质量惯性力:F_slope = m_veh · g · sin(α) , F_acc = (m_veh + I_DT / r_w²) · a = m_veh · λ · a
2. 动力电池 Rint 等效电路与功率损耗: • 电池内功率解析解:P_bat = V_b0² / (2·R_i) − V_b0 · √[ (V_b0² − 4·P_bat,out·R_i) / (4·R_i²) ] • 电芯电流与开路电压:h_4 = P_bat,out − (P_bat − R_i · I_cell² · n_par · n_ser) = 0 , V_cell = f_Vcell(ξ) • 最大能量回收电流边界:I_recu,max = (V_cell − V_cell,max) / R_i ≤ I_cell
3. 电机与减速器(Gearbox)负载相关与空载损耗模型: • 电机转子风摩机械损耗扭矩:T_loss,m = c_m · 2 · r_m,r³ · ω_m · l_m • 减速器总损耗分解:P_gb,loss = P_gb,wheel(啮合负载损耗 μ_m·H_v·P_m)+ P_gb,wheel0(齿轮飞溅搅油空载损耗)+ P_gb,bear(轴承损耗)+ P_gb,seal(油封损耗) • 舍弗勒(Schaeffler)轴承摩擦扭矩模型:T_gb,bear,speed,1 = f_0 · (ν · n_shaft,1)^(2/3) · d_m³ · 10⁻⁷ (转速相关空载项), T_gb,bear,load,1 = f_1 · P_1 · d_m (载荷相关项)
值得注意的是,空载损耗(No-Load Losses)在纯电动车中绝不可忽略:例如一台 25 kW 的内置式永磁同步电机(IPMSM)在 2500 rpm 零扭矩空转时,仅永磁体旋转磁场在定子铁心中感应出的空载铁损即可高达 1 kW;而一台 30 kW 电机配套的两级减速器在 11,000 rpm 运行时,轴承摩擦损耗达 315 W,其中 76% 集中在与电机同速旋转的高速输入轴上。若使用传统效率图建模,当零扭矩滑行时效率乘积项归零,优化器会误以为高速滑行完全无电机与减速器内部耗散,从而产生严重的策略偏差。
03|核心算法突破:攻克零扭矩“V型尖角”不可微难题的分体损耗积分法
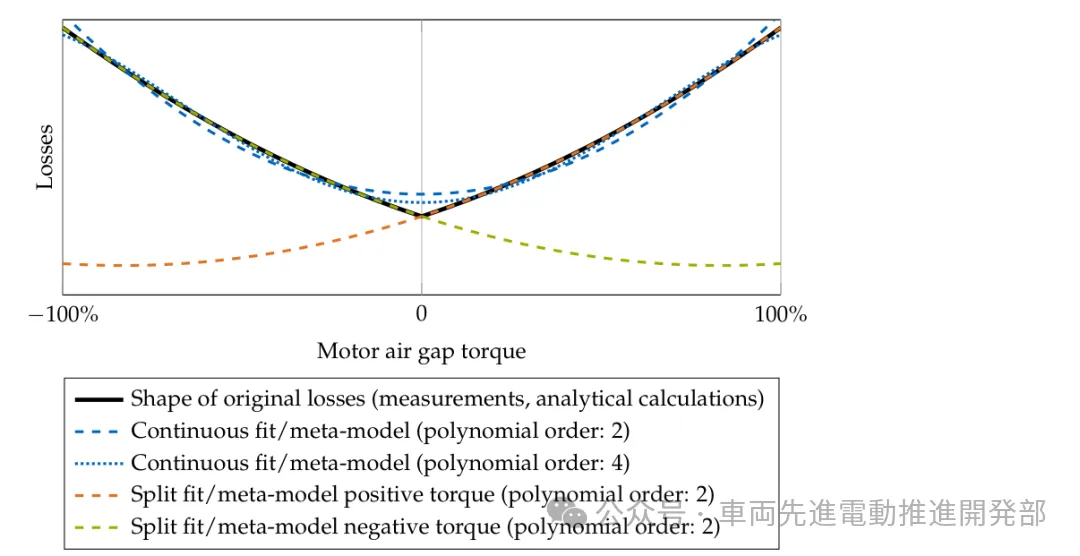
原文 Figure 2:正负扭矩对称损耗的“V型”特征与连续拟合 vs 分体元模型(Split Meta-Model)对比
在给定电机转速下,电机定子铜损与铁损随气隙扭矩绝对值 |T_m,a| 的增大而上升(包含显著的一次线性项与二次项)。当把驱动正扭矩(0 ~ +100%)与制动能量回收负扭矩(-100% ~ 0)放在同一坐标系下观察时,损耗曲线在零扭矩(T_m,a = 0)处呈现出尖锐的“V 型折角”(见 Figure 2 黑色实线)。由于该点左导数与右导数符号相反(不可微),无论是 2 阶还是 4 阶的单一连续多项式(蓝色虚线与点线),在零扭矩附近都会产生剧烈的“圆角化抬升”与振荡失真——而零扭矩恰恰是生态驾驶滑行工况最核心的运行区!
为避免引入计算代价高昂的互补约束(Complementarity Constraints),论文提出了极为巧妙的分体损耗元模型(Split Meta-Model)与不等式松弛嵌入法:分别针对正扭矩域拟合多项式 f_m,loss⁺(ω_m, T_m,a)(橙色虚线)与负扭矩域拟合多项式 f_m,loss⁻(ω_m, T_m,a)(绿色虚线),并引入状态松弛变量 s_m,loss(电机电气损耗)与 s_gb,loss(减速器损耗扭矩),通过两组非线性不等式约束嵌入 NLP:
分体损耗不等式交错约束机制(Interleaved Inequality Constraints): • 电机与逆变器电气损耗约束: f_m,loss⁺(ω_m, T_m,a) ≤ s_m,loss (式 36) f_m,loss⁻(ω_m, T_m,a) ≤ s_m,loss (式 37) • 减速器内部损耗扭矩约束(T_m,out = T_m,a − f_m,loss,mech(ω_m)): f_gb,loss⁺(ω_m, T_m,out) ≤ s_gb,loss (式 43) f_gb,loss⁻(ω_m, T_m,out) ≤ s_gb,loss (式 44) • 相对最小二乘(Relative Least Squares, min SRE)拟合交叉压制条件: 当 T⁺ ∈ [0, T_m,max,ct] 时,强制 f⁺(ω, T⁺) ≥ f⁻(ω, T⁺) (式 58) 当 T⁻ ∈ [−T_m,max,ct, 0] 时,强制 f⁻(ω, T⁻) ≥ f⁺(ω, T⁻) (式 59)
这一设计的精妙之处在于:由于优化目标函数致力于最小化总电池能耗,优化器在求解过程中会自动将松弛变量 s_m,loss 与 s_gb,loss 向下压紧至 max(f⁺, f⁻) 的上包络面上;再配合拟合阶段施加的交叉不等式约束(式 58~59,确保正扭矩区 f⁺ 恒高于 f⁻ 的延拓分支,负扭矩区 f⁻ 恒高于 f⁺ 的延拓分支),无需任何离散开关或绝对值函数,即可用完全光滑可微的多项式不等式精确复刻零扭矩处的 V 型尖角与空载损耗!
04|多拓扑统一NLP构建:单电机单挡、两挡变速箱与双电机四驱协同控制
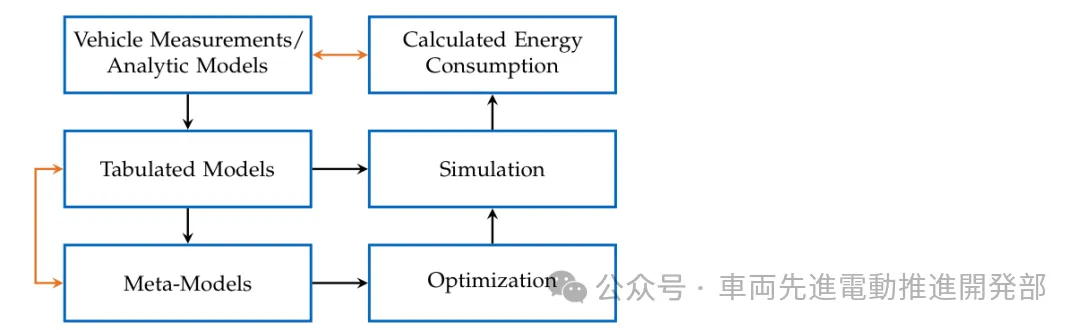
原文 Figure 3:实车测量/解析模型 → 查表模型(Tabulated Models)→ 多项式元模型(Meta-Models)→ NLP优化与后处理闭环
如 Figure 3 所示,整个研究与工具箱遵循严密的“两级抽象+后处理复核”工程闭环:首先由实车台架测量与解析模型生成高保真查表损耗模型(Tabulated Models);接着通过相对最小二乘拟合生成可供梯度优化器调用的多项式元模型(Meta-Models);在完成速度曲线与扭矩分配优化后,再将优化输出的控制序列重新代回原始查表模型执行准静态后处理仿真(Post-Processing Simulation),从而保证所有能耗对比均建立在统一的真实物理基准之上。
为了同时兼顾节能性、行驶平顺性(舒适性)、通行效率及跟车安全距离,算法构建了多目标加权代价函数 J(式 52),并支持全局路线优化(Route Optimization,无前车)与滚动时域速度规划器(Moving Horizon Speed Planner, MHSP / Eco-ACC,含前车动态跟车与空间限速)两大应用场景:
多目标加权代价函数与空间平滑限速机制: • 综合目标函数(式 52): J = w_j·∫(da/dt)²dt [冲击度Jerk] + w_E·∫P_bat·dt [电池能耗] + w_r,m·∫(dT_m,a/dt)²dt [电机扭矩正则化] + w_r,b·∫(dT_b/dt)²dt [制动扭矩正则化] − w_vEnd·0.5·λ·m·(v_end² − v_init²) [终端动能补偿] + w_s·∫(s_veh − f_s,t(v))²dt [跟车期望间距跟踪] • 反正切光滑空间限速函数(式 27,解决阶跃限速不可导问题): v_max(s) = v_max,init + ∑(κ=1..M) dv_max,κ · [ 0.5 + (1/π) · atan(σ · (s − s_max,c,κ)) ] (代码中缩放因子 σ = 150) • MHSP 跟车安全距离约束(式 53~54): 目标间距 f_s,t = s_lv − t_t·v − s_v0 (t_t = 1.8 s, s_v0 = 1.5 m) , 最小安全距离上限 s_max = s_lv − t_min·v − s_v0 (t_min = 1.0 s)
05|大众 ID.3 实车参数化与 WLTP/城市/城际/高速四工况实测对标验证
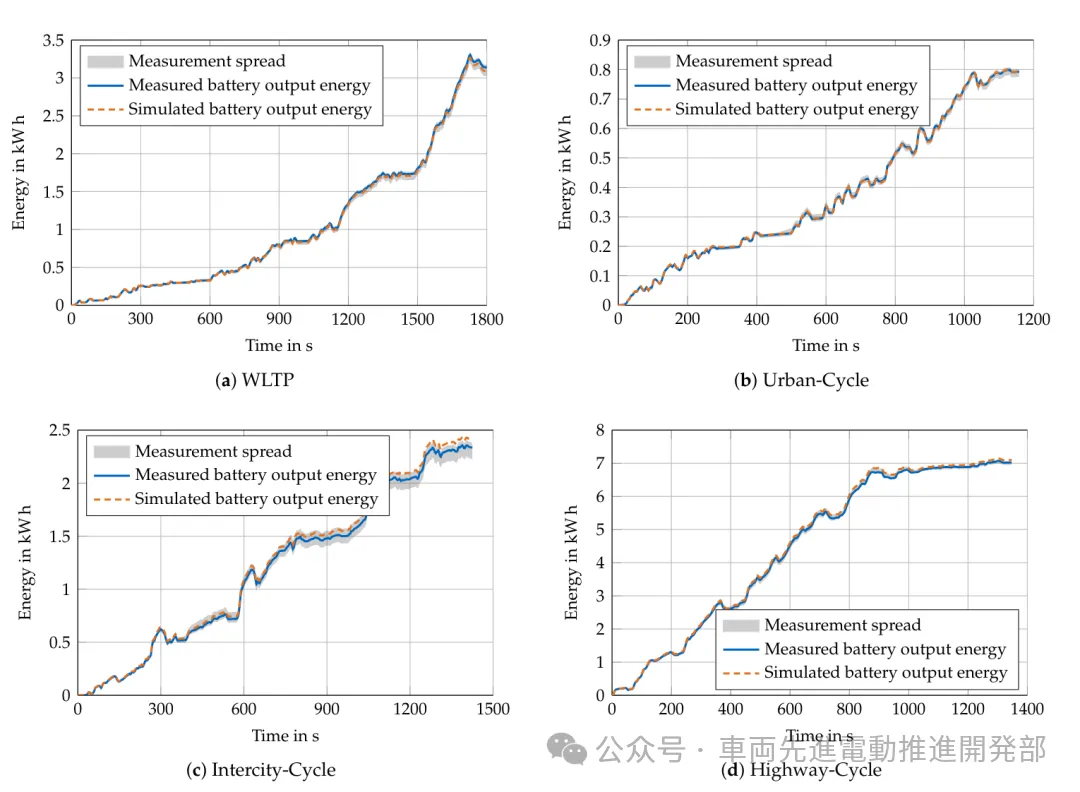
原文 Figure 4:大众 ID.3 在 (a) WLTP、(b) Urban 城市、(c) Intercity 城际、(d) Highway 高速四种工况下的实测电池输出能耗与仿真对比
研究团队采用经过完整底盘测功机与道路滑行测试的大众 ID.3 Pro Performance 作为基准样车(参数见文末附录表 A3:整备质量 1820 kg + 乘员 150 kg,迎风面积 2.36 m²,风阻系数 c_a = 0.1961,轮胎滚动半径 0.3468 m,108串2并共 216 颗电芯,单体内阻 1.857 mΩ,单体容量 80.44 Ah,可用 SOC 区间 4%~97%)。为验证查表模型(Tabulated Models)对真实车辆能耗的还原能力,团队在 WLTP、城市(Urban)、城际(Intercity)与高速(Highway)四大实测循环(取热机稳定的第 2 轮测试数据)下进行了全過程对标。
如 Figure 4 与 Table 4 所示,仿真累计能耗曲线(橙色虚线)在整个时间轴上紧贴实测能耗曲线(蓝色实线)及多次测量散布带(灰色阴影)。除测量散布带最宽的城际工况(-3.1%)外,其余所有工况的累积能耗偏差均小于 1.7%,城市工况更是达到了惊人的 -0.1%,充分证实了组件级损耗建模的高保真度。
06|三维损耗曲面拟合对标:为什么高阶连续多项式依然敌不过低阶分体元模型?
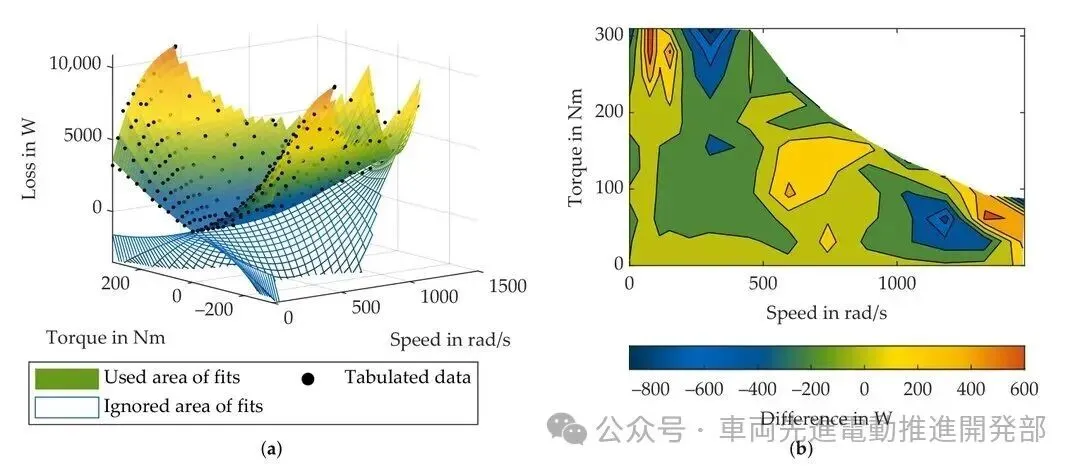
原文 Figure 5:(a) 大众 ID.3 永磁同步电机(PMSM)分体元模型有效曲面(着色区)与被不等式滤除的无效延拓网格;(b) 拟合值与原始查表数据的绝对误差分布(W)
为了定量分离“分体建模法”与“多项式阶数”各自的影响,论文对比了三套元模型方案(原文 Table 1 ~ Table 3):① 本文分体元模型(Split Meta-Models);② 传统连续低阶元模型(State-of-the-Art,2×2 阶连续拟合电机+97%固定减速器效率);③ 连续高阶元模型(Continuous High-Order,扭矩阶数提升至 6 阶)。三者的均方根相对误差(RMSRE)对比如下:
数据对比令人瞩目:即便连续高阶元模型将扭矩多项式阶数翻倍至 n = 6,其电机损耗 RMSRE(0.202 与 0.293)依然是 n = 3 分体元模型(0.079 与 0.067)的 2.5 ~ 4.3 倍;减速器损耗的 RMSRE 也从连续 6 阶的 0.137 大幅降至分体 3 阶的 0.025!Figure 5(a) 直观展示了分体曲面的工作机理:两张多项式曲面在 T = 0 处交汇形成清晰的 V 型谷底,位于下方的蓝色网格延拓区被不等式约束(式 36~37)自动屏蔽,在绝大部分常用工况区内拟合绝对误差控制在 ±200 W 以内。
07|三大动力总成拓扑节能实效与双电机四驱(2M1G)扭矩分配真相
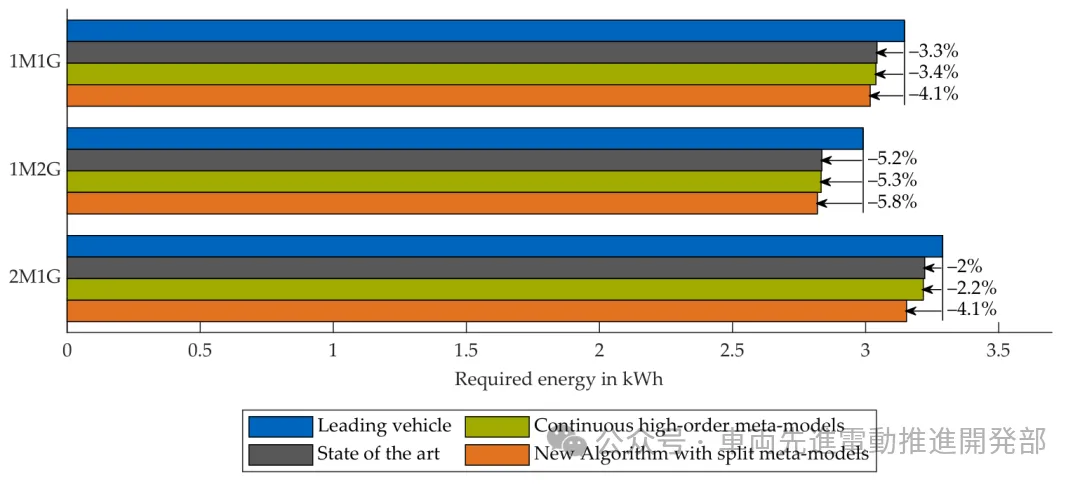
原文 Figure 6:WLTP 跟车场景下 1M1G、1M2G、2M1G 三种拓扑采用不同生态驾驶算法时的总能耗与相对前车节能量对比
在 WLTP 10s 预测时域跟车场景下(Figure 6),本文提出的分体元模型生态驾驶算法(橙色柱)在所有三种动力总成拓扑下均取得了最低的能耗:
• 1M1G(单电机单挡基准):传统 SOA 算法节能 -3.3%,连续高阶元模型节能 -3.4%,而本文分体元模型算法节能达到 -4.1%(相对传统算法节能量提升 +25%)。
• 1M2G(单电机两挡变速器):得益于二挡(i_gb,2 = 3.0)降低了高速巡航与滑行时的电机及输入轴转速,空载风摩损与铁损显著下降,成为全场能耗最低的拓扑;本文分体算法实现 -5.8% 的节能率(传统 SOA 为 -5.2%)。
• 2M1G(PMSM + IM 双电机四驱):由于增加了 80 kg 车重及第二套电驱总成的机械拖曳空载损耗,2M1G 绝对能耗高于 1M1G;但在该拓扑下,传统 SOA 算法仅节能 -2.0%,连续高阶模型仅节能 -2.2%,而本文分体元模型算法节能跃升至 -4.1%,节能量相对传统算法暴增 +101%!
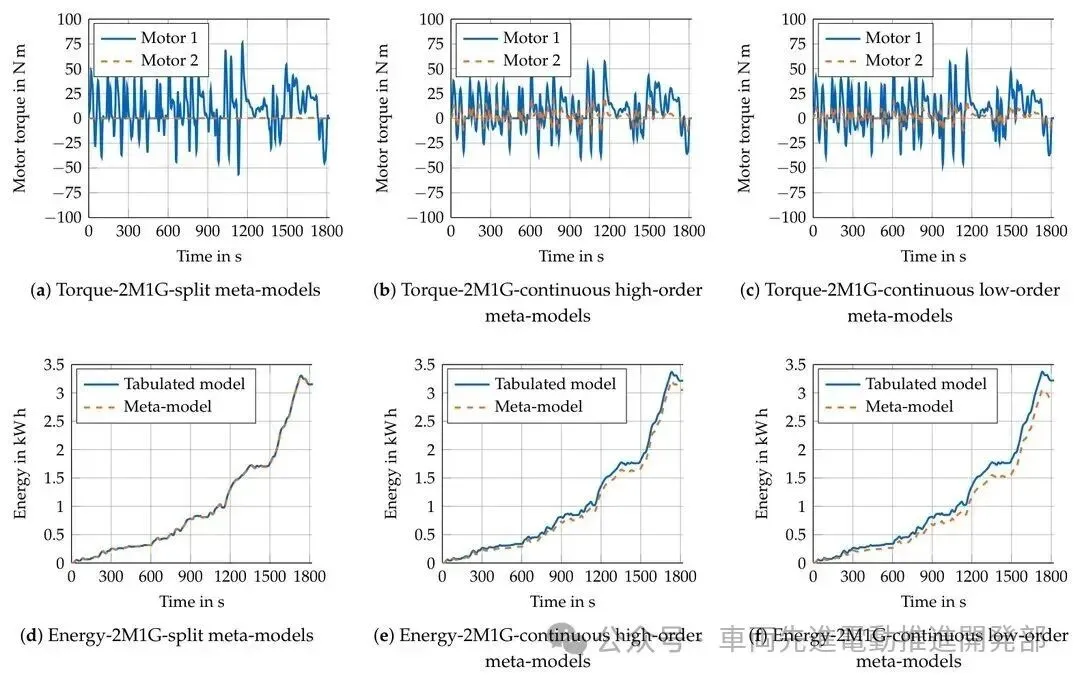
原文 Figure 7:(a-c) 2M1G 双电机拓扑在三种元模型下的主辅电机扭矩分配序列;(d-f) 元模型预测能耗与查表模型真实仿真能耗的吻合度对比
为什么在双电机四驱(2M1G)拓扑中,连续多项式模型会损失一半以上的节能潜力?Figure 7 揭示了背后的物理与数学真相:在 Figure 7(b) 和 7(c) 中,由于连续多项式在零扭矩附近存在拟合虚假凸起,优化器误以为让两台电机同时输出小扭矩(Motor 1 与 Motor 2 同时工作)更划算,导致两台电机双双偏离高效率区并承受双份电磁损耗;而在 Figure 7(a) 中,分体元模型精确捕捉到了感应电机(IM)在零扭矩处几乎无电磁铁损的物理特性,果断采取单电机驱动策略(仅用 Motor 1 驱动,将 Motor 2 保持在零扭矩随动状态)!同时,Figure 7(d)~(f) 证明,分体元模型在优化器内部计算的能耗曲线与原始查表仿真完全重合,而连续高阶和连续低阶模型则出现显著的累积能耗失真。
08|最优车速轨迹与滑行(Gliding)涌现机理:为什么连续拟合无法产生零扭矩滑行?
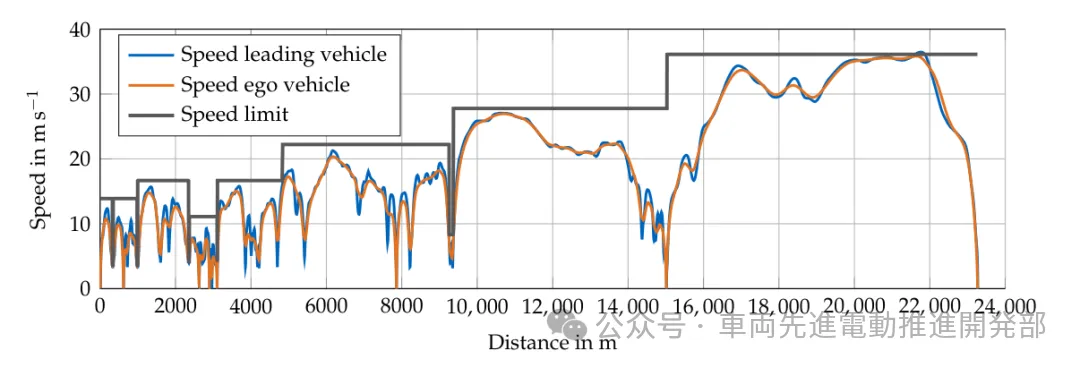
原文 Figure 8:24 km WLTP 跟车与空间限速复合场景下,前车速度(蓝)、自车生态驾驶最优速度(橙)与空间限速上限(灰)
在 24 km 完整 WLTP 跟车场景中(Figure 8),自车(Ego Vehicle,橙色曲线)通过 10s V2V 前车速度预测与空间限速约束(灰色阶梯线),有效削平了前车(蓝色曲线)剧烈的加减速尖峰,在严格遵守道路限速与防追尾安全时距的前提下实现了平滑的动能管理。
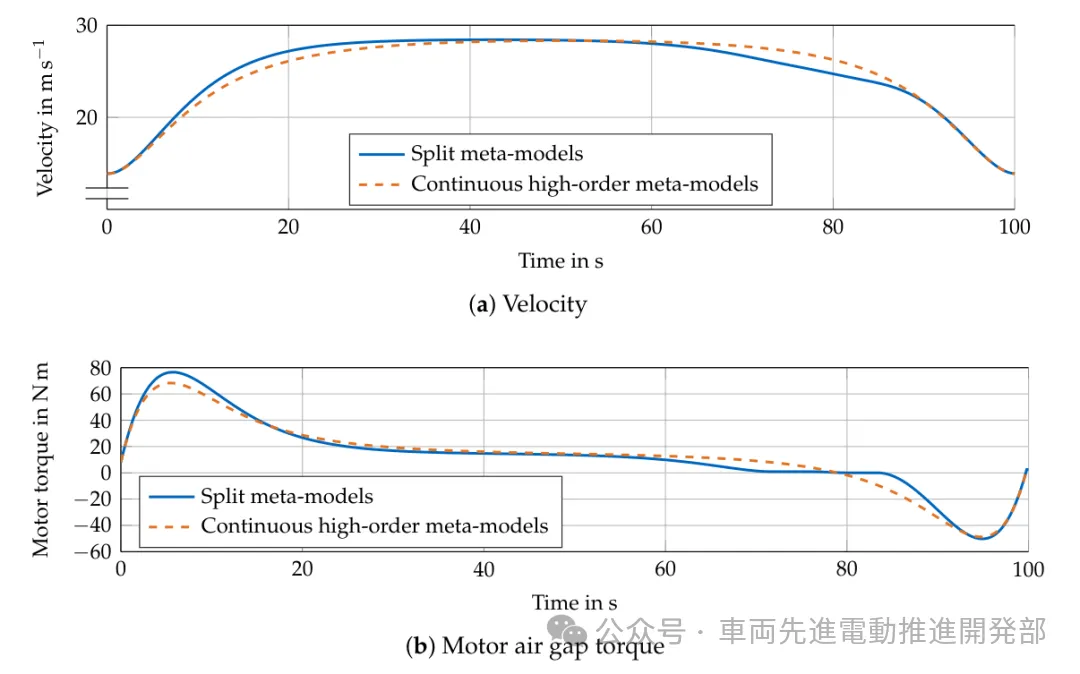
原文 Figure 9:城际场景(100s 行驶 2500m,初末速度 50 km/h)下,分体元模型 vs 连续高阶元模型的 (a) 最优车速与 (b) 电机气隙扭矩对比
为了更纯粹地观察元模型对最优控制策略形态的影响,Figure 9 展示了无前车干扰的城际点对点场景(100 s 内行驶 2500 m,起止车速均为 50 km/h,最高限速 120 km/h)。对比 Figure 9(b) 的电机气隙扭矩曲线可以发现一个极其关键的现象:在 60 ~ 85 s 减速过渡段,基于分体元模型的算法(蓝色实线)明确涌现出了长达十余秒的零扭矩滑行阶段(T_m,a = 0,Gliding),随后才进入深度能量回收;而基于连续高阶元模型的算法(橙色虚线)则完全没有滑行阶段,而是从微小正扭矩直接平滑过渡到负扭矩制动!这是因为连续多项式抹平了 T = 0 处的 V 型折角(导数连续为零),使优化器无法感知零扭矩滑行点作为驱动与回收损耗分水岭的驻点优势。
09|原文附录图谱与实车标定参数全集:PMSM vs IM 损耗等高线与三维拟合面
论文附录 A 完整公开了大众 ID.3 永磁同步电机(PMSM)、30 kW 感应电机(IM)以及减速器的原始损耗等高线图(Figure A1 ~ A3)与分体元模型三维拟合残差图(Figure A4 ~ A5),清晰展示了不同类型电机的空载物理差异:
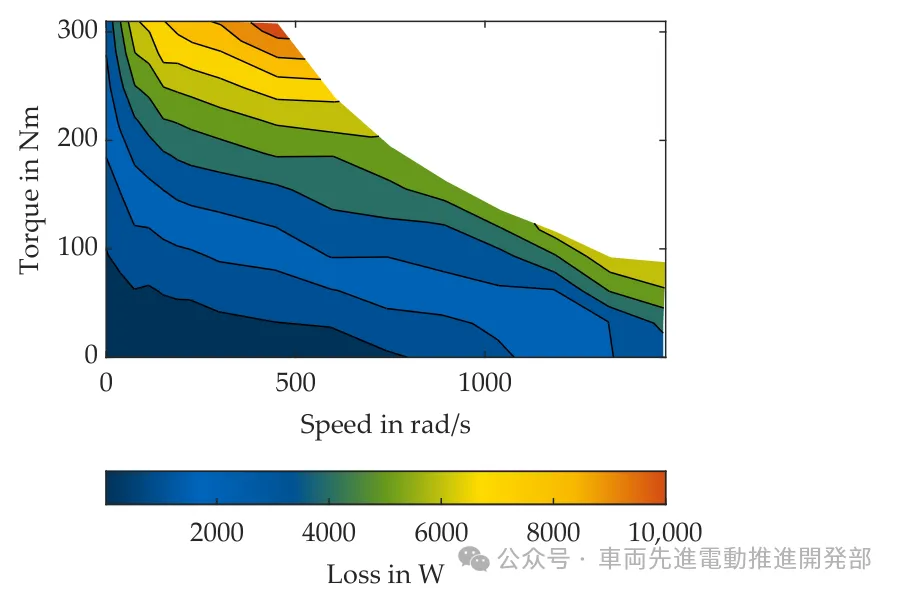
原文 Figure A1:大众 ID.3 主驱永磁同步电机(PMSM)电气损耗等高线图(W)
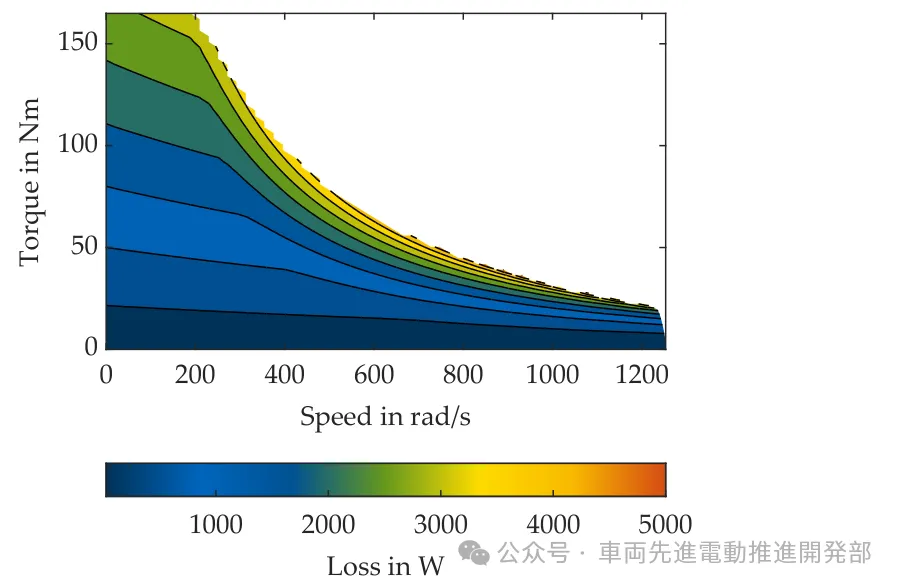
原文 Figure A2:30 kW 辅驱感应电机(IM)电气损耗等高线图(W,零扭矩底边损耗趋近于零)
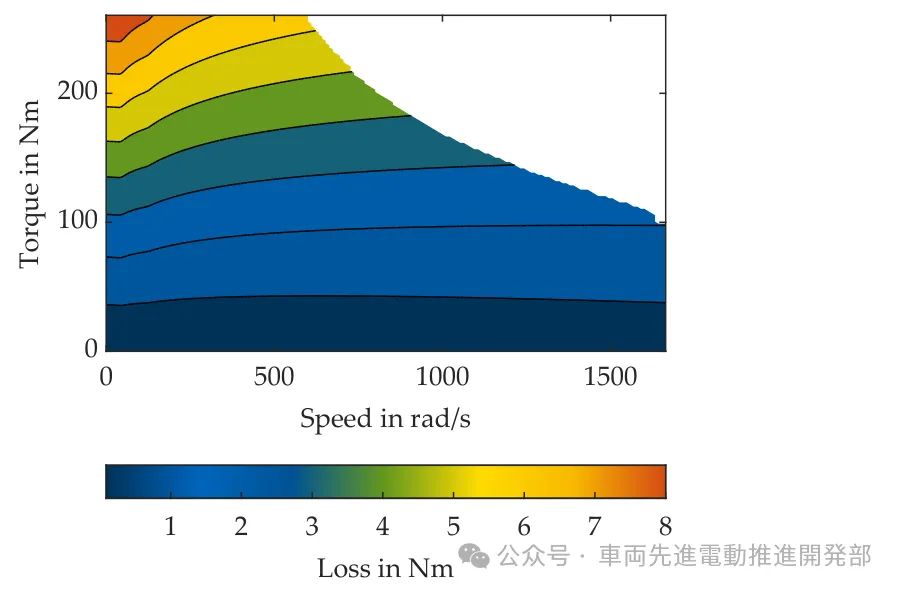
原文 Figure A3:减速器内部损耗扭矩等高线图(Nm,随转速与输入扭矩双维递增)
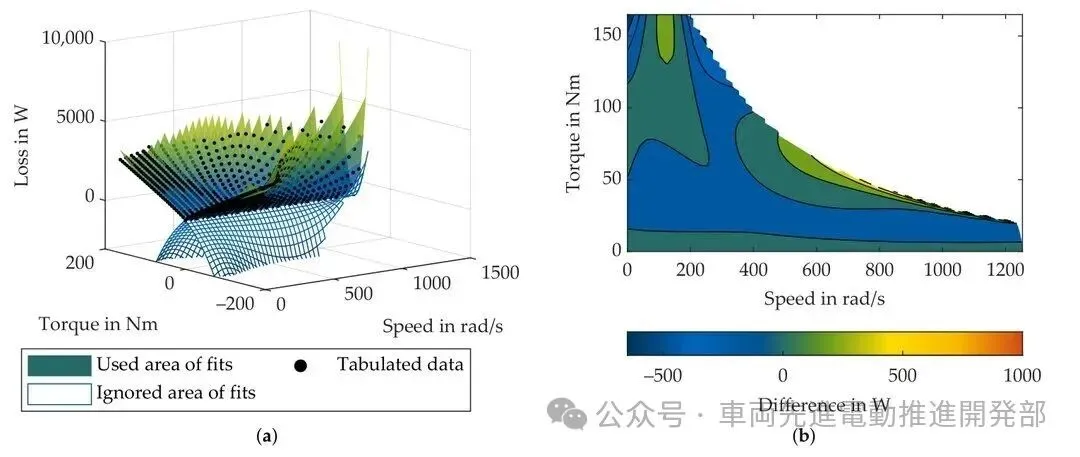
原文 Figure A4:(a) 感应电机(IM)分体元模型三维拟合曲面与查表点;(b) 拟合误差分布(W)
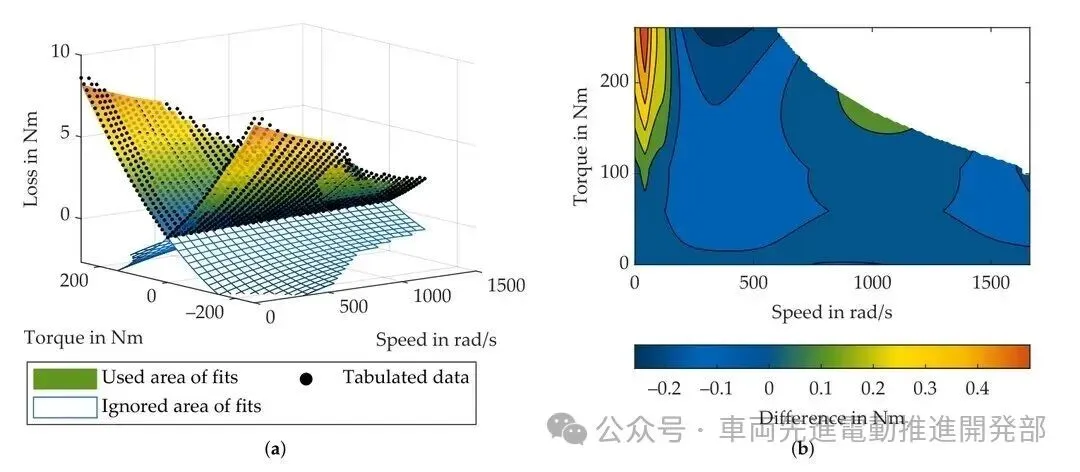
原文 Figure A5:(a) 大众 ID.3 减速器损耗扭矩分体元模型三维拟合曲面;(b) 拟合误差分布(Nm,绝大部分区域误差在 ±0.1 Nm 内)
对比 Figure A1(PMSM)与 Figure A2(IM)的横轴底边(Torque = 0 Nm)可以直观看出:PMSM 由于转子永磁体磁场恒定存在,在高速零扭矩区(Speed > 800 rad/s)仍存在明显的空载去磁与铁心涡流损耗;而感应电机(IM)在零扭矩时无需励磁电流,零扭矩底边损耗几乎恒等于零。原文附录 Table A1 ~ A3 的全部权重系数、驾驶动力学边界与大众 ID.3 整车标定参数汇总如下:
w_j, w_E | w_j = 25, w_E = 10⁻³ | ||
w_j, w_E, w_s... | w_j=20, w_E=4×10⁻³, w_s=10⁻² | w_r,m=10⁻⁴, w_r,b=10⁻⁶, w_vEnd=4×10⁻³ | |
j_max, a_min/max | j≤2, a∈[-3.5, 2]MHSP: j≤5, a∈[-5.5, 3] | t_t=1.8s,最小安全时距 t_min=1.0s,静止间距 s_v0=1.5m | |
a, b, c | 9.5×10⁻³, 0, 1.717×10⁻⁶ | ||
c_a, a_a | 0.1961 [-], 2.36 m² | ||
m_veh, λ | 1820 + (150) kg, λ = 1.03 | r_w = 0.3468 m | |
T_m,max,ct, i_gb | 309 Nm, i_gb = 11.53 | 80.5 mm,叠片长 210 mm,风摩系数 c_m = 4.65 | |
R_i, C_cell | 1.857 mΩ, 80.44 Ah | 108串 × 2并ξ = 95%,附件功耗 P_aux = 300 W | |
i_gb,2 / T_m,2 | +25 kg, i_gb,2 = 32M1G: +80 kg, i_gb,m,2 = 8 | 165 Nm |
10|配套开源工程(Eco_Driving_Toolbox_for_BEVs)面向对象架构与代码实现
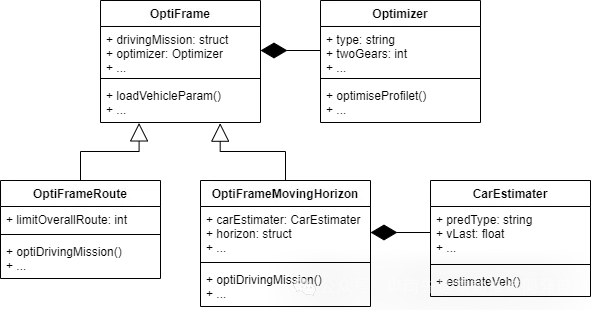
开源工程原图(+ClassDefs/Structure.png):Eco_Driving_Toolbox_for_BEVs 面向对象 UML 类继承与组合关系
此外,在后处理脚本 calcEnergyQuasistatic.m 的 quasistaticAxleSim 函数中,针对车轮端需求扭矩向电机端反推时的减速器损耗代数环问题,作者编写了带收敛判据(while sum(abs(T_mot_old - T_mot_fin))^2 > 0.1)的不动点迭代循环,并基于每个时间步的电芯开路电压插值 interp1(SOC, OCV) 前向积分计算真实的电池端损耗与 SOC 轨迹,为纯电动汽车能量管理与 Eco-ACC 算法的工程落地提供了教科书级的开源范本。

