PPT分享(16页)|一文读懂人形机器人:从政策到零部件,灵巧手为什么开始「按工厂SOP设计」
- 2026-11-07 12:38:59
合集 · AI产业链深度拆解制造篇> 后台私信回复关键词(见文末)领取完整PPT源文件
一、政策:从「给你场景」走到「定采购规则」
配图说明:本页含地方研发补助的比例与累计金额上限,本文不引用、不解读,仅取「研发配套」这一政策机制。
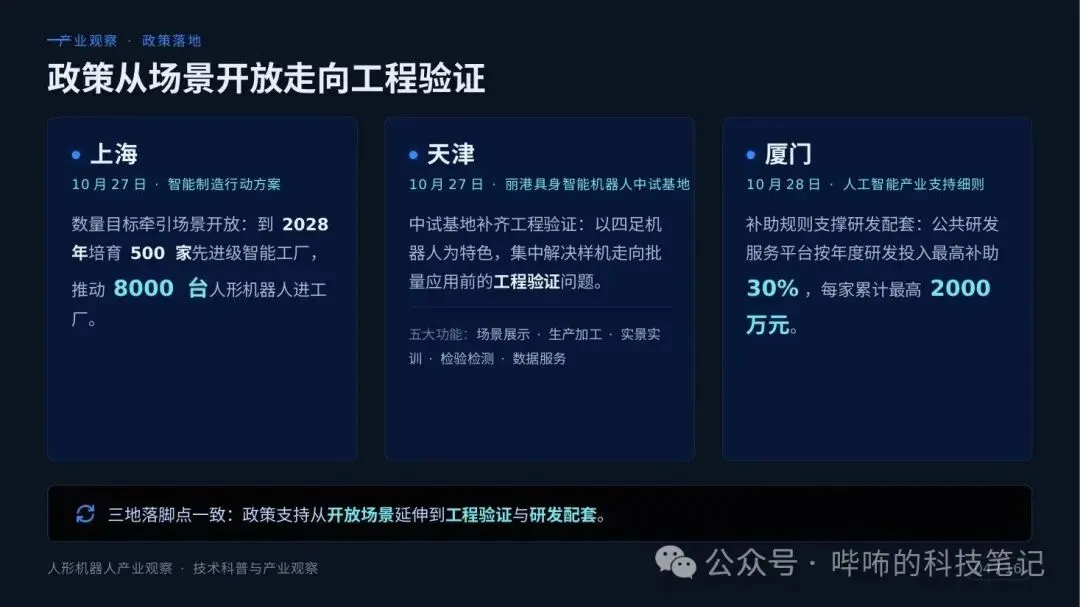
第一章三地动作,材料给的落脚点只有一句话——政策支持从开放场景延伸到工程验证与研发配套。我把三地摆在一起看,发现它们其实不是三件并列的政策,是同一条链的三段:
- 上海
:数量目标牵引场景开放(到 2028 年培育 500 家先进级智能工厂,推动 8000 台人形机器人进工厂)——解决的是「在哪用」。 - 天津
:中试基地补齐工程验证,五大功能为场景展示、生产加工、实景实训、检验检测、数据服务——解决的是「能不能批量」。 - 厦门
:按年度研发投入给予比例补助、并设单家累计上限——解决的是「能不能持续改」。
★★★★★ 天津那一栏是三地里最值得记的
因为它补的那一段此前一直没人管:样机走向批量应用之前。
演示是挑选过的、短时间的;样机是在实验室里跑通的;而批量应用要求的是另一件事——同样的东西,在第一千台和第一台上是不是一样。
这一段既不属于研发,也不属于产线,它是一段空白。而中试基地五大功能里的实景实训、检验检测、数据服务,补的正是这段空白最缺的三种能力:让人练、让结果被测、让过程留痕。
★★★★★ 采购规则是第四段,也是最容易被跳过的一段
材料写到,政策关注点已延伸至产品认定与采购执行,对机器人进入公共采购场景具有直接指导意义。我的读法是:
场景可以开放,但开放不等于成交。在规则落地之前,采购方没有依据判断一台机器人「算不算合格」;规则落地之后,「合格」第一次有了定义。
这与我在这个合集里反复遇到的那条是同一件事——标准落地之前只有「演示得好不好」,之后才第一次有「合不合格」。演示得好不好是观感、无法被复议;合不合格是对照标尺的结果,可以复测、可以申诉。
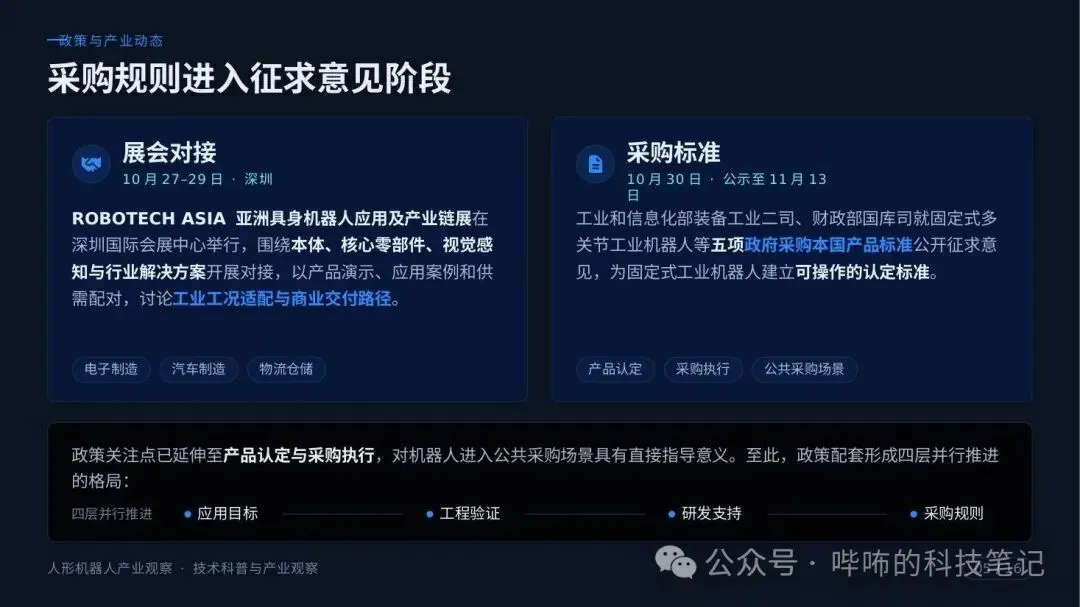
所以材料自己总结的「四层并行推进」,我认为不该被读成四个部门各干各的:
应用目标 → 工程验证 → 研发支持 → 采购规则
它们是一条链的四段。缺掉任何一段,前三段的投入都兑不成交付——没有工程验证,场景只是参观;没有采购规则,场景只是试点。
二、本体:从「能搬多重」到「能不能一直搬」
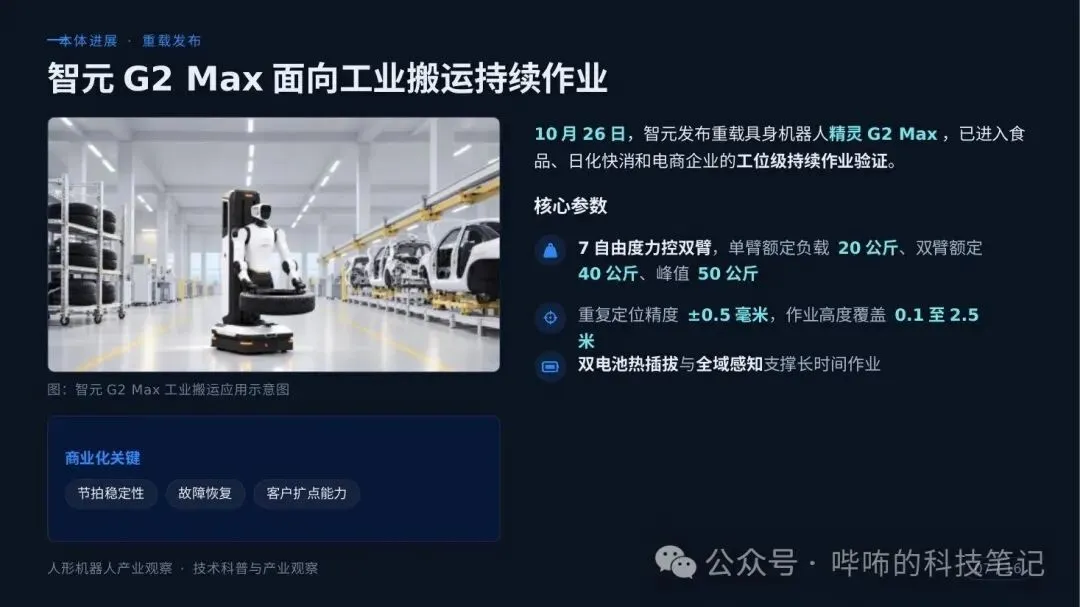
G2 Max 的参数我简单过一遍:7 自由度力控双臂,单臂额定负载 20 公斤、双臂 40 公斤、峰值 50 公斤,重复定位精度 ±0.5 毫米,作业高度覆盖 0.1 至 2.5 米,双电池热插拔与全域感知支撑长时间作业。
★★★★★ 真正的信息在下面那三个词
材料给的商业化关键只有三项:节拍稳定性、故障恢复、客户扩点能力。
请注意,这三个都不是能力指标。载荷、精度、自由度回答的是「能不能做到」;节拍、恢复、扩点回答的是「能不能被写进合同」。
一个客户决定要不要长期用,依据从来不是峰值参数,是这三个。而这三项的共同点是——它们都只有在连续作业中才会暴露。跑十分钟看不出节拍漂不漂移,也看不出故障之后多久能恢复。
★★★★★ 第二把尺子:不是「有一个点」,是「有第二个点」
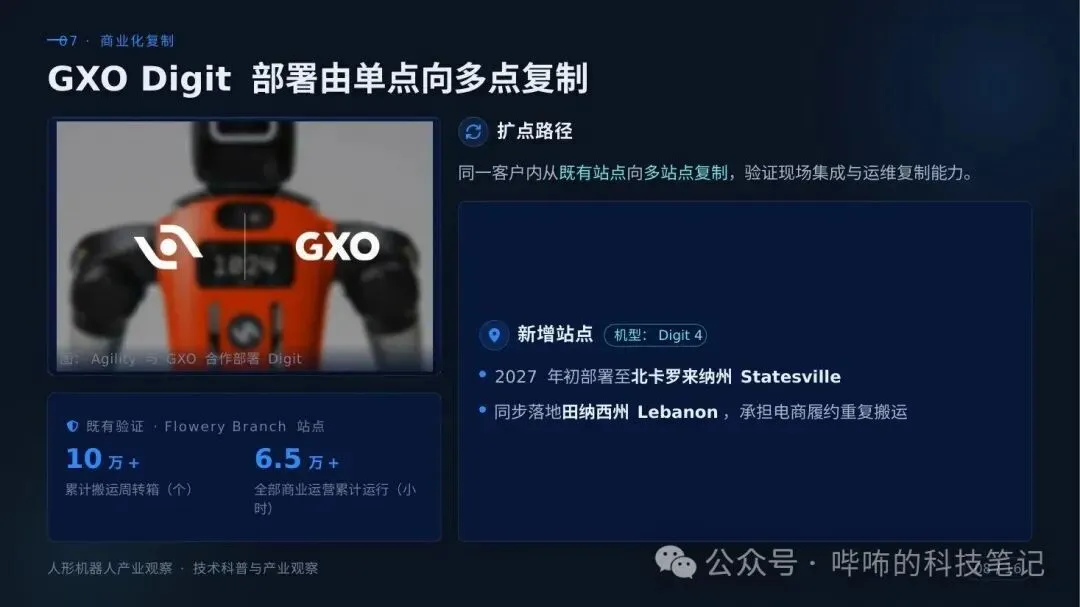
同一客户内,从既有站点向多站点复制,并在新增站点换用新机型。我认为这一页的分量比参数页重,因为它把「验证」这件事换成了两问:
第一次部署证明的是「能做」;第二个站点证明的是「能复制」。
而复制这件事验证的对象其实不是机器人,是现场集成与运维——同一套东西换到另一个地方还能不能跑起来,出事之后有没有人、有没有流程去接住。这也解释了为什么「客户扩点能力」会和节拍、恢复并列成商业化关键:它衡量的不是机器,是交付体系。
配图说明:本页含用工人数、日产件数、面料节约比例及厂商月度销量与累计发货数量,本文一律不引用、不解读、不转述,仅取「产线整合方式、任务链结构与量产阶段」这一层。
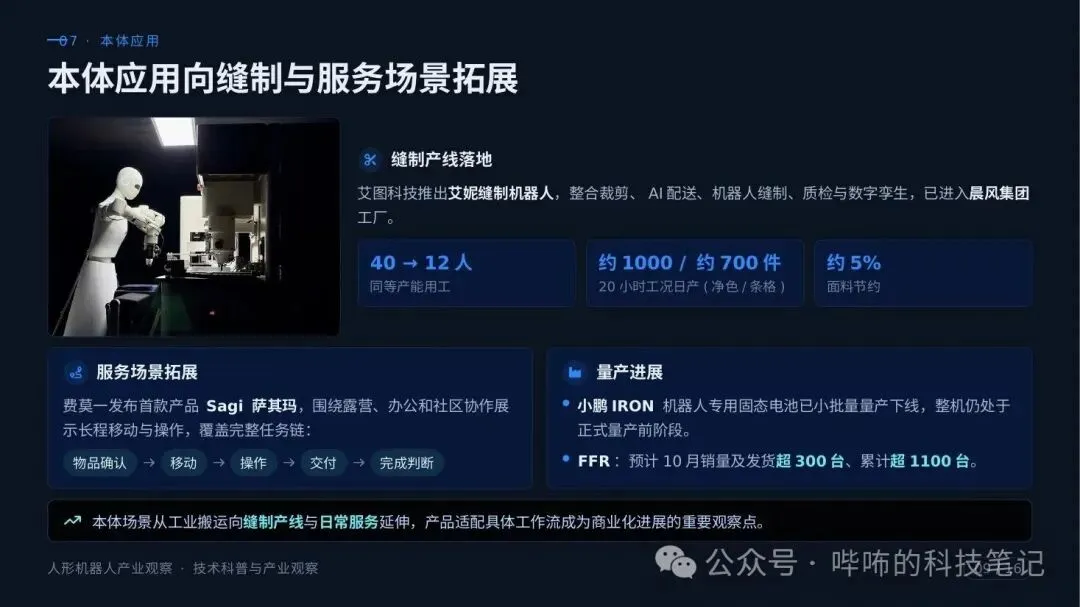
★★★★★ 缝制产线那一栏,比用工数字更重要的是它整合了什么
裁剪、AI 配送、机器人缝制、质检与数字孪生,五段连成一条线。
它做的不是「用一个机器人换掉一个工位」,而是让整条产线被重新组织了一遍。
这也解释了为什么这类改造最先落在服装这类产线上——工序本来就是分段的,每一段都能被单独定义、单独验收。而数字孪生被放在最后一环,我认为是这套整合成立的真正前提:你能把整条线排一遍,前提是你先在数字世界里把这条线建出来。
★★★★★ 服务场景那一栏,最值钱的是任务链的最后四个字
物品确认 → 移动 → 操作 → 交付 → 完成判断。
前四步是动作,最后一步是判断。一个只会做动作的系统,做完就停在那里;能自己判断「这件事做完了没有」的系统,才算进入工作流。
这和我在别处写过的那句是同一件事:做一次是演示,知道自己做完了,才叫上岗。
而量产进展那一行给了一个很诚实的对照:小鹏 IRON 的专用固态电池已小批量量产下线,但整机仍处于正式量产前阶段。零部件跑在了整机前面——这个次序,到第四章还会再出现一次。
三、数据与模型:从「生成环境」到「跨本体复用」
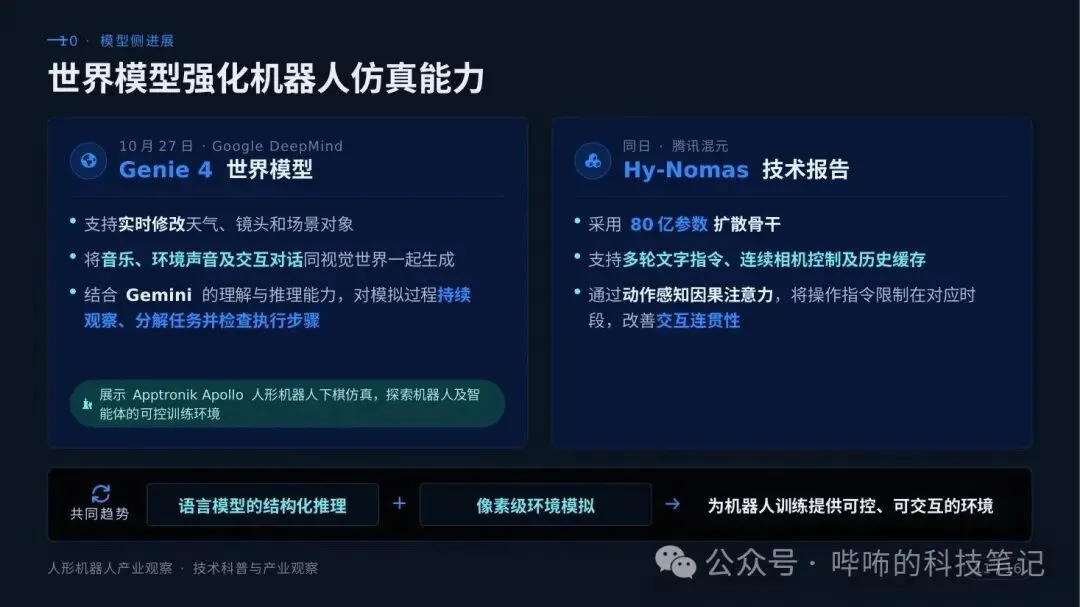
Genie 4 支持实时修改天气、镜头和场景对象,把音乐、环境声音与交互对话同视觉世界一起生成,并结合理解与推理能力对模拟过程持续观察、分解任务、检查执行步骤。腾讯混元 Hy-Nomas 技术报告采用 80 亿参数扩散骨干,支持多轮文字指令、连续相机控制及历史缓存。
★★★★★ 「实时修改」这四个字是分水岭
过去的仿真世界是生成好的、不可改的;能实时修改,意味着训练者第一次可以主动制造他需要的那一种情况——尤其是那些在现实里很难遇到、却最要命的情况。
这正好补上了数据那一侧最难解决的一件事:长尾不是采不到,是等不到。你不能等一台机器在真实场景里摔倒一万次,但你可以在可修改的仿真里让它摔一万次。
★★★★★ 混元那条里最值得记的不是参数,是「把指令限制在对应时段」
动作感知因果注意力,将操作指令限制在对应时段,改善交互连贯性。我认为它解决的是多轮指令里的「串台」——后一句指令不该去改前一段已经完成的动作。
把指令限制在对应时段,本质上是给时间划界。
这与我在数据采集那篇遇到的「时钟对齐」是同一类问题:凡是把序列拼起来的系统,最后都要回答「这一段属于哪一刻」。只不过那一次发生在传感器之间,这一次发生在指令之间。
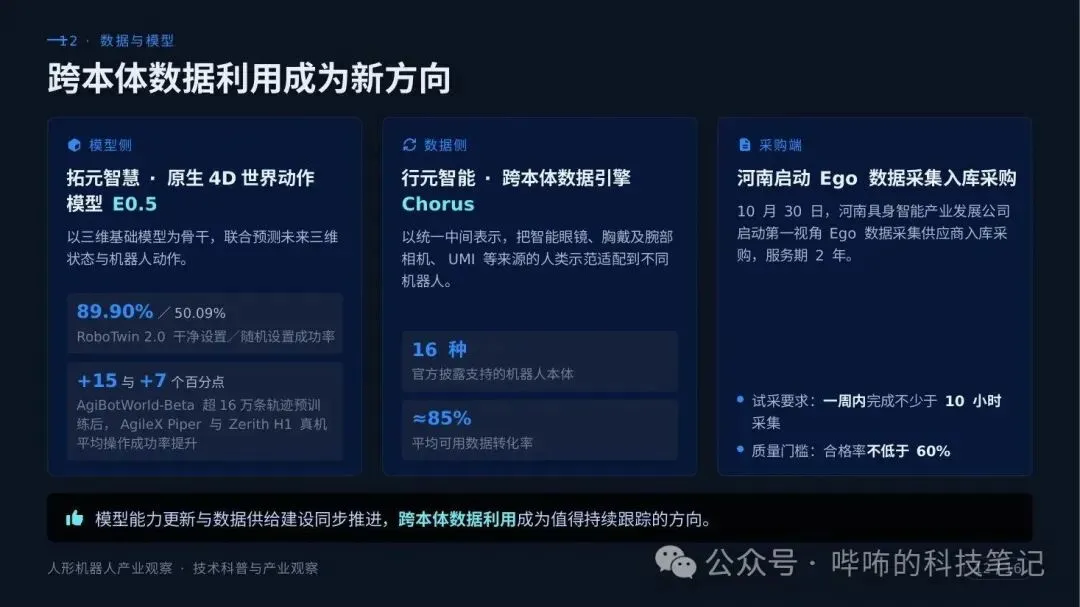
★★★★★ 跨本体这一页,要模型侧和数据侧一起读
拓元 E0.5 以三维基础模型为骨干,联合预测未来三维状态与机器人动作——请注意「联合」两个字,它不是先预测世界再规划动作,而是一次做完。 行元 Chorus 以统一中间表示,把智能眼镜、胸戴及腕部相机、UMI 等来源的人类示范适配到不同机器人,官方披露支持 16 种本体,平均可用数据转化率约 85%。
★★★★★ 「约 85%」比「16 种本体」更值得琢磨
它意味着采集来的数据,有相当一部分是不可直接使用的。
为什么?因为人的身体和机器人的身体不是同一套坐标系。这不是数据质量问题,是缺少一部词典。而「统一中间表示」做的就是这部词典。
所以我给这条链路留一句判据:跨本体的关键不在采集得更多,在翻译得更准。
★★★★★ 采购端那一栏,我认为是全篇信号最强的一条
河南启动第一视角 Ego 数据采集供应商入库采购,服务期 2 年;试采要求一周内完成不少于 10 小时采集,质量门槛为合格率不低于 60%。
请注意它的形态——数据第一次被写进了采购清单,而且带了验收标准。一周 10 小时是产能要求,合格率 60% 是质量门槛。
这意味着数据已经从「顺手攒下来的副产品」,变成了被单独采购、单独验收的对象。而一个东西一旦开始被单独验收,就说明它已经有了自己的规格——在此之前,数据只有量,没有标准。
四、零部件:从「参数表」到「触摸得到」
★★★★★ 灵巧手这两条路径,是全套 16 页里最值得细读的一页
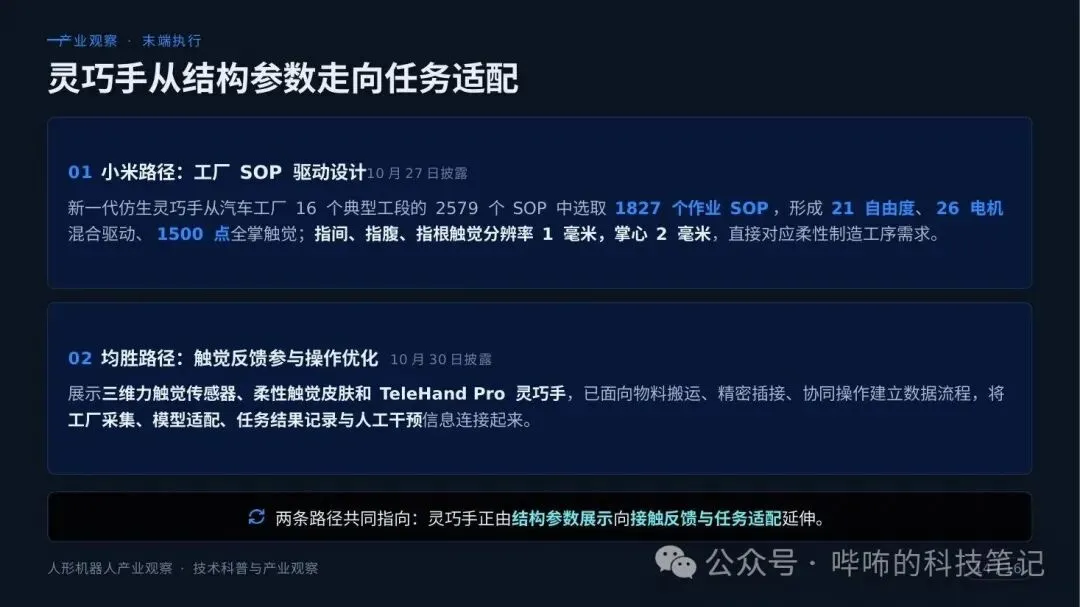
第一条:工厂 SOP 驱动设计。从汽车工厂 16 个典型工段的 2579 个 SOP 中选取 1827 个作业 SOP,形成 21 自由度、26 电机混合驱动、1500 点全掌触觉;指间、指腹、指根触觉分辨率 1 毫米,掌心 2 毫米。
我最想留下的是它的方向:这不是「先做一只手,再去找它能在哪用」,而是「先把工序拆开,再反推这只手该长什么样」。
2579 → 1827 这个筛选本身就是设计依据——被留下来的那 1827 条工序,定义了自由度、电机数和触觉点数。换句话说,这只手的参数不是被设计出来的,是被工序算出来的。
而分辨率分部位也绝不是随手写的:指间、指腹、指根 1 毫米,掌心 2 毫米。
精细接触的地方分辨率高,主要承重的地方低。传感器不是铺得越密越好,是按功能分配精度。
★★★★★ 第二条路径里最值钱的是那条数据流程的最后一环
工厂采集 → 模型适配 → 任务结果记录 → 人工干预信息。
前三项都能理解,第四项才是关键——它承认机器一定有做不了的时候,并且把「人在什么时候出手」也记了下来。
人工干预在这里不是失败记录,而是最有价值的那部分标注:它标出的正是模型当前能力的边界在哪里。一个只记录成功样本的系统,永远不会知道自己差在哪;而干预发生的那一刻,恰好就是「还差一点」被暴露出来的那一刻。
两条路径共同指向一句:灵巧手正由结构参数展示,向接触反馈与任务适配延伸。
★★★★★ 热管理进入量产,是一个被低估的信号
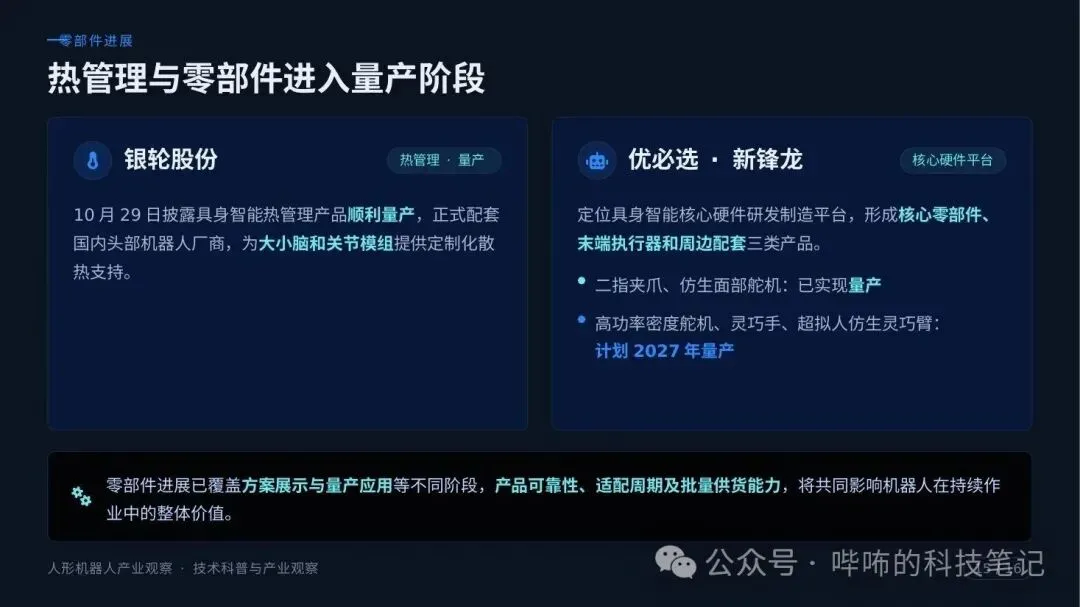
银轮股份的具身智能热管理产品已顺利量产,正式配套国内头部机器人厂商,为「大小脑」和关节模组提供定制化散热支持。
凡是开始长时间连续运行的设备,最后都要回答同一个问题——热。
这在光模块那一篇里出现过一次,现在它出现在机器人身上。差别在于:光模块的热是接口尺寸被锁死带来的,机器人的热是「一直在动」带来的。前者是密度问题,后者是时长问题——而这两者恰恰都指向同一件事:它已经开始连续干活了。
★★★★★ 那张阶梯式量产表,本身就是一张节奏图
优必选新锋龙定位具身智能核心硬件研发制造平台,形成核心零部件、末端执行器和周边配套三类产品:二指夹爪、仿生面部舵机已实现量产;高功率密度舵机、灵巧手、超拟人仿生灵巧臂计划 2027 年量产。
先量产简单的,复杂的排在后面——量产顺序就是难度顺序。
这也回答了第一章留下的那个次序问题:零部件先走,整机在后。而这个次序本身就是一种确定性——零部件这一侧的动作是看得见、可核对的;整机那一侧,还在等前面那一段空白被补完。
写在最后:三个词,和两个「下沉」
材料最后一句是:产品可靠性、适配周期及批量供货能力,将共同影响机器人在持续作业中的整体价值。我认为这三个词值得一个一个读:
- 可靠性
——能不能一直干; - 适配周期
——多久能上线; - 批量供货
——能不能一批一批地来。
三个都不是「技术先不先进」。而这恰好和第一章那三个商业化关键对上了:政策在问能不能被采购,客户在问能不能被写进合同,零部件在问能不能一批一批地供。四章问的是同一件事的四个版本。
再回到开头那两个「下沉」——政策从开放场景下沉到工程验证与采购规则,零部件从参数展示下沉到接触反馈与任务适配。两次下沉方向完全一致:从「有没有」,走到「能不能用、能用多久」。
这条规律我在合集里写过很多次:把必须走很远的路,改成就近走完。而这一篇讲的略有不同——它补的不是距离,是空白:政策补的是「场景」到「采购」之间的空白,中试基地补的是「样机」到「批量」之间的空白,灵巧手补的是「参数」到「工序」之间的空白。
三处补的都是同一段路——演示与交付之间,那段没人管的路。
资料领取
下载完整 PPT 源文件(16 页)
请关注公众号,并在后台发送
人形机器人技术演进
即可获取下载链接 | 公众号:哔咘的科技笔记
本文为技术科普与产业观察,仅供学习交流,不构成任何投资建议。
数据引自厂商公开信息与公开基准结果,不含任何经营数值判断。
公众号:哔咘的科技笔记 | 合集:AI产业链深度拆解 · 制造篇

