WEDO2.0扫雷车 课件PPT
- 2026-11-10 01:47:40
LEGO WEDO 2.0 · 机器人课程助手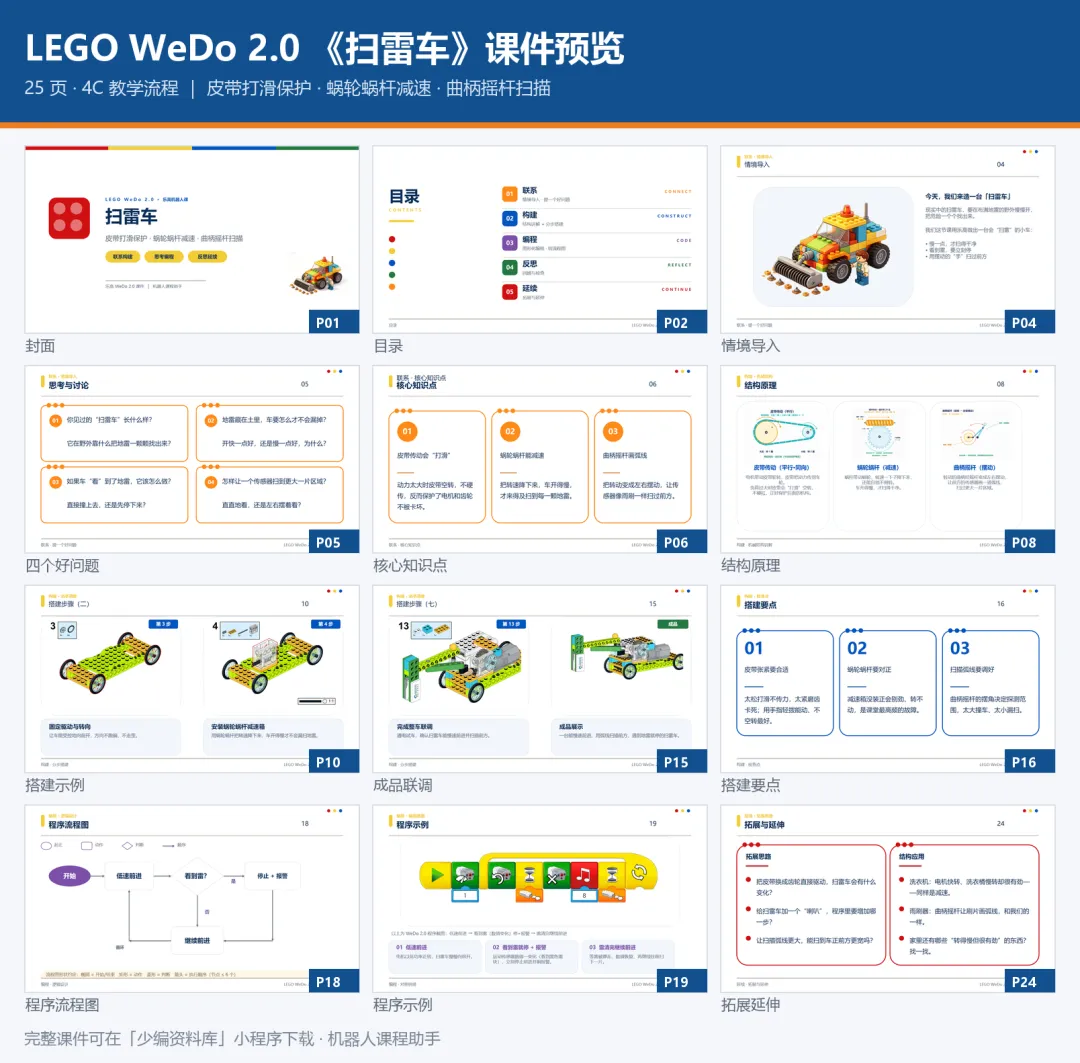
▲ 课件 12 页速览(P01–P24)· 完整 25 页可在文末小程序下载
INFO课程信息
01这节课学什么
结构上 │ 马达的动力要过三道关:皮带把动力传给车轮,负荷太大时皮带会「打滑」空转,不硬扛——正好保护电机和齿轮;蜗杆带蜗轮把转速一下子降下来,车开得慢、才扫得干净,还能自锁不倒转;车头装一组曲柄摇杆,把转动变成左右摆动,让运动传感器像雨刷一样画弧线扫过前方
编程上 │ 电机低功率正转、慢慢往前开,循环里一直盯着运动传感器——数值一变(看到雷块)立刻停止并响报警,雷被挪走、数值恢复,再继续往前扫下一片
能说出 │ 三个机构各管一件事:皮带管「保」(打滑空转不硬扛)、蜗杆蜗轮管「慢」(减速还自带刹车)、曲柄摇杆管「宽」(转动变摆动,扫过一片弧线)——少一个,扫雷都会出问题
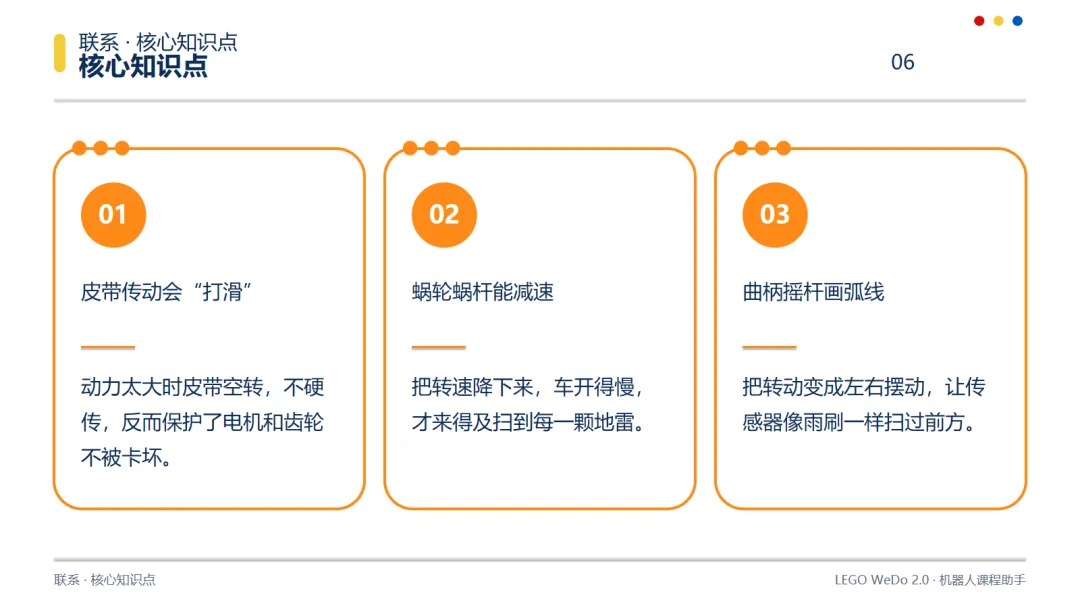
▲ 课件 P06 · 核心知识点(打滑保护 / 减速慢行 / 弧线扫描)
02怎么上
按 4C 五个环节,共 90 分钟
▸ 情境导入(P04):现实里的扫雷车,要在布满地雷的野外慢慢开、把危险一个个找出来。今天我们自己造一台会「扫雷」的小车——慢一点才扫得干净、看到雷要立刻停、用摆动的「手」扫过前方
▸ 提四个好问题(P05):你见过的扫雷车长什么样?开快好还是开慢好?车「看」到雷该撞上去还是先停下?怎么让一个传感器扫到更大的区域——直直地看,还是左右摆着看?
▸ 收口一句话:答案就藏在这台车的三个机构里,我们一个一个搭出来
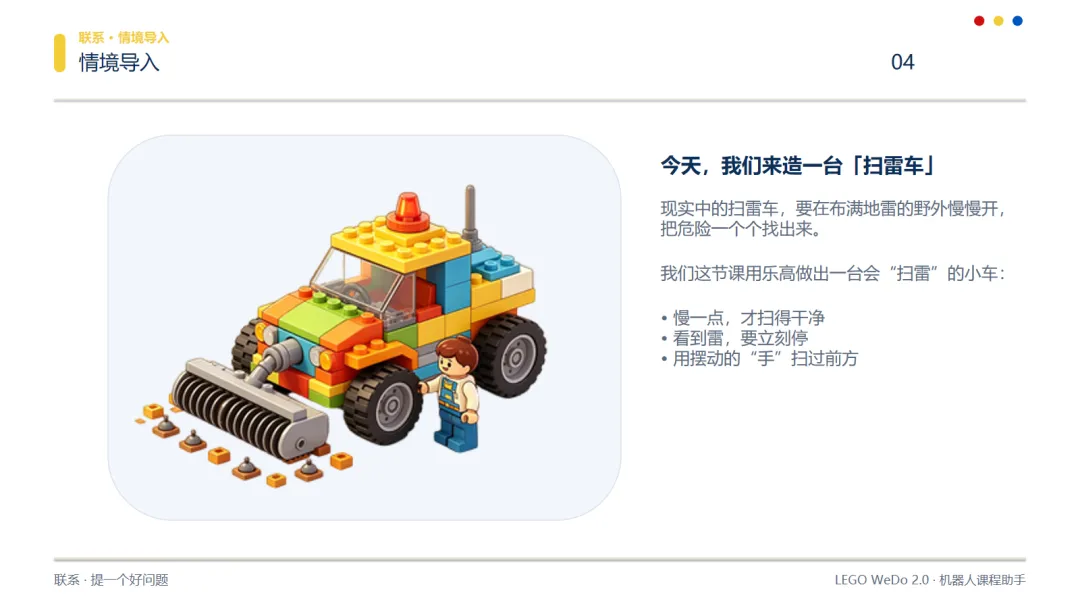
▲ 课件 P04 · 情境导入(今天,我们来造一台「扫雷车」)
▸ 结构讲解 5 分钟|看 P08 把三道关念清楚:皮带 → 车轮(负荷大了会打滑空转,是故意的保护,别当成故障)、蜗杆 → 蜗轮(转速降下来还能自锁)、曲柄 → 摇杆 → 传感器(转动变成左右摆动,画一道弧线)。三种机构在 P08 各配了动图,讲到哪个指哪个
▸ 分步搭建 38 分钟|13 步分 7 页(一页 2 步),主线五大段:车体底盘 → 皮带传动 → 蜗轮蜗杆减速箱 → 扫雷转盘 + 曲柄摇杆 → 探测臂 + 传感器;每 8–10 分钟喊停一次,全班对进度
▸ 成败关键段放慢讲:第 2 步主动皮带轮(靠它打滑保护)、第 4 步减速箱对正(课堂最高频故障点)、第 7–8 步装曲柄、接摇杆连杆(摆动弧线就靠它)
▸ 第 10 步装运动传感器时提醒:传感器要伸到车前方、随摇杆一起摆,装歪了就扫不到雷
▸ 检查 7 分钟|P16 三条自查:皮带张紧(手指轻拨能动、不空转)/ 蜗轮蜗杆对正(不别劲)/ 扫描弧线调好(太大撞车、太小漏扫)
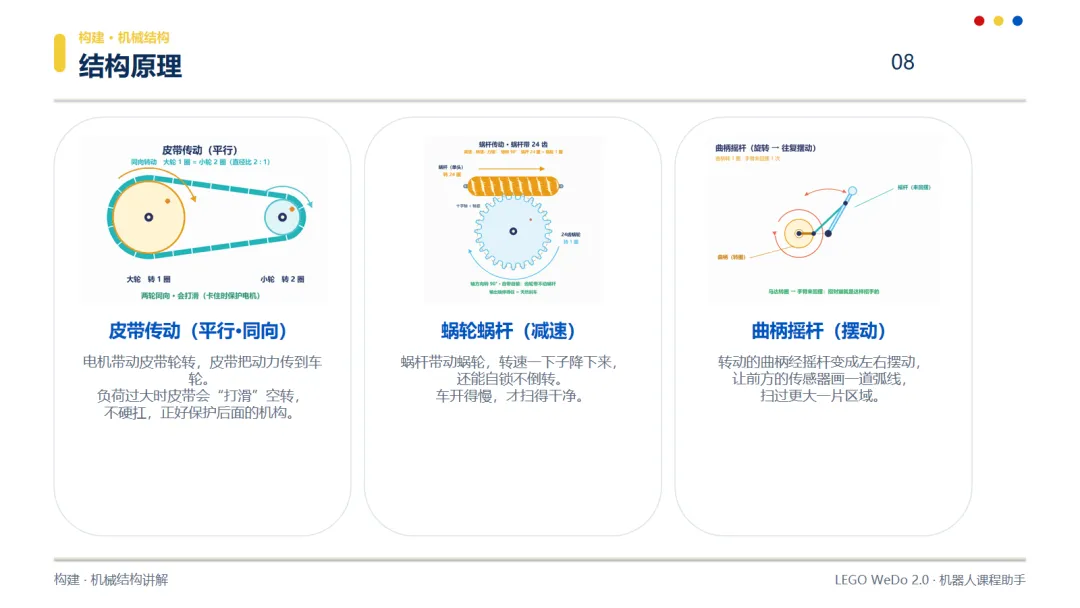
▲ 课件 P08 · 结构原理(皮带平行传动 / 蜗轮蜗杆减速 / 曲柄摇杆摆动,三张动图)
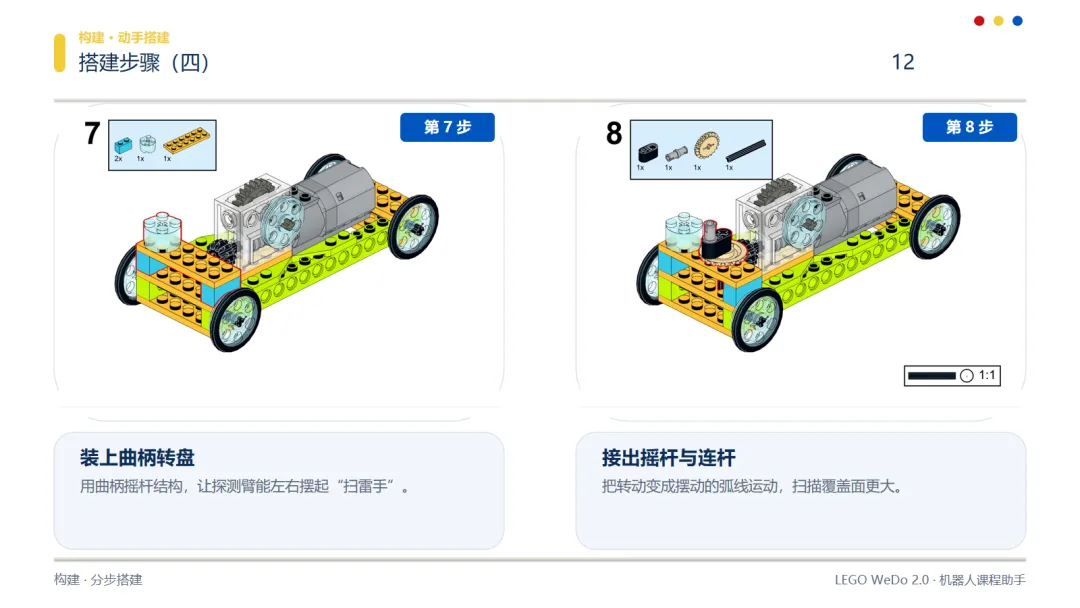
▲ 课件 P12 · 搭建第 7–8 步(装曲柄转盘、接摇杆连杆 —— 转动变摆动的关键一步)
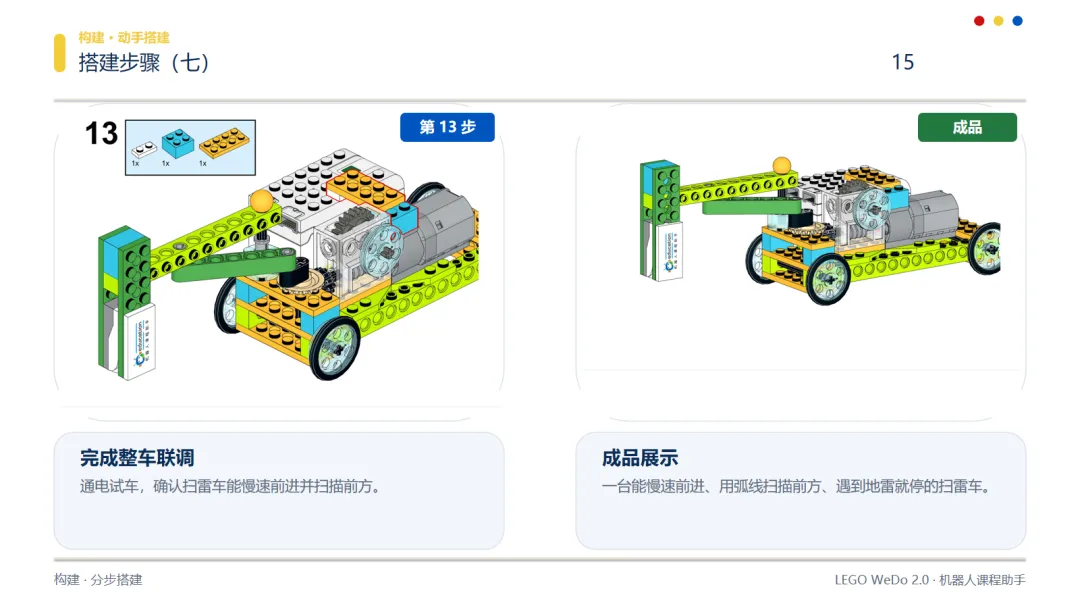
▲ 课件 P15 · 第 13 步整车联调 + 成品展示(能慢速前进、弧线扫描、遇到雷就停)
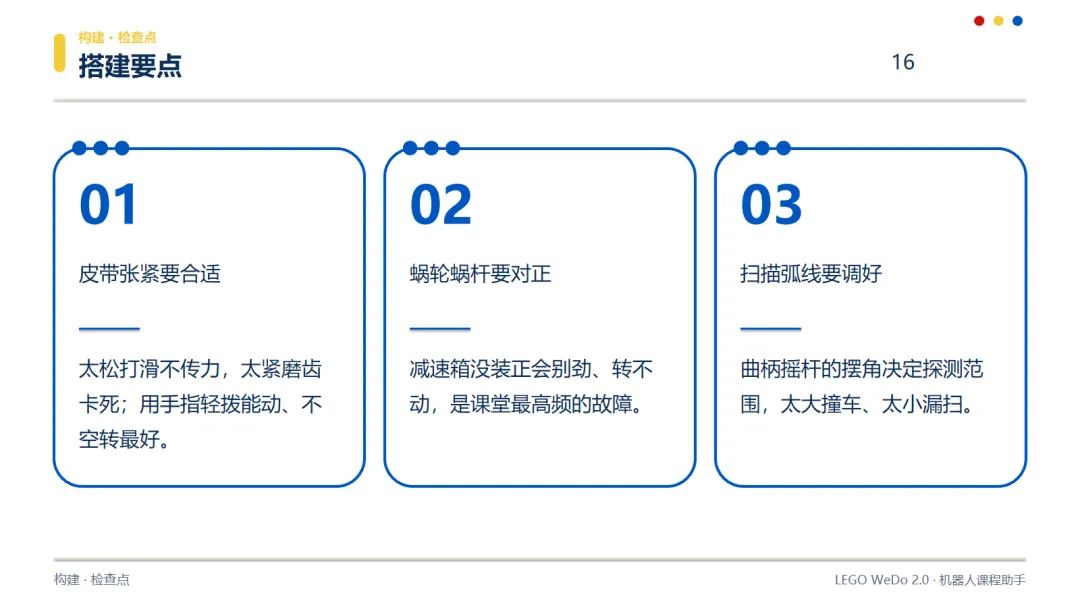
▲ 课件 P16 · 搭建要点 · 三条检查(皮带张紧 / 蜗轮蜗杆对正 / 扫描弧线)
课堂卡点提醒最容易翻车的是蜗轮蜗杆对正(第 4 步):没装正会别劲、转不动,是本课最高频故障——拆下重装,确认啮合顺畅再往下走。其次是皮带松紧(第 2、5 步):太松打滑不传力、车轮不转;太紧磨齿卡死。用手指轻拨能动、不空转就正好。还有扫描摆角(第 7–8、11 步):曲柄摇杆的摆角决定探测范围——太大撞到车头、太小漏扫地雷。最后提醒:车不开或走走停停,按「皮带 → 减速箱 → 曲柄摇杆 → 传感器 → 电源」的顺序查(P20 有完整排查表)。
▸ 先读流程图(P18,3 分钟):开始 → 低速前进 → 看到雷?——是,停止 + 报警;否,继续前进 → 箭头绕回「低速前进」,转圈圈。这页有判断菱形、也有循环箭头,让孩子先用手沿箭头走一遍,找到「程序会在哪里转圈」
▸ 拼积木(P19,12 分钟):电机以低功率正转(截图里功率是 1,几乎最慢档);循环里盯住运动传感器——数值一变(看到黑色雷块)立刻停止前进 + 声音报警;等雷被挪走、数值恢复,再继续往前扫。传感器、循环、声音三种积木本课一起上
▸ 调试 5 分钟|拿一颗「雷」放在车头前方:车应该慢慢开过来 → 停下报警;把雷挪走 → 继续前进。再试一次把雷放远一点,看传感器要「贴多近」才看得见
▸ 跑通标准:能完成一整轮「慢速前进 → 看到雷停 + 报警 → 雷清走继续」;再追问一句「为什么功率不能调到 8?」(答:太快就来不及停,也扫不干净)
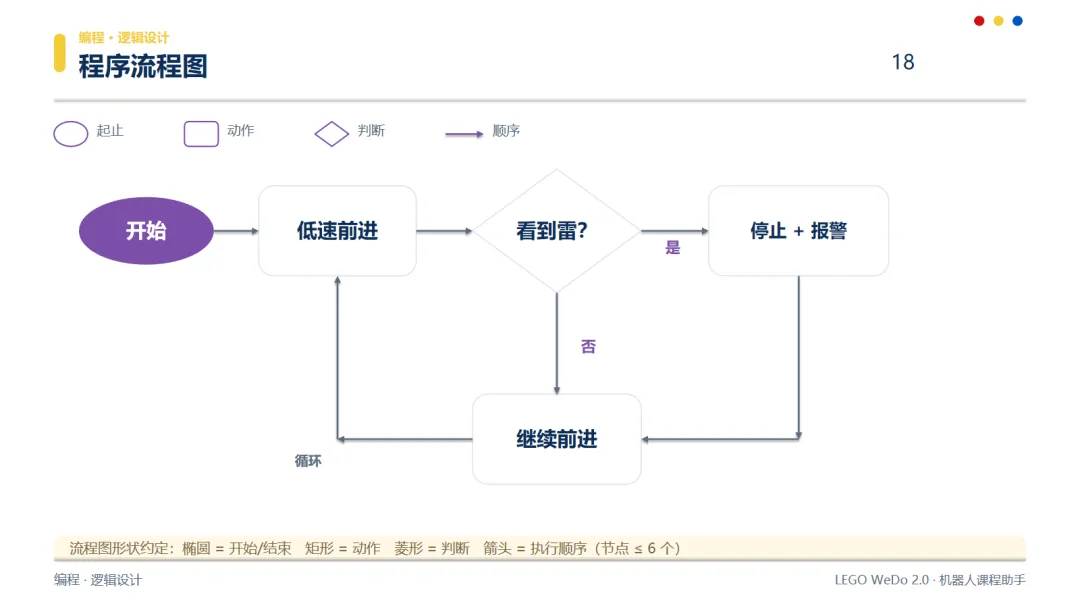
▲ 课件 P18 · 程序流程图(低速前进 → 看到雷?→ 停止+报警 / 继续前进,循环转圈)
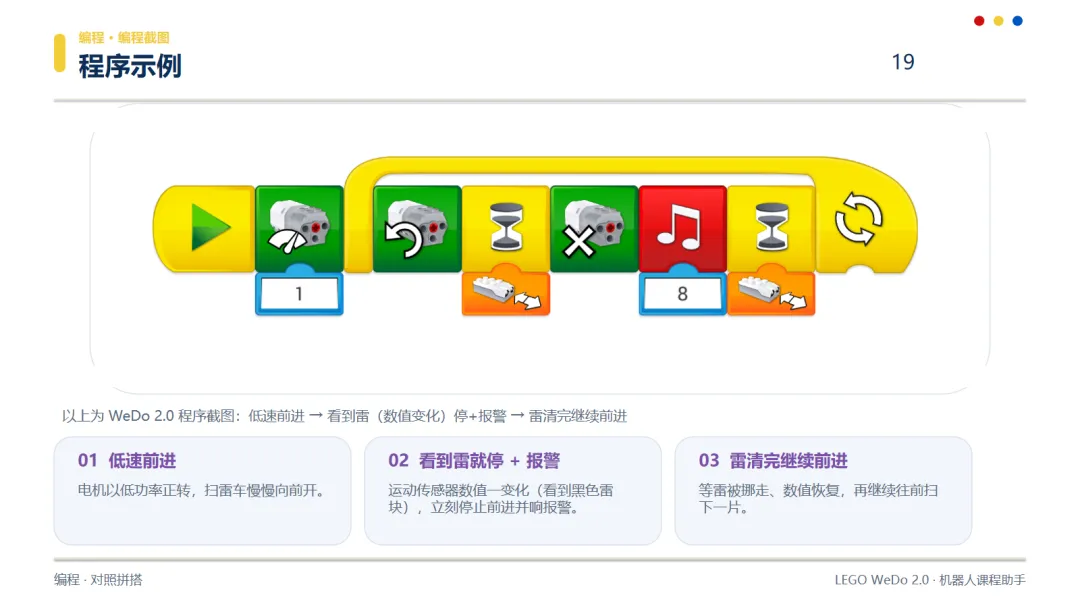
▲ 课件 P19 · 程序示例(低功率前进 / 看到雷停+报警 / 雷清完继续)
▸ 回顾三问(P22)|今天用哪三种结构造出了扫雷车?曲柄摇杆让传感器做了什么动作?为什么车要「慢」才扫得干净?
▸ 结构追问|让孩子把三道关各自的责任说一遍:皮带「打滑」是坏了吗?(不是,是保护)蜗轮蜗杆除了减速还会什么?(自锁,不倒转)
▸ 过关三条|能说出三种结构的作用(保护 / 减速 / 扫描);能独立完成搭建并让车动起来;能讲清「看到雷 → 停+报警 → 继续」的流程
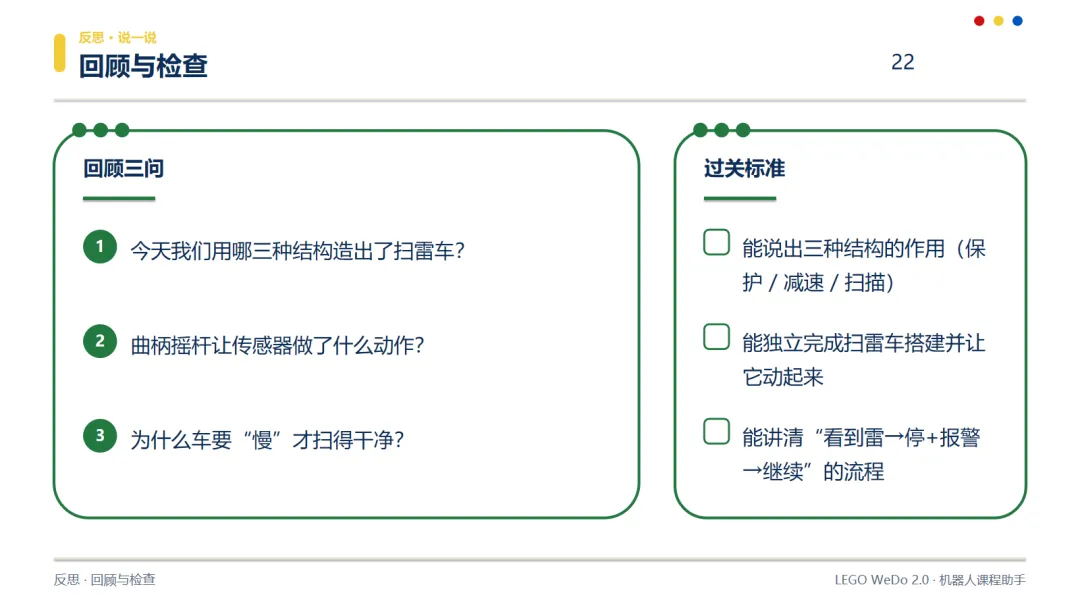
▲ 课件 P22 · 回顾三问与过关标准
▸ 课后试试(P24)|把皮带换成齿轮直接驱动,扫雷车会有什么变化?给车加一个「喇叭」,程序里要增加哪一步?扫描弧线还能不能调得更大?
▸ 生活里的同款结构|洗衣机:电机快转、洗衣桶慢转却很有劲——同样是减速;雨刷器:曲柄摇杆让刷片画弧线,和我们的扫雷手一模一样
▸ 布置一个小任务:回家找一找,还有哪些「转得慢但很有劲」的东西?下节课来分享
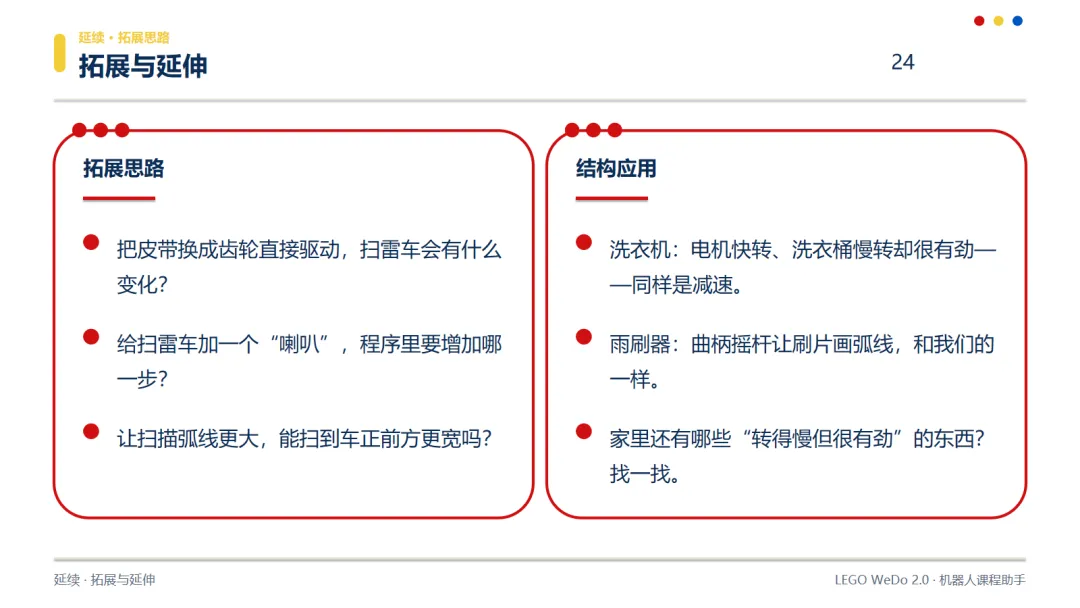
▲ 课件 P24 · 拓展与延伸(换齿轮 / 加喇叭 / 洗衣机和雨刷器)
本课件的无水印可编辑 PPT + 完整搭建图纸,点下方小程序卡片获取。
📦 少编资料库
乐高图纸、课件、需要什么直接搜
下课以后最费时间的,是给班上十几个孩子一个个写课后点评。
用「少编反馈助手」:把孩子的课堂表现记两句,几秒生成一段完整点评,直接复制发家长群。
✍️ 少编反馈助手
记两句课堂表现,几秒生成课后点评
LEGO WEDO 2.0 · 机器人课程助手

