PPT分享(35页)|一文读懂物理AI:从世界模型到S0-S2分层,价值为什么往「碰」的那一层沉
- 2026-11-05 07:57:03
合集:AI产业链深度拆解 · 生态篇> 后台私信回复关键词(见文末)领取完整PPT源文件
一、为什么先被定价的是「空间智能」
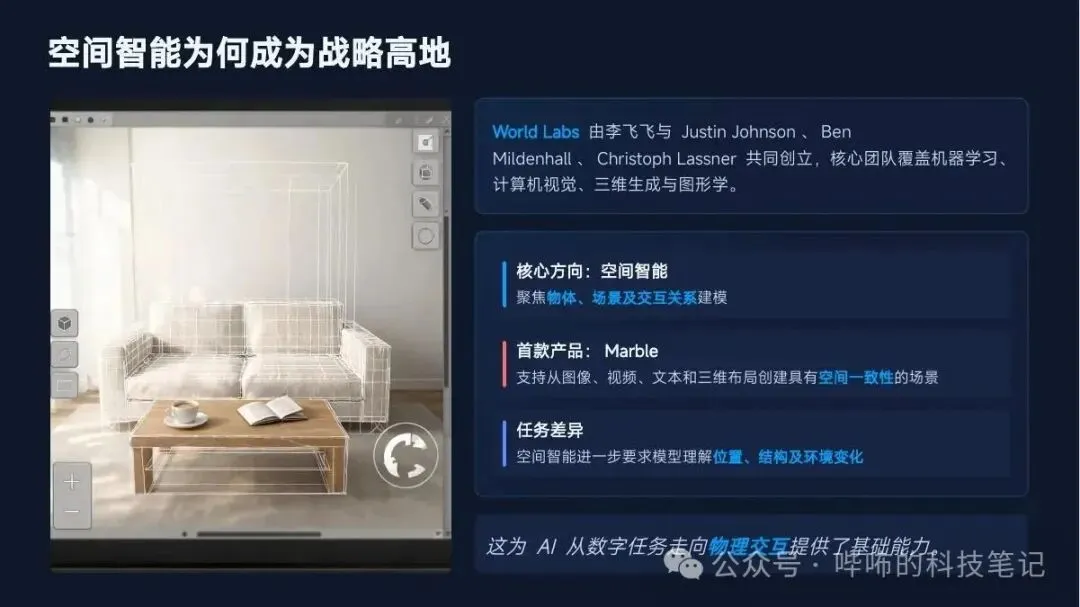
材料给的定义差异只有一句:空间智能进一步要求模型理解位置、结构及环境变化。
我的读法是:语言模型的世界里,一切都是符号之间的关系;而物理世界里多了一个无法被符号化的维度——位置。同一只杯子,「在桌上」和「在桌边」在文字上只差一个字,在物理上差的是会不会掉下去。
所以空间智能解决的不是「懂不懂」,是「这东西在哪、它动了会怎样」。这是 AI 从数字任务走向物理交互的第一道门,也是它被称为「第一块基石」的原因。
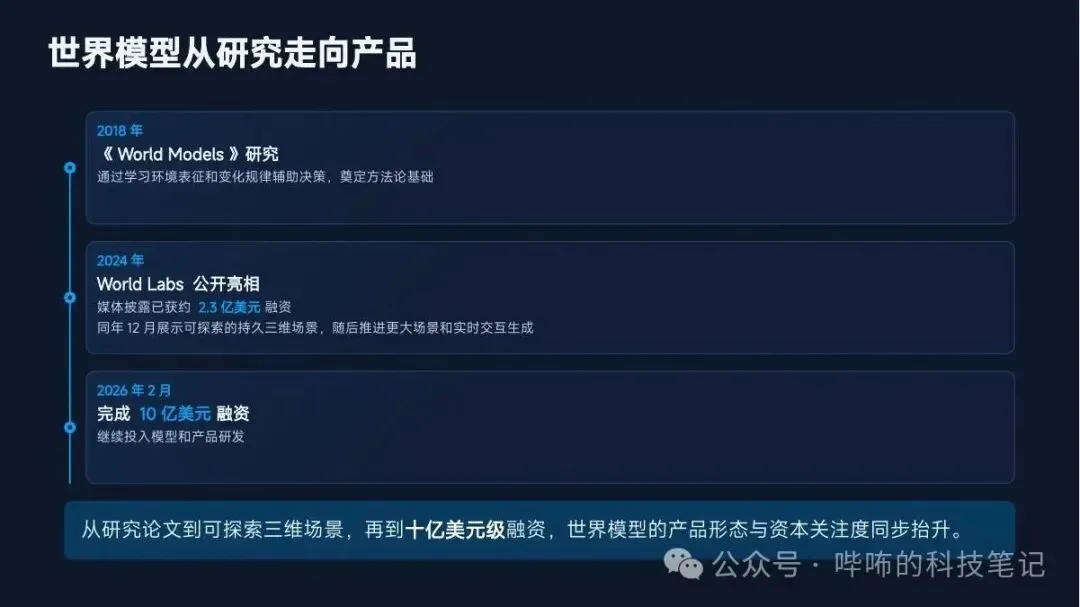
而从研究到产品的三段里,我认为中间那一段才是分水岭:论文奠定方法论,随后出现可探索的持久三维场景,再走向产品化。
论文时代的世界模型做的是「预测下一帧」;可探索意味着你走过去,那个世界还在。
所以世界模型真正的门槛不是「生成」,是——你离开之后,它还在不在。
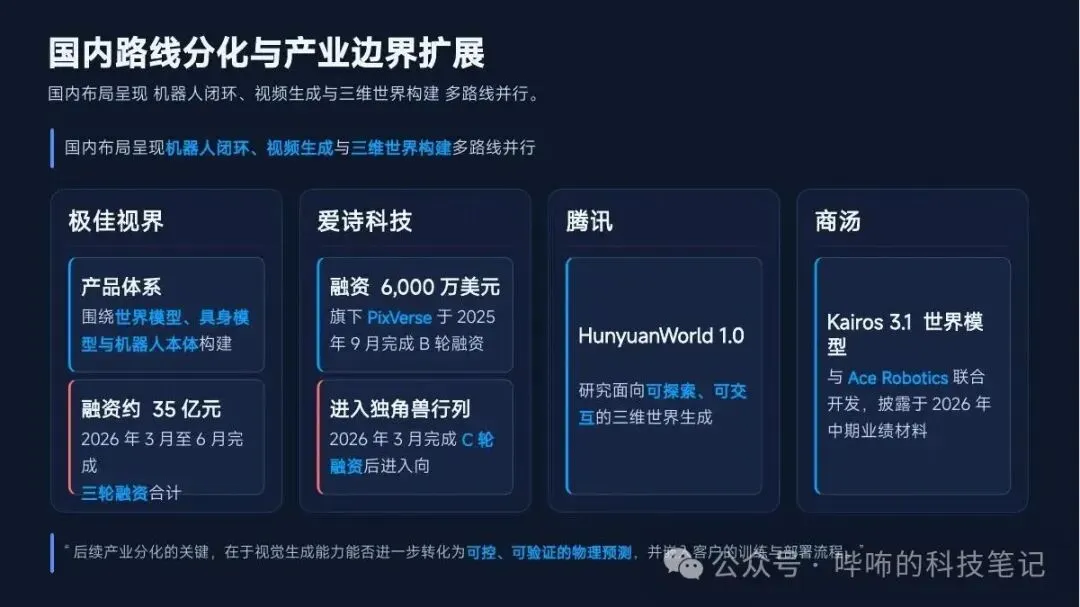
国内那页我把注意力放在最后那句判断上:视觉生成能力能否进一步转化为可控、可验证的物理预测,并嵌入客户的训练与部署流程。
这句话里三个词是层层递进的:可控(能不能按你的意图来)、可验证(对不对能被测出来)、嵌入流程(不是演示,是进工作流)。前两个是技术问题,第三个是产业问题——而产业化往往卡在第三个。
二、三条路径,同一个方向
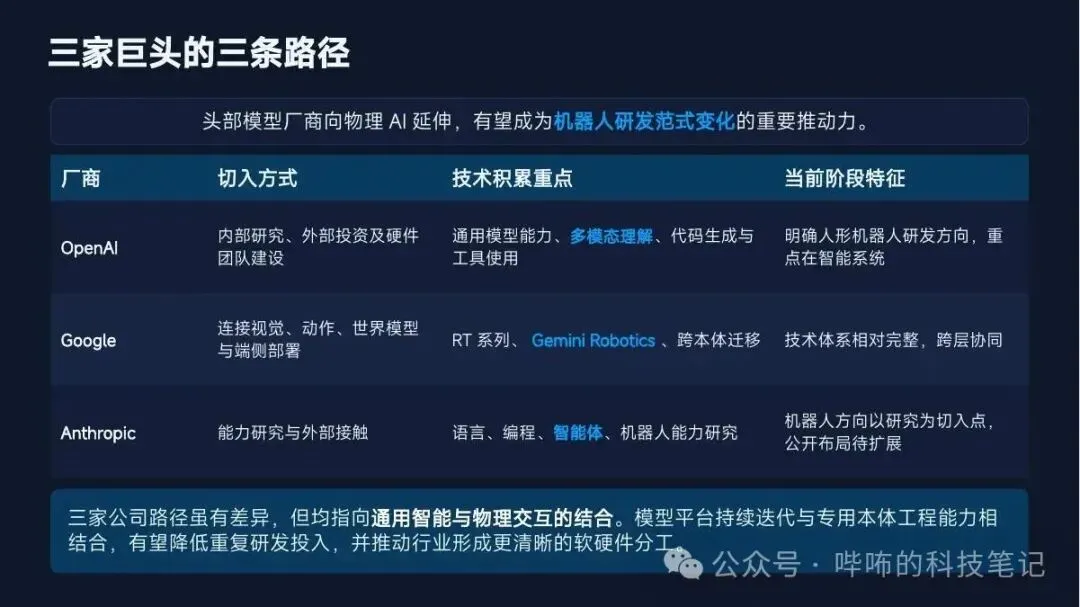
三家巨头的差别,我认为不在能力,在从哪一头切进来:一家从智能那一头(先有模型,再找身体),一家从连接那一头(视觉、动作、世界模型与端侧部署本来就在一条链上),一家从能力研究与外部接触那一头。
而它们共同指向的那句判断更值钱:模型平台持续迭代与专用本体工程能力相结合,有望降低重复研发投入,推动行业形成更清晰的软硬件分工。
换句话说——分工一旦清晰,重复造轮子的那部分投入就被省掉了。
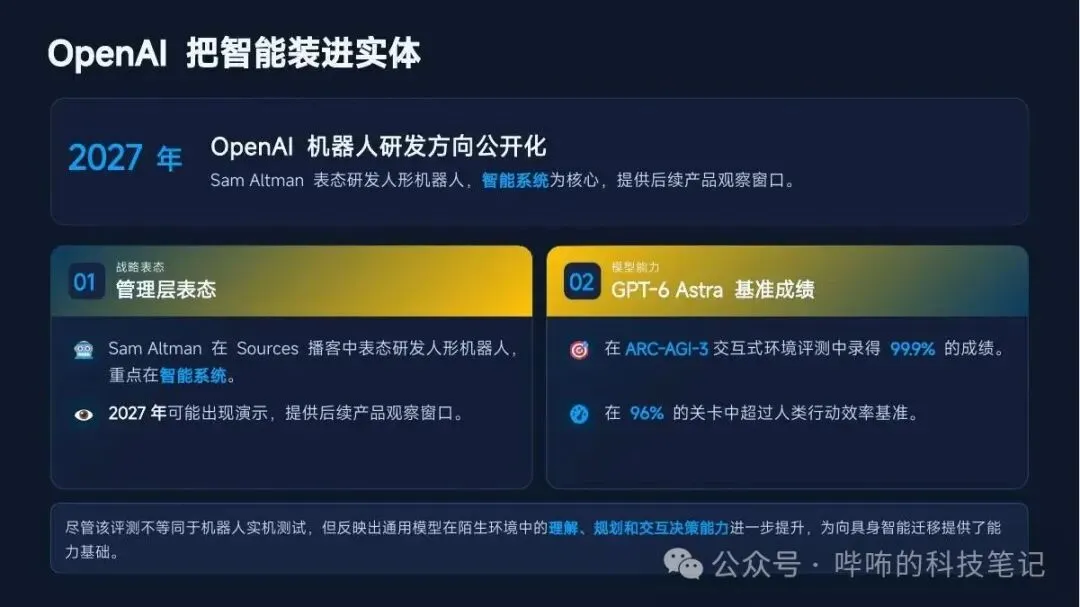
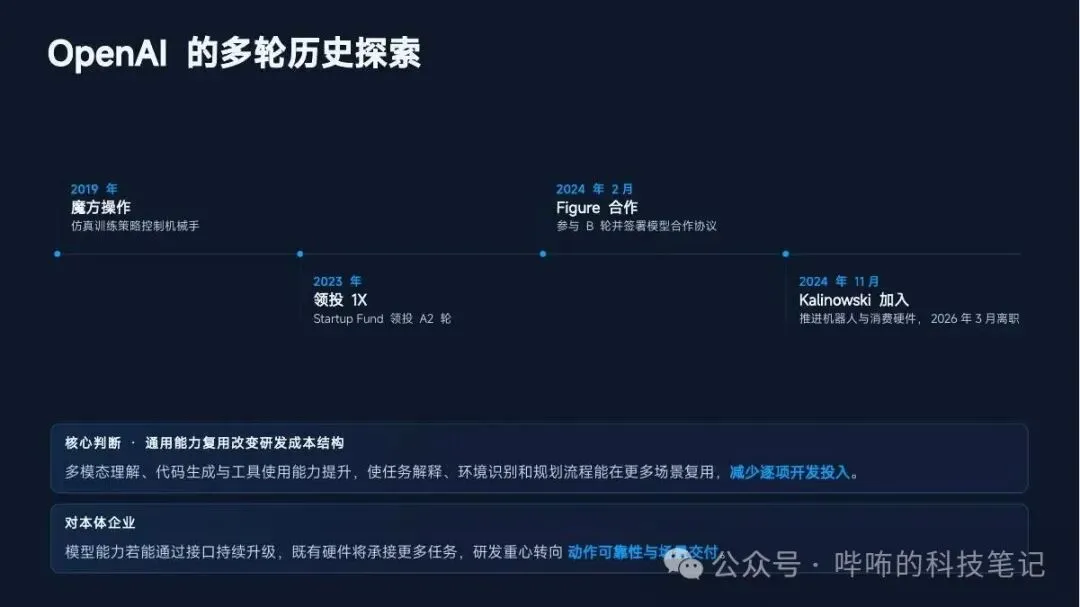
OpenAI 那两页,我认为最值得看的不是那个产品节点,是它的多轮历史探索:魔方操作、与本体厂商建立合作、签署模型合作协议、随后组建硬件团队。七年,四次动作,重心在「自研硬件」和「借力本体厂」之间来回。
我的读法:这不是摇摆,是这个行业在找「智能和身体之间那条缝该由谁来填」。
而它最后给出的答案写在核心判断里:通用能力复用改变研发成本结构;对本体企业而言,模型能力若能通过接口持续升级,既有硬件将承接更多任务,研发重心转向动作可靠性与场景交付。
这句很重要:硬件不必重做,但本体的价值换了位置——从「让机器能动」,变成「让机器每次都动对」。
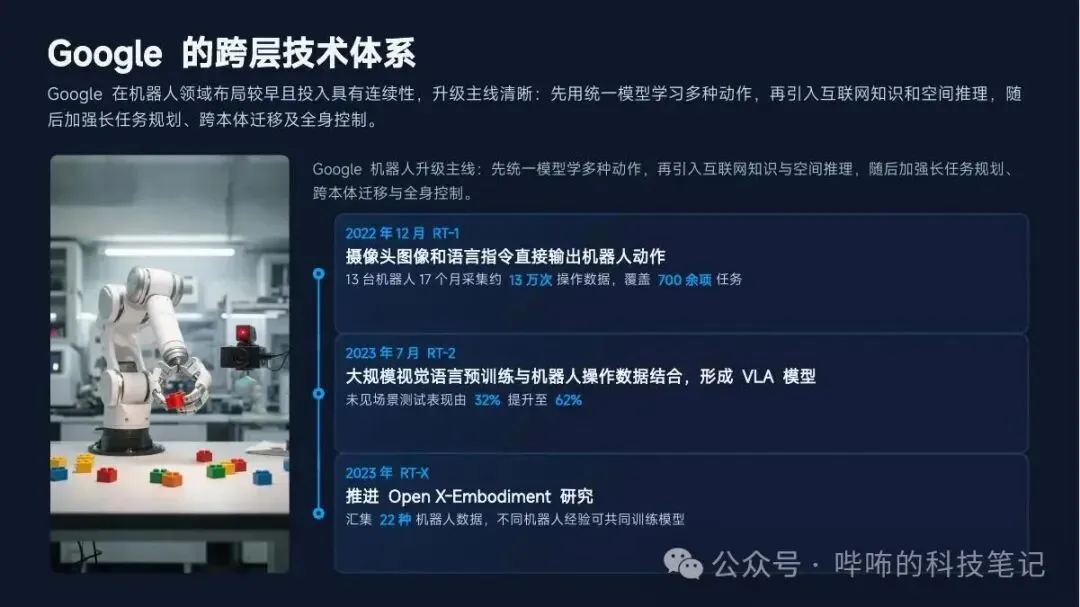
Google 的主线清清楚楚分了三段:先用统一模型学多种动作,再引入互联网知识和空间推理,随后加强长任务规划、跨本体迁移与全身控制。
先有手,再有脑,最后才解决「整具身体怎么协调」。
而未见场景测试表现那一栏,要盯的是「未见」两个字——「没见过」从必然失败变成了部分成功。
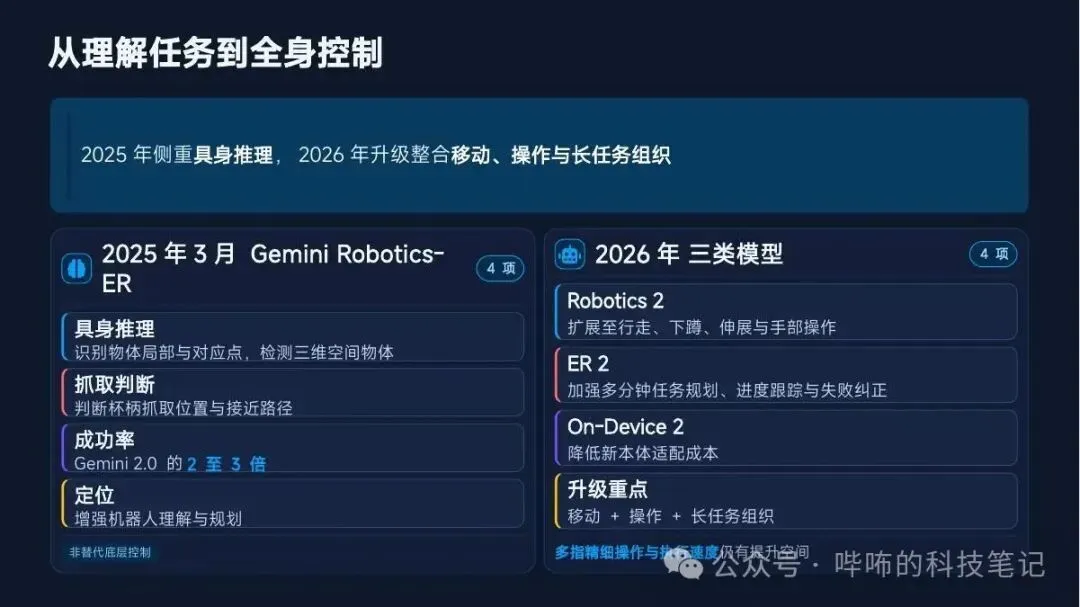
另一处我最想留下:具身推理模型的定位写得很克制——增强机器人理解与规划,非替代底层控制。这句话是后面第五章分层结构的雏形。
到 2026 年,三条产品线各管一段:一个扩展行走、下蹲、伸展与手部操作,一个加强多分钟任务规划、进度跟踪与失败纠正,一个降低新本体适配成本。动得更全、想得更久、换身体更快——三个方向,没有重复。
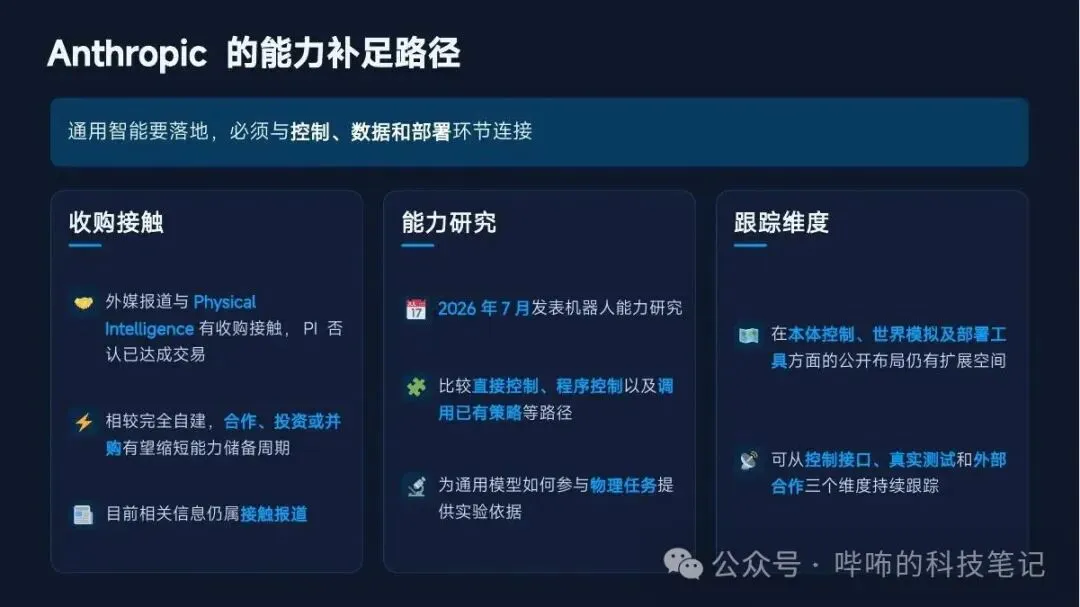
Anthropic 那一页信息最少,但两个词值得记:控制接口、真实测试,再加外部合作。三个词恰好对应三件事——能不能接、准不准、有没有人一起做。
而那句「相较完全自建,合作或并购有望缩短能力储备周期」说得很直白:它买的是时间。
三、把机器人开发从定制工程变成工具化流程
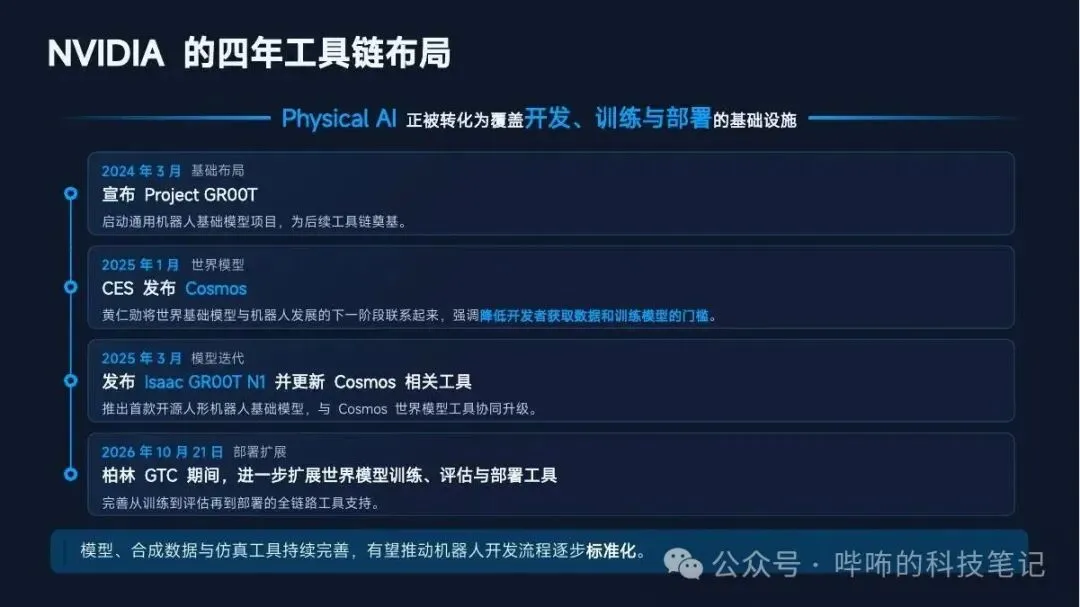
这四步我认为是全套结构性最强的一段:启动通用机器人基础模型项目,把世界基础模型与机器人发展的下一阶段联系起来,发布开源人形基础模型并配套世界模型工具,随后把训练、评估与部署工具补齐。
它做的不是「造一个更强的模型」,是「把开发这件事标准化」。
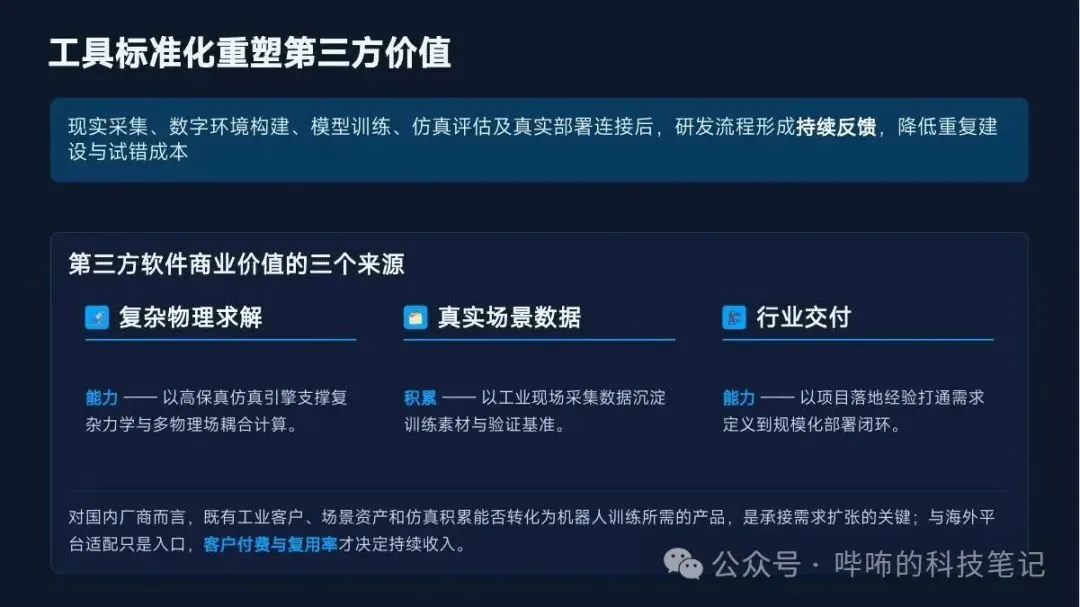
参考平台那页把四环画得很清楚:采集、模型、仿真、部署被串成一条完整链路。
而第三方软件的商业价值,材料给了三个来源:复杂物理求解(能力)、真实场景数据(积累)、行业交付(能力)。
最锋利的是最后那句——与海外平台适配只是入口,客户付费与复用率才决定持续收入。
我的读法:适配是门票,不是收入。收入来自复用——一次交付能不能变成多次交付。
四、抓放已过关,精细接触仍是主要瓶颈
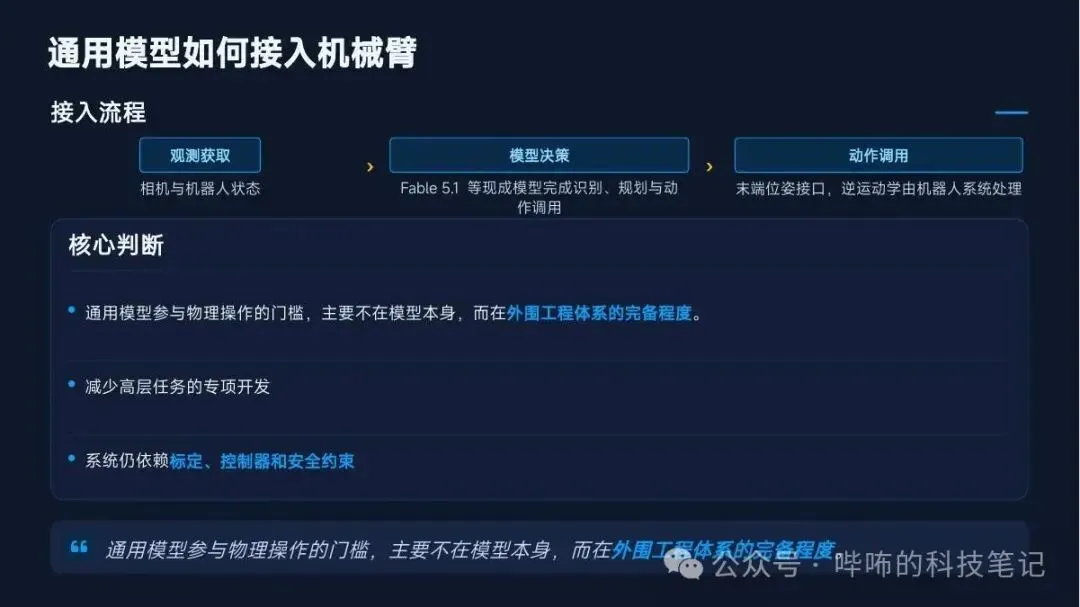
接入流程只有三步:观测获取、模型决策、动作调用。而材料给的判断我认为是全篇最实用的一句:通用模型参与物理操作的门槛,主要不在模型本身,而在外围工程体系的完备程度。
后面半句更要紧:系统仍依赖标定、控制器和安全约束。
我推一步:模型越强,这三样一个都不会被省掉,反而因为它们成了短板而变得更显眼。木桶的短板,从模型换到了工程。
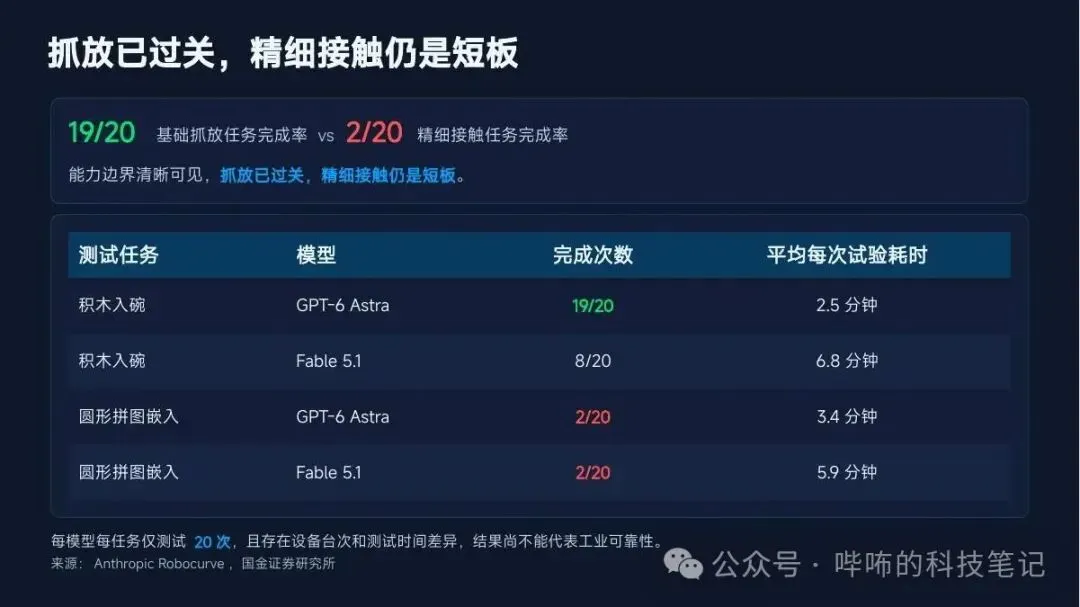
19/20 对 2/20——同一个模型,两类任务的差距接近十倍。
差别在哪?我读出来的不是难度,是「需要连续正确的时长」:
抓放只需要「到那个位置、合上」——位置对了就成立; 精细接触要求持续控制接触力与相对位姿——每一个瞬间都要对。
所以抓放考的是终点,嵌入考的是全过程。而工业场景里绝大多数任务,考的都是全过程。
另外两条我也想留下:同一任务上两个模型的耗时差别很大,说明能做成和做得快是两件事;而材料自己标注了「每模型每任务仅测试二十次,结果尚不能代表工业可靠性」——在一个人人都在放演示视频的领域里写下这句,很克制。
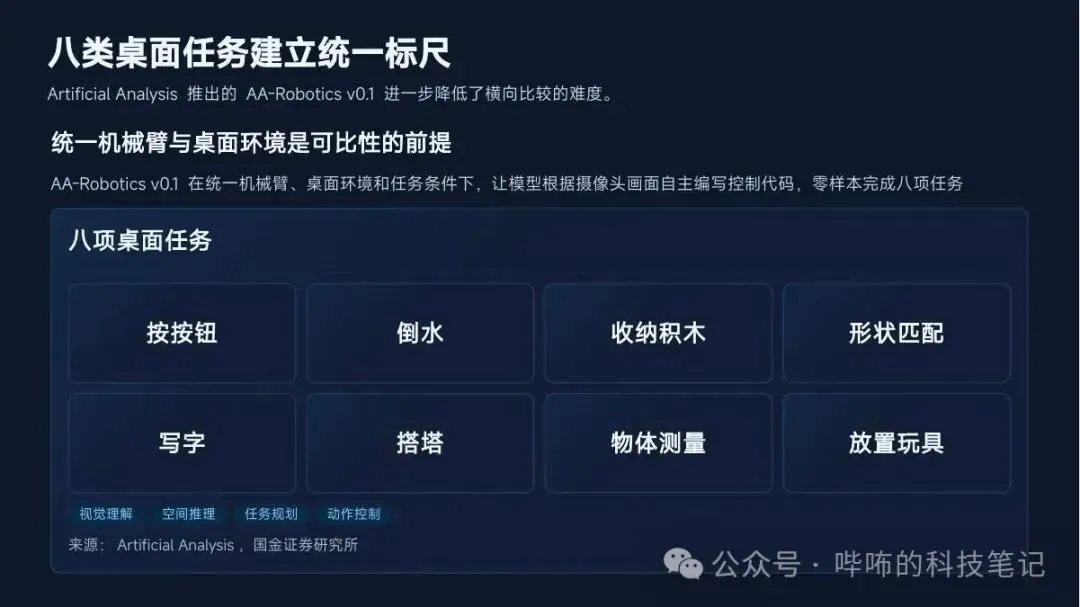
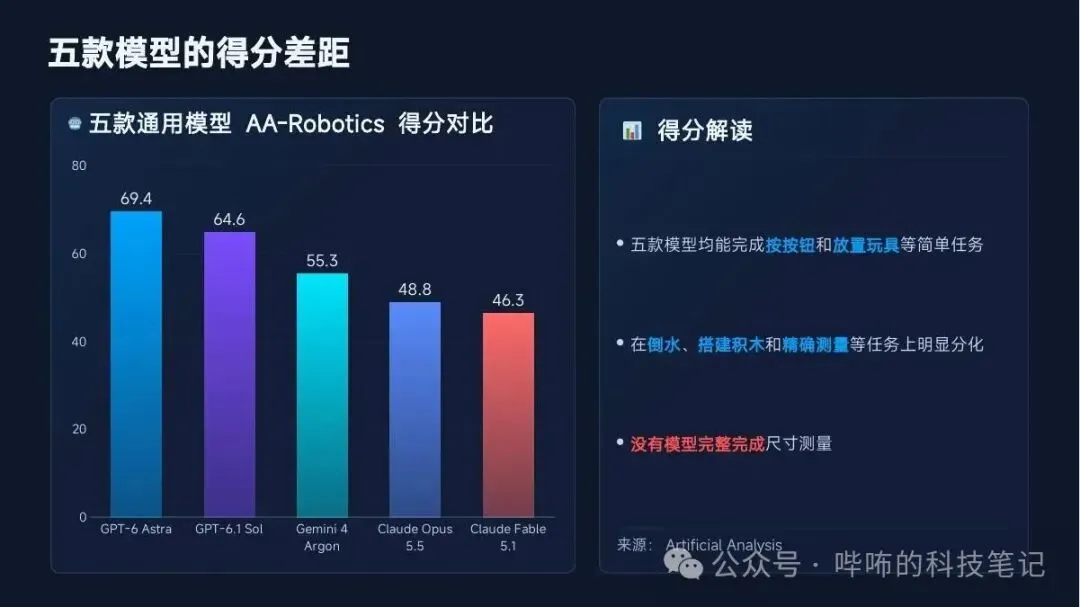
AA-Robotics v0.1 的价值,我认为全在那句标题:统一机械臂与桌面环境是可比性的前提。
更有意思的是它的做法:让模型根据摄像头画面自主编写控制代码,零样本完成八项任务。
我的读法:它给所有模型出了同一张卷子,而且考的不是「你会不会做」,是「你能不能自己写出可执行的程序」。
结果分成三层:按按钮、放置玩具这类简单任务五款模型都能完成;倒水、搭建积木、精确测量明显分化;没有模型完整完成尺寸测量。
三层分别是:会不会做、做得好不好、能不能测。
而「尺寸测量」最难,我认为原因很具体:它要求的不是「做成一个结果」,是「读出一个数」——而数是可以被当场核验的,对不对一眼就能判。
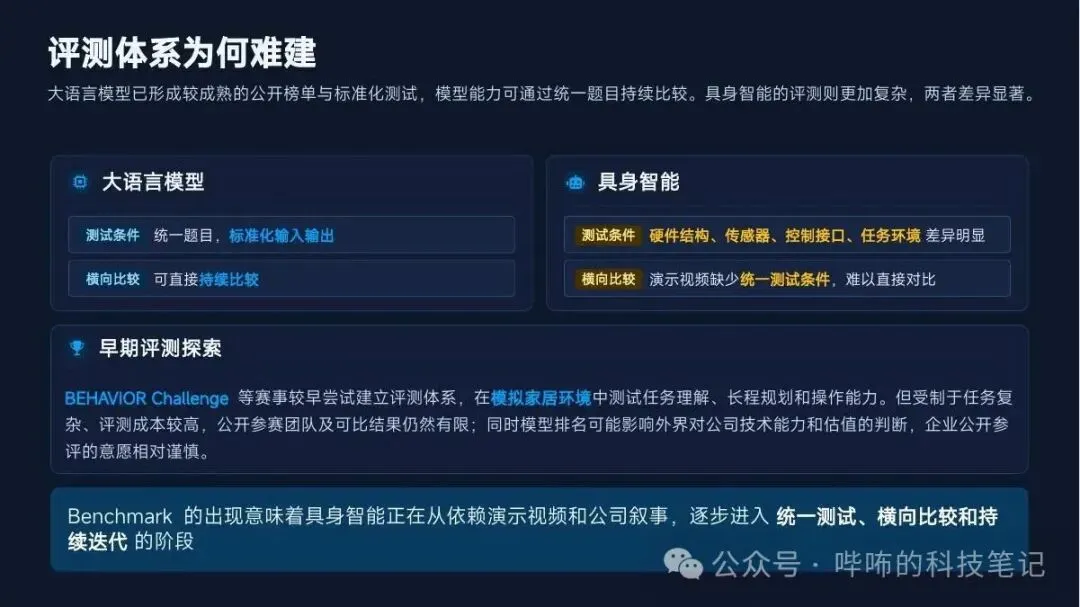
评测为什么难建,材料给了一组很干净的对照:大语言模型有统一题目和标准化输入输出,可以直接持续比较;具身智能的硬件结构、传感器、控制接口、任务环境差异明显,演示视频缺少统一测试条件。
而我认为最诚实的是那句:模型排名可能影响外界对公司技术能力的判断,企业公开参评的意愿相对谨慎。
参评从来不只是技术问题,它同时是一个信息披露问题。
所以 Benchmark 出现的意义,材料自己总结得很准:从依赖演示视频和公司叙事,进入统一测试、横向比较和持续迭代。
这也是我在这个合集里反复遇到的同一件事——标准落地之前,只有「演示得好不好」;标准落地之后,才第一次有了「合不合格」。
五、S2 定目标,S1 出动作,S0 保执行
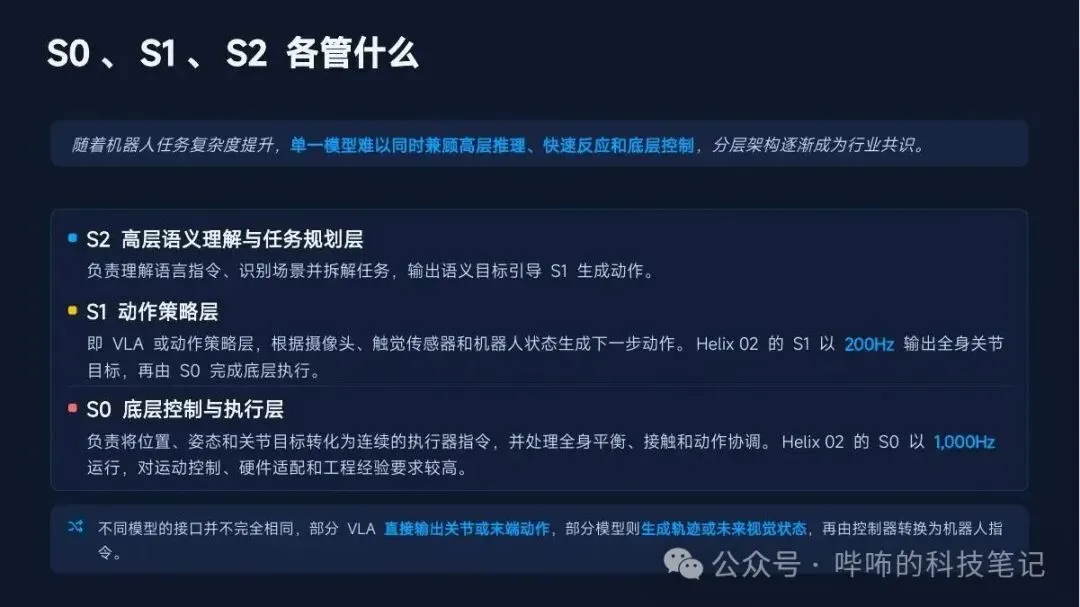
三层里我最想算的是那组频率:动作策略层以 200Hz 输出全身关节目标,底层控制与执行层以 1,000Hz 运行。
差五倍。这个差别说明的不是快慢,是两个不同的时间尺度:一层决定「下一个动作是什么」,一层负责「这一毫秒电机该出多少力」。
越往下,时间粒度越细,越依赖硬件适配与工程经验。
闭环那句我原样留下:融合世界模型后,机器人不仅能理解当前环境,更能预测动作执行后的状态变化,为长程规划与闭环纠错提供基础。(这和我写世界模型那篇时留下的那句「分界线在『如果』两个字」,是同一件事。)
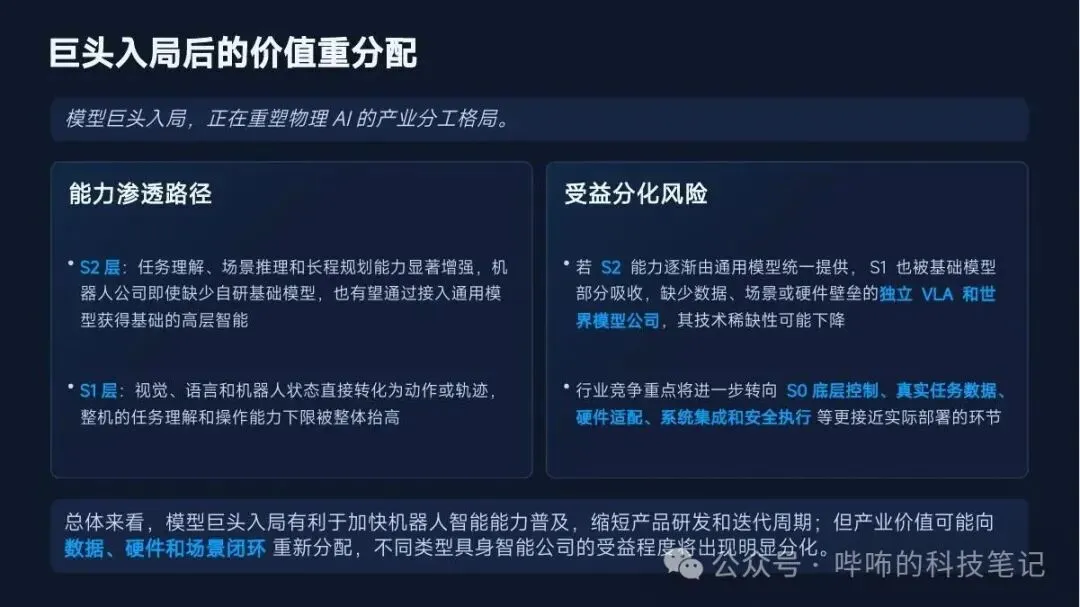
而价值重分配那页,我认为是全套 35 页最该被反复读的一页。材料给了两个方向:
高层语义能力逐渐由通用模型统一提供,动作策略也被基础模型部分吸收 → 缺少数据、场景或硬件壁垒的独立公司,技术稀缺性可能下降; 竞争重点转向 底层控制、真实任务数据、硬件适配、系统集成和安全执行。
我的读法只有一句:能被通用模型替代的,是「想」的那一层;不能被替代的,是「碰」的那一层——因为后者每一台机器都不一样。
所以模型越强,价值不是消失,是往离物理最近的那一层沉下去。
六、三条链路里,我盯的是中间那条
本文不引用、不解读该页涉及的产能与交付时间目标,仅取其技术难点判断。
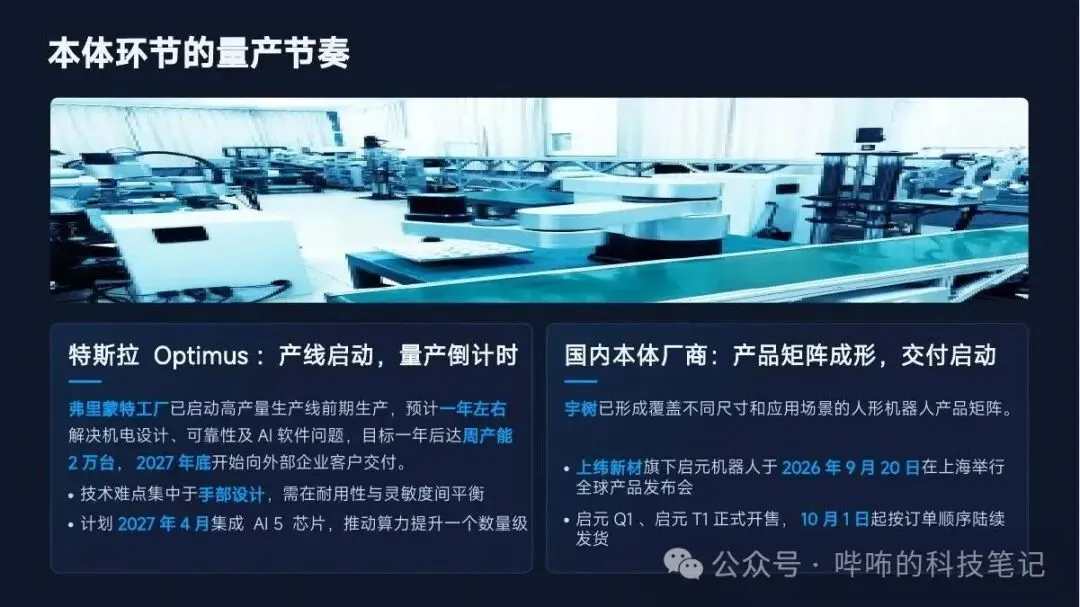
本体那页我只取一处:技术难点集中于手部设计,需在耐用性与灵敏度之间平衡。
这句话我认为比产能数字更能说明这行现在卡在哪——手要同时满足两个相反的要求:耐用到能干粗活,灵敏到能做细活。而「每一次真实接触」,恰恰都发生在手上。
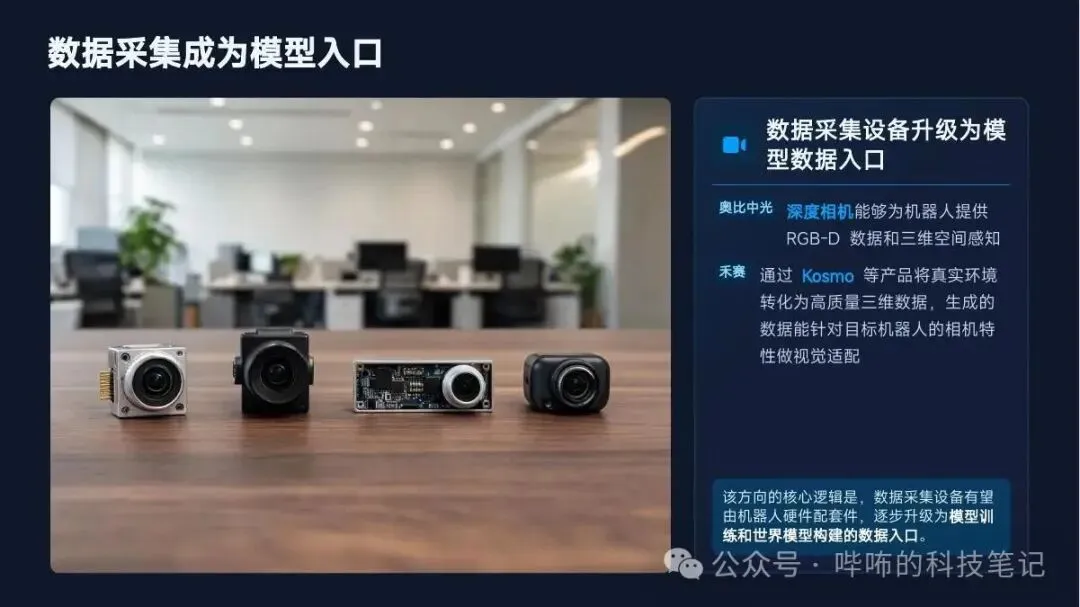
本体与仿真两条链路各有进展,但最值得写的是数据采集:数据采集设备有望由机器人硬件配套件,逐步升级为模型训练和世界模型构建的数据入口。
我认为「入口」这两个字是全章的钥匙——过去它卖的是「看得见」,现在它卖的是「喂得进」。
而其中一条细节更说明问题:生成的数据能针对目标机器人的相机特性做视觉适配。注意,不是通用三维数据,是跟你的传感器对得上的数据。
这和我在这几份材料里反复遇到的那条完全一致:数据的价值不在「多」,在「对得上」。
结语:胜负手在「每一次」
结语只有一句:物理AI的胜负手,不在参数规模,而在每一次真实接触的可靠性。
我补一句我的读法:参数规模衡量的是「它知道多少」,真实接触的可靠性衡量的是「它做对几次」。
而这句话里最狠的是「每一次」三个字——不是做对一次,是每一次都对。
这也正是这个合集里那条判断的又一次出现:一个动作做一次是演示,同样的动作做一万次还稳定,才叫上岗。
本文为 《物理AI行业趋势分析与产业观察:从世界模型到具身智能》 的导读。
下载完整 PPT 源文件,请关注公众号并在后台发送 【物理AI生态】 获取下载链接。
本文为技术科普与产业观察,仅供学习交流,不构成任何投资建议。数据引自厂商公开信息与公开基准结果。
作者:公众号:哔咘的科技笔记 · 2026年10月

