跳到内容
当前位置:首页>Excel>学习笔记 EP09:带缆 ROV 的自主化与人在回路

学习笔记 EP09:带缆 ROV 的自主化与人在回路

  • 2026-11-15 07:22:31
学习笔记 EP09:带缆 ROV 的自主化与人在回路
前八篇按子系统拆解 ROV,依次讨论定位导航、推进与运动控制、脐带缆与供电通信、机械臂、作业工艺、传感器与整机设计。这些内容解决的是各部件如何工作,尚未回答测量值如何转化为本体的动作。在前八篇的叙述里,操控员始终位于画面之外,控制回路默认在水面控制台上闭合。本篇讨论这条回路能否部分移入本体,哪些环节可以移动,哪些不能。

讨论带缆 ROV 的自主化,前提是脐带缆仍然存在。缆继续承担供电与视频传输,也继续对本体施加拖曳,改变的只是回路闭合的位置。以下八章各讨论一项无法回避的物理约束,依次为时延、定位更新率不足、推力饱和、传感器缺位、与作业目标的相对位置以及失效处置,最后归结为决策权如何划分。无缆平台面临另一组问题,不在本篇范围之内。
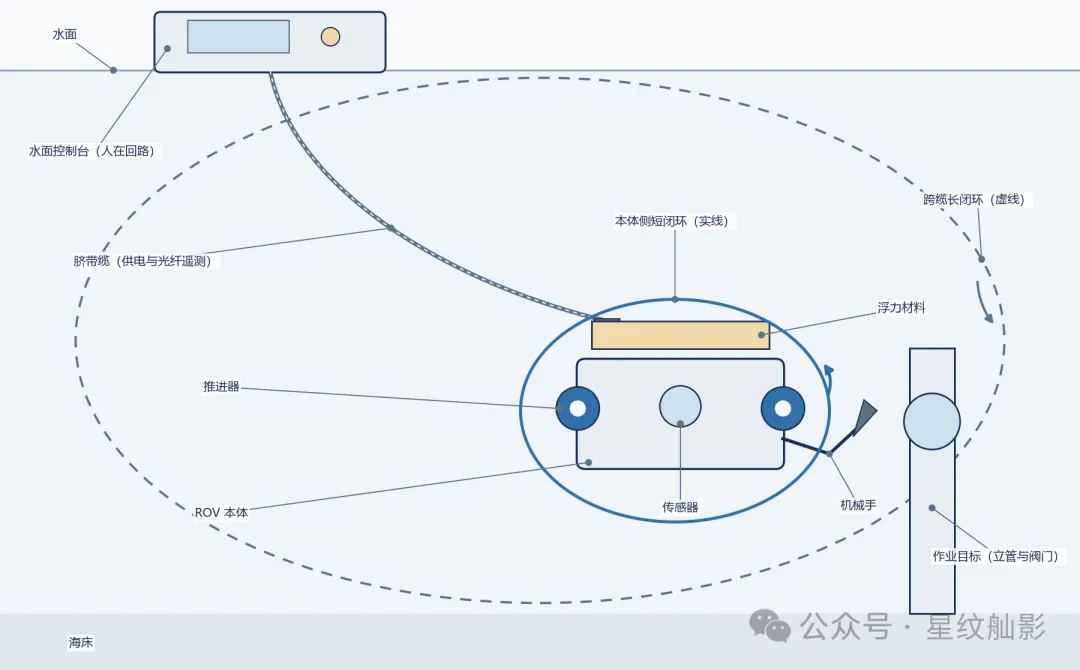
封面|水面控制台、脐带缆、开架式本体与作业目标,叠加了本体侧的短闭环(实线)与跨缆的长闭环(虚线)。

一、回路的闭合位置

控制回路的结构并不复杂。传感器提供深度、姿态、离底高度以及相对水面基站的斜距等测量值。

这些测量值分别来自不同传感器,任何一项都不足以单独给出完整的位置。要把它们合成为本体的位置、姿态与速度,中间需要一步换算,工程上称为状态估计。

得到位置之后,还需要确定推力的方向与大小。这一步由位置偏差反算所需推力,称为控制律。合力确定后分配到各推进器,分配方式由推力分配矩阵决定。本体运动之后,传感器重新测量,回路完成一次闭合。

在带缆 ROV 上,上述每一环节都有对应的实物。光纤把视频与遥测送至水面,操控员依据画面操作手柄,指令沿缆返回本体。

光纤可以同时传输多路视频,并附带大量遥测数据,信道带宽很宽,但回路的速度并不由带宽决定。限制回路的是链路中最慢的一环,而非最宽的一环。

时延由四段构成,视频编码、光纤传输、推进器响应与人工判断。光纤传输的贡献可以忽略。光在纤芯中的传播速度约 2×10⁸ 米每秒,3000 米脐带缆的单程时延为 15 微秒,往返 30 微秒,比编码一帧视频的耗时要低三个数量级。

时延主要来自其余三段。人工判断这一段最长,包含观察画面、形成判断与执行操作;编码、画面合成与推进器响应的合计时延也不可忽略。对时延占主导的回路,控制理论给出一个简单的估算方法,用回路带宽乘总时延,乘积超过一定数值后,回路即失去足够的稳定余量。此时只能降低回路带宽,带宽降不下来就会出现持续振荡。

T_total = T_encode + T_link + T_actuator + T_human
ω_c · T_total ≲ 0.5 , f_c = ω_c / 2π

代入一组假设值(说明性假设,非实测值)。人工判断取 0.25 秒,编码 0.05 秒,推进器响应 0.05 秒,光纤传输按零计,合计 0.35 秒。按上述估算方法折算,带宽上限为 1.43 弧度每秒,约合 0.23 赫兹。

将人工判断移出回路后,总时延降至 0.10 秒,带宽上限升至 5 弧度每秒左右,约合 0.80 赫兹,两者相差 3.5 倍。这一比值对具体设备不敏感,它表明由本体执行连续调节时,可用带宽比依靠画面的人工调节高出一个数量级。
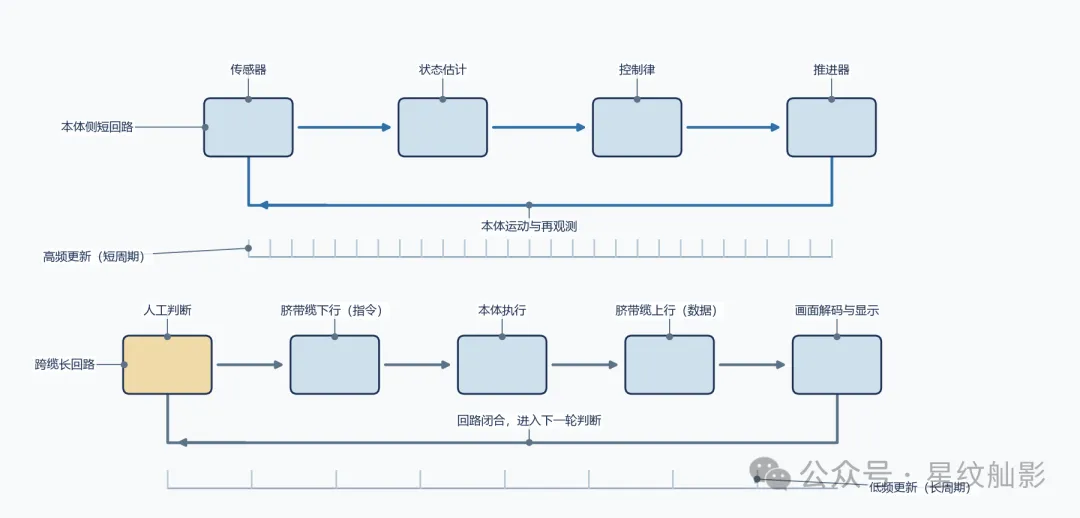
图|上方为本体侧的短回路,下方为跨缆的长回路。五个环节依次为人工判断、脐带缆下行(指令)、本体执行、脐带缆上行(数据)、画面解码与显示,下方刻度的疏密对应两次回路更新之间的间隔。

Saab Seaeye 的 iCON 体系按这一分工组织。自动艏向、自动定深、自动定高与站位保持均在本体上运行,水面只负责下达任务指令与执行监视,该架构同时为岸基远程操控预留了接口。

岸基化会重新抬高时延,卫星或蜂窝链路再引入数百毫秒,此前压缩的时延将不再有意义。因此继续压缩链路的收益有限,把更多回路移入本体才是有效途径。瓶颈不在带宽,也不在光纤的传播延迟,自主化的收益取决于回路闭合的位置。

延伸 —— 英文资料中的 autopilot 在 ROV 语境下指本体上的自动保持回路,与航空器的自动驾驶仪不是同一概念,pilot 在此指操控员。station keeping 指相对海底或结构物维持位置,与船舶动力定位同源,区别在于执行机构为推进器,而非主推进加舵。本篇按海洋工程的用法统一处理。

二、定位更新的稀疏性

回路需要连续的位置、速度与姿态信息。绝对位置却只有一个外部来源,即声学定位。

声波在水中的传播速度约 1500 米每秒,每次定位需等待信号往返,基站位越远,等待时间越长。厂商给出的更新率差别较大。Sonardyne Ranger 2 的经销商规格页标注最快 1 秒一次位置更新,并称与水深无关;iXblue Gaps M5 的代理资料标注最高 3 赫兹。两者型号与口径均不同,分别记录,不合并,也不互为印证。行业汇编中惯性导航为 100 至 400 赫兹、压力传感器为 10 至 100 赫兹,DVL 存在 2 赫兹与 5 至 10 赫兹两种说法,同样分列。

这些数值只作方向参考,不作规范依据。真正重要的是其指向的差异,更新率高的传感器给出相对变化,更新率低的给出绝对位置,两者之间的空白只能由推算填补。

填补这一空白的是滤波器,其做法分为两步。两次声学定位之间没有新的绝对位置输入,便按已知运动模型向前推算,同时放大不确定度,推算时间越长,不确定度越大;定位到达后与推算值比较,按比例修正偏差。

预测 x̂(k|k−1) = F x̂(k−1|k−1) + B u(k) , P(k|k−1) = F P Fᵀ + Q
更新 K = P Hᵀ (H P Hᵀ + R)⁻¹

式中的 K 决定修正的比例,可信度较高的一方权重更大。

将问题简化为一维,只保留恒定的等效加速度零偏,暂不考虑陀螺零偏与姿态耦合,位置误差可化为一个简短的表达式。

δp ≈ ½ δa · Δt² (一维简化,忽略陀螺零偏与姿态耦合)

零偏取 0.01 米每二次方秒(说明性假设,非实测值)。两次声学定位间隔 1 秒时误差约 5 毫米,处于可接受范围;间隔 10 秒时误差约 0.5 米,已超出可用范围。

误差随时间的平方增长,因此定位间隔比定位精度更值得关注。近三年出现的一批研究,包括紧耦合融合、因子图与不变误差模型,所做的事相近,都是在两次绝对定位之间维持推算精度。
图|轴上的密点表示高频预测步,暖色圆点表示稀疏的声学定位。误差带在两次定位之间发散,定位到达后收窄。

Ocean Engineering 2023 年一篇讨论 SINS/DVL/USBL 紧耦合的论文对此有直接说明。USBL 更新率偏低,定位连续丢失数次后,组合导航误差即显著增大;DVL 仅测量速度,位置误差仍会从安装偏角、尺度因子与航向误差中累积。

该文的试验平台为 AUV。本篇只借用其关于声学信道与惯导漂移的结论,不引用平台级性能数据,也不将 AUV 视为 ROV 的样本。

延伸 —— 近三年此类工作较多。2024 年 IEEE 无人系统会议的 ROV 多传感器因子图融合为仿真,2025 年 ISOPE 的 INS/DVL 卡尔曼融合配合终端滑模为实验与仿真,2025 年 Sensors 上 MEMS 惯导与 USBL 紧耦合完成现场试验。三者证据强度不同,不能等量看待。

三、站位保持与推力饱和

位置偏差确定之后,需要将其转换为推力。站位保持要求推进器合力平衡两项外力,水流阻力与系缆拖曳。阻力与流速的平方成正比,流速加倍时阻力增至四倍。

合力还需分解到各推进器。本体可沿前后、左右、上下三个方向平移,并绕三轴转动,共六个自由度,每个自由度都需要相应的推力分量,而单个推进器的输出存在上限。

ΣF_thruster = F_drag + F_tether , F_drag = ½ ρ C_d A v²
u = B⁺ τ_cmd , 受 |u_i| ≤ u_max 约束

以 Saab Seaeye Falcon 的公开规格代入计算。官网给出前向推力 42 千克力、侧向 25 千克力,按 1 千克力等于 9.80665 牛顿折算,分别为 411.9 牛顿与 245.2 牛顿。

海水密度取 1025 千克每立方米,阻力系数取 1.0,迎流面积取 0.15 平方米(均为说明性假设,非实测值)。流速 1 米每秒时阻力约 77 牛顿,占前向推力的 18.7%、侧向推力的 31.4%;流速升至 1.5 米每秒时,阻力增至约 173 牛顿,已占用侧向推力的 70.5%。

以上尚未计入系缆拖曳,实际可用余量更小。先达到饱和的通常是侧向而非前向,原因是站位保持需要持续抵抗横向流,而多数开架式本体的侧向推力本就低于前向。

矢量布局进一步增加了难度。同一组推进器同时承担前向、侧向与艏向的推力需求,任一轴先达到上限时,分配给各推进器的指令必须截断,其余各轴的输出随之偏离。

中国海洋大学 2025 年发表于《水下无人系统学报》的定深控制研究,采用非线性海洋捕食者算法整定模型预测控制参数,并引入非线性干扰观测器实时补偿扰动。论文报告调节时间缩短约 30%、超调量减少约 10%、扰动下最大超调减少 27.7%。上述数值来自仿真而非海上实测,只能说明补偿扰动的方向,不能作为实机指标。算法改进作用于指令质量,推力上限属于硬件约束,二者不能相互替代。

四、传感器配置决定功能边界

同一台本体上,自动定深与自动艏向随导航舱一并提供,无需另行选配;自动定高与站位保持则须加装传感器后才开放。表面上这像厂商的产品分档策略,实质原因在于部分状态缺少可用的测量手段。

写成观测方程,若某状态对应的那一列为零,该状态无法由测量值得到修正,工程上称为不可观测。此时控制律设计得再精细,也只能依赖模型推算,误差按第二章所述的规律增长。

z = H x + v , ∂z/∂x_i = H[:, i]
H[:, i] = 0 ⇒ x_i 不可由该测量值修正,只能靠模型预测

Saab Seaeye Cougar-XTi 的产品页明确列出了这种依赖关系。自动定高须加装高度计才作为选配提供,带微调控制的站位保持须加装兼容的 DVL 或 INS;由罗经、加速度计与陀螺组成的导航舱,支撑的是自动艏向与自动定深。Falcon 产品页的结构相同,DVL 列于站位保持项下,高度计列于自动定高项下。两份一手资料相互独立,指向同一结论。

自动功能
闭环所需测量量
传感器前提
一手依据
自动定深
深度、垂向速度
压力传感器,随导航舱标配
Cougar-XTi 与 Falcon 官网产品页
自动艏向
航向、艏向角速度
磁阻罗经与陀螺,随导航舱标配
Cougar-XTi 官网产品页
自动定高
距底高度
高度计,选配后开放
Cougar-XTi 与 Falcon 官网产品页
站位保持
绝对水平位置、对地速度
兼容 DVL 或 INS,选配后开放
Cougar-XTi 与 Falcon 官网产品页

这张表按传感器配置重排,即可视为一份功能清单。表上列出的是功能,条件写在传感器一栏。本体的能力边界首先由所装传感器决定,控制算法在此之后才起作用。

行业媒体常将主动艏向稳定、航位推算与巡检影像异常标记统称为 AI 辅助。按上述划分,前两项属于闭环调节,第三项属于离线判读,均不构成层级上的跃迁。

延伸 —— 深度是少数可以直接、高频测量的量,压力传感器成本低、可靠性高、更新快,因此自动定深几乎是最早普及的自动功能。绝对水平位置没有同样廉价的测量途径,只能依靠稀疏的声学定位与对地速度积分。定深早已普及而定点始终困难,根源在于测量手段的差异。

五、从本体定位到相对位姿

站位保持维持的是本体在海底坐标系中的位置。作业要求维持的则是机械手末端与阀门、立管、网衣之间的相对关系。前者可由导航系统给出,后者只能现场测量,依靠摄像头或成像声呐。

水下成像受到多重限制。散射、吸收与悬浮物共同作用,有效视距很短,测距误差随距离的平方增长。这一关系由成像几何决定,改进算法无法消除。

双目测距 Z = f · b / d , 误差传播 δZ ≈ (Z² / (f · b)) · δd
视线制导 χ_d = atan2(y_{k+1} − y, x_{k+1} − x)

焦距取 1000 像素、基线取 0.12 米、视差误差取 0.5 像素(说明性假设,非实测值)。距目标 2 米时测距误差约 17 毫米,5 米时约 10 厘米。距离增至 2.5 倍,误差增至约 6.3 倍。

依据图像修正运动的控制方式称为视觉伺服。其有效范围限于近距离,距离增大后精度不足,而接近目标又提高了碰撞风险。因此视觉伺服需要以稳定的站位保持为基础,第三章讨论的推力余量问题在此重新出现。

2024 年一项以 BlueROV2 为平台的研究,采用超短基线定位、系缆供电通信与视线制导,把路径跟踪改写为艏向控制,PID 在单张控制板上运行,并在马赛与安科纳两个港口完成验证,同时用 Unity 构建了同步数字孪生。港口环境下的结果表明回路闭合与轨迹跟踪可行,距深海工况仍有差距。

接触作业属于另一层面的问题。《船舶》2024 年的自主操作综述与《浙江大学学报》工学版 2026 年的水下机械手综述,均将接触产生的运动约束与力控制列为难点,其范围已超出位置与姿态闭环。

延伸 —— 具身大模型、端到端策略与强化学习抓取近三年报道较多,公开的一手材料仍以仿真与水池试验为主,缺少深海作业的实测支撑。按本系列惯例,此类内容标注为非成熟方向,不展开。渔业水下机器人综述中转述的贴网视觉伺服巡航属二手材料,本篇只借用这一场景,不引用其性能数值。

六、失效检测与降级处置

功能下放得越深,人工接手的延迟越大。通信或传感一旦失效,本体需要先自行进入安全状态,不能等待水面响应。检测通常依赖周期性报文,即心跳信号,连续若干个周期未收到即判定链路丢失。人工接手的耗时由检测、上行、人工判断与下行四段构成。

t_loss > N · T_hb ⇒ 进入失效安全状态
T_takeover = T_detect + T_up + T_human + T_down
T_takeover > T_hazard ⇒ 降级动作须由本体自行执行

代入一组假设值(说明性假设,非实测值)。心跳周期取 0.2 秒,连续丢失 5 次判定失效,仅检测一步即占 1 秒;上下行各 0.05 秒,人工判断 0.25 秒,合计约 1.35 秒。

本体以 0.5 米每秒接近结构物,1.35 秒内已移动 0.68 米,超出通常保留的安全余量。停机或悬停只能由本体在 1 至 2 秒内自行完成。

2024 年 5 月公开的一项 ROV 应急保护专利按此思路设计。通信中断超过 1 秒,推进器停机并闪灯示位;中断超过 15 分钟且深度持续大于 2 米时释放压载;脐带缆断电时由应急电池向示位装置与释放机构供电。上述动作全部由自动驾驶仪自主执行。这一方案不代表行业通用规范,但它把秒级动作置于本体一侧,与上文的估算一致。

降级逻辑不是事后追加的保险,而是自主化的前置条件。判断一项功能能否下放,首先要看其失效后本体是否具备不依赖水面的退路。缺少退路时,功能再成熟也不能移交。

延伸 —— 监管侧的调整同样落在人员一侧。IMCA 2025 年度影响报告记载,C005 远程 ROV 操控员指南与 R002、R025 两项培训批准均在 2025 年修订,涉及入门培训、学习成果与评估标准,累计逾 400 人受训,同期发布 C021 水下检验能力框架。C 001 能力保证指南于 2025 年 4 月的 3.5 版增设远程操控员二级,9 月更新至 3.6 版。按本系列惯例,IMCA 仅引用官方页的版次沿革,不写具体分级编号与认证状态。

七、人在回路的职责范围

Nauticus Robotics 2025 年 11 月 3 日的官方公告说明,ToolKITT 已在两台轻型工作级 ROV 上完成认证与部署,这两台设备系收购 SeaTrepid International 所得,随后完成了首个付费商业水下项目。移交本体的是站位保持与导航。人工仍负责监视本体与笼的位置、系缆状态及各传感器输出,并继续执行任务操控。公告列出的验证手段包括高保真仿真、硬件在环(将真实控制器接入仿真回路)与开放水域认证,可改造存量估计约 1500 台。

该公告为企业自行发布,含前瞻性表述与市场规模估算。本篇只采用其中关于职能分工的部分,估算数字不作为独立事实使用。

分界线不依赖具体型号。若一项动作可以由已建模的状态量配合既定规则唯一确定,即可交给本体;若需要依赖未建模的环境信息作出价值判断,则应留给人。

2025 年 Seawork 研讨会上,一位从事 ROV 工作 27 年的 IMCA 技术顾问指出,业界长期混用自动化与自主化两个概念。IMO 关注人的交互发生在哪一步,国防部门的监管方关注谁决策、谁行动。两个问题都成立,指向的内容不同。

回路层级
典型动作
决策主体
依据
连续调节
定深、定艏向、站位保持
本体
Saab Seaeye 官网、Nauticus 官方公告
任务监督
目标点设定、航段切换、参数整定
操控员
Nauticus 官方公告、toolKITT 产品页
态势判断
异常识别、中止与恢复、作业决策
操控员
Nauticus 官方公告、行业媒体转述
责任承担
作业许可、风险评估、记录签认
作业方
IMCA C005、C001、C021 官方页

IMO 于 2026 年 5 月通过、7 月 1 日生效的非强制 MASS 规则表述明确,提高自动化程度不等同于船舶自主,人的监督始终保留,船长即便不在船上仍负总责;规则要求按功能逐项划分,明确哪一项由远程完成、哪一项由自主系统完成、哪一项由船员照常执行。

更早一份界定监管范围的文件将自治分为四个程度,并说明四者不构成阶梯,单次航次可以同时处于多个程度。

两份文件的对象均为水面船。本篇只借用其中两个结构性判断,分级不构成阶梯、责任不随功能一并下放,不用于为 ROV 定级。

人在回路不是自动化残留的边角,而是分工的结果。保留下来的判断,恰好是最难建模的部分。

八、功能下放的判据与边界

前七章的内容在此收束。一项功能能否从人工一侧移交,须同时满足三项条件。

本体需能观测自身状态,观测方程中对应列不为零,或存在误差有界的推算模型作为支撑。推进器不得达到饱和,推力分配后仍须保留抵抗流速与系缆拖曳的余量。失效时本体需能自行进入安全状态,降级动作的耗时应短于危险发展的时间。

三项中缺少任何一项,该功能即保留在人工一侧。

状态可观测 H[:, i] ≠ 0 或 存在误差有界的预测模型
执行器不饱和 max |u_i| < u_max 且留有扰动余量
失效可本机降级 T_degrade < T_hazard

这三项条件把能力上限限定在两处因素上。状态是否可观测、失效后能否退回安全状态,其重要性高于算法的先进程度。

脐带缆同时提供条件与约束。缆带来近乎无限的带宽与稳定供电,本体上运行高频闭环因此成为可能;缆也带来拖曳、缠绕与管理上的负担,本体始终受缆约束。

前八篇分别讨论的定位、控制、通道、感知与包络,在此汇成一条决策链,链上每一处取舍都可回溯到具体的物理量。

证据强度需要说明。本篇引用的一手材料中,改进模型预测控制的定深研究与多传感器因子图融合为仿真,BlueROV2 那项为港口验证,Nauticus 完成了首个付费商业项目,人工监控与态势判断照旧保留。

公开资料尚不足以支持深海全自主作业已普遍可用的判断。近三年的进展集中在将连续调节移交本体、由人执行监视,任务级判断仍在人工一侧。明确这条边界,比高估自主化程度更接近工程实际。

延伸 —— 三项条件中最易被忽略的是第三项。前两项可在规格书中找到对应参数,第三项须等故障实际出现才能确认。因此工程验证常将失效注入与硬件在环置于功能验收之前,先确认退路,再确认能力。


资料来源

可靠信息源(厂商与监管机构一手)

厂商产品页与官方公告

01 Saab Seaeye Cougar-XTi 官方产品页(iCON 生态、自动艏向与自动定深由导航舱支撑、自动定高需高度计、带微调控制的站位保持需兼容 DVL 或 INS、2000 米、6 个 500 VDC 推进器、可选岸基操控站)。

02 Saab Seaeye Falcon 官方产品页(300 米标准与 1000 米深水型、空气中 60 千克、载荷 14 千克、前向 42 千克力、侧向 25 千克力、垂向 13 千克力、DVL 用于站位保持、高度计支持自动定高)。

03 Saab 官方 Seaeye SR20 eWROV 水池试验新闻(手动摇杆与自动化两种方式同场验证,海试计划 2025 年春季,面向常驻部署与超视距控制)。

04 Nauticus Robotics 投资者关系官方公告,2025 年 11 月 3 日(ToolKITT 在两台轻型工作级 ROV 完成认证与首个付费商业项目,站位保持与导航移交本体,人工仍监控本体与笼位置、系缆状态与传感器输出,验证含高保真仿真、硬件在环与开放水域认证)。

05 Nauticus toolKITT 官方产品页(监督式自主,Helmsman、Commander、Wayfinder、Loggerhead 四个组件)。

监管机构与规则文本

01 IMCA Impact Report 2025 官方 PDF(C005 与 R002、R025 远程操控员培训更新,逾 400 人受训,C021 水下检验能力框架)。

02 IMCA C 001 能力保证与评估指南官方页(Rev.3.5,2025-04 新增远程操控员二级;Rev.3.6,2025-09)。

03 IMO 官方自主航运 FAQ(2026-05 MSC.595(111) 通过非强制 MASS 规则,2026-07-01 生效,单纯提升自动化不构成自主船,人的监督与船长总责保留)。

04 IMO MSC 100 报告附件 2 与 LEG.1-Circ.11(四度自治分级明确不构成层级阶梯,单次航次可同时处于多个程度)。

05 以上 IMO 文件对象为水面船,本篇仅借监管思路,不用于 ROV 定级。

学术研究与交叉验证源

中文期刊与公开专利

01 杨硕、王泓晖、刘新宇、房鑫、李广浩、刘贵杰《基于改进 MPC 算法的 ROV 定深控制策略》,《水下无人系统学报》,doi 10.11993/j.issn.2096-3920.2024-0172,网络出版 2025-05-27,仿真结果。

02 徐明浩、司马灿、朱忠等《水下机器人自主操作——机遇、进展与挑战》,《船舶》2024, 35(06): 60-80。

03 肖华平等《水下机械手研究进展》,《浙江大学学报》工学版 2026(收稿 2025-01-11)。

04 中国公开专利 CN202311707990《一种 ROV 应急保护系统》,宜昌测试技术研究所,公开日 2024-05-06,属特定方案非行业通用规范。

英文学术文献

01 Scaradozzi D.、Gioiello F.、Ciuccoli N.、Drap P.《A Digital Twin Infrastructure for NGC of ROV during Inspection》,2024,六自由度 BlueROV2,超短基线定位、视线制导与 Unity 数字孪生,马赛与安科纳港口验证。

02 Sen Cheng 等《A Factor Graph-Based Multiple Sensors Fusion Method for Enhanced Underwater Navigation of ROVs》,2024 IEEE ICUS,DOI 10.1109/ICUS61736.2024.10839879,仿真。

03 Xiao W.、Chen H.、Zhou X. 等《ROV motion control using a Kalman filter for data fusion》,ISOPE 2025 会议论文集 1804—1809 页,实验与仿真。

04 Xu B.、Guo Y.、Jiang Z.、Wang X.《An invariant error-based SINS/DVL/USBL tightly coupled integrated navigation algorithm and its robust state estimator》,Ocean Engineering 2023,ScienceDirect S0029801823028950,研究对象为 AUV,本篇只取声学更新稀疏与惯导误差累积的信道物理结论。

05 Winkler J.、Badri-Hoeher S.,Sensors 2025, 25(10):3125,doi 10.3390/s25103125,MEMS 惯导与 USBL 紧耦合现场试验,对象为 AUV,同上口径。

规格页与行业汇编口径(分列不合并)

01 声学更新率口径分列——Sonardyne Ranger 2 经销商托管规格页(最快 1 秒位置更新)、iXblue Gaps M5 国内代理资料(最高 3 赫兹)、Oceantek 行业技术页(惯导 100—400 赫兹、压力 10—100 赫兹;DVL 分别出现 2 赫兹与 5—10 赫兹两种说法,分列不合并),全部标为行业汇编口径,不作规范依据。

02 Seawork 对 IMCA 技术顾问 Roger Moore 在 Autonomy at sea 研讨会表述的报道,与 Worldwide Recruitment Solutions 行业博客、Sea Technology 2024-11 光纤系缆文章共同作背景交叉,不承载数值结论。

同源排除与口径处理

同源转载只计一源

01 Nauticus 2025-11-03 公告以投资者关系官方页与 PRNewswire 原发为准,Marine Technology News、Ocean Robotics Planet 与转载聚合页均为同一通稿,只计一源。

02 IMO 自主航运 FAQ 以 imo.org 官网为准,微信公众号的双语对照页为翻译转载,只计一源。

03 Saab 两条产品页与一条集团新闻内容互异,分别计入。

排除与降权

01 内容聚合站上关于某厂商端到端时延 250 毫秒、脐带缆 100 至 200 Mbps、单次下潜 200 至 500 GB 的说法无一手链接、无测量条件、无法核验,已排除,未进入正文任何数值。

02 自媒体中远程操控绝对不会失控、毫秒级自动接管一类无来源断言同样排除。

03 社区技术维基与转载综述仅作概念框架与方向性背景,不承载数值或规范结论。

主题范围与数值口径

01 主题范围只讲 ROV,IMO 的 MASS 规则与部分导航融合文献的平台分别是水面船与 AUV,只作监管思路与信道物理的对照,不列代表产品、不作正文产品配图。

02 同一物理量在不同来源口径不一致时按来源分列,不取平均、不合并。

计算依据与图片来源

物理关系与算例假设(全部非实测值)

01 物理关系取自经典控制理论、流体阻力公式、卡尔曼滤波预测与更新结构、双目立体视差几何,为工程教材通识,多源一致不赘述。

02 本文中所有代入数值均为说明性假设,标注非实测值,不代表任一具体型号——时延链取人工判断 0.25 秒、编码 0.05 秒、执行器 0.05 秒,按 ω_c·T_total ≲ 0.5 估算带宽。

03 光纤 3000 米按纤芯光速 2×10⁸ 米每秒折 15 微秒单程。

04 惯导漂移取等效加速度零偏 0.01 米每二次方秒,按 ½δa·Δt² 估算 1 秒与 10 秒间隔下的 5 毫米与 0.5 米。

05 阻力取海水密度 1025 千克每立方米、阻力系数 1.0、迎流面积 0.15 平方米,按 ½ρC_dAv² 估算 1.0 与 1.5 米每秒下的 77 与 173 牛顿,1 千克力按 9.80665 牛顿折算。

06 双目测距误差取焦距 1000 像素、基线 0.12 米、视差误差 0.5 像素,按 Z²δd/(f·b) 估算 2 米与 5 米处的 17 毫米与 10 厘米。

07 接管预算取心跳 0.2 秒、丢失 5 次、上下行各 0.05 秒、人工判断 0.25 秒,按 0.5 米每秒折 0.68 米位移。

08 各算例的假设量彼此独立,分别标注,不跨章复用。

证据强度与配图说明

01 仿真结果、港口验证与商业项目在正文中按各自证据强度分列,不写成海上实测。

02 本文为原理学习笔记,三张配图全部由作者程序化重绘(matplotlib),为极简几何示意,图内已逐项加注构件名称与物理含义,并经逐张目视与引线端点复核,不引用任何外部图片;版权归星纹舢影所有。

03 全文不构成任何采购或投资建议。

星纹舢影 · ROV 学习笔记

基本 文件 流程 错误 SQL 调试
  1. 请求信息 : 2026-11-21 12:22:01 HTTP/1.1 GET : http://h.sjds.net/a/580357.html
  2. 运行时间 : 0.078860s [ 吞吐率:12.68req/s ] 内存消耗:4,531.98kb 文件加载:140
  3. 缓存信息 : 0 reads,0 writes
  4. 会话信息 : SESSION_ID=239de8a5abffc4db546af05fa8236a40
  1. /www/wwwroot/h.sjds.net/public/index.php ( 0.79 KB )
  2. /www/wwwroot/h.sjds.net/vendor/autoload.php ( 0.17 KB )
  3. /www/wwwroot/h.sjds.net/vendor/composer/autoload_real.php ( 2.49 KB )
  4. /www/wwwroot/h.sjds.net/vendor/composer/platform_check.php ( 0.90 KB )
  5. /www/wwwroot/h.sjds.net/vendor/composer/ClassLoader.php ( 14.03 KB )
  6. /www/wwwroot/h.sjds.net/vendor/composer/autoload_static.php ( 4.90 KB )
  7. /www/wwwroot/h.sjds.net/vendor/topthink/think-helper/src/helper.php ( 8.34 KB )
  8. /www/wwwroot/h.sjds.net/vendor/topthink/think-validate/src/helper.php ( 2.19 KB )
  9. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/helper.php ( 1.47 KB )
  10. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/stubs/load_stubs.php ( 0.16 KB )
  11. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Exception.php ( 1.69 KB )
  12. /www/wwwroot/h.sjds.net/vendor/topthink/think-container/src/Facade.php ( 2.71 KB )
  13. /www/wwwroot/h.sjds.net/vendor/symfony/deprecation-contracts/function.php ( 0.99 KB )
  14. /www/wwwroot/h.sjds.net/vendor/symfony/polyfill-mbstring/bootstrap.php ( 8.26 KB )
  15. /www/wwwroot/h.sjds.net/vendor/symfony/polyfill-mbstring/bootstrap80.php ( 9.78 KB )
  16. /www/wwwroot/h.sjds.net/vendor/symfony/var-dumper/Resources/functions/dump.php ( 1.49 KB )
  17. /www/wwwroot/h.sjds.net/vendor/topthink/think-dumper/src/helper.php ( 0.18 KB )
  18. /www/wwwroot/h.sjds.net/vendor/symfony/var-dumper/VarDumper.php ( 4.30 KB )
  19. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/App.php ( 15.30 KB )
  20. /www/wwwroot/h.sjds.net/vendor/topthink/think-container/src/Container.php ( 15.76 KB )
  21. /www/wwwroot/h.sjds.net/vendor/psr/container/src/ContainerInterface.php ( 1.02 KB )
  22. /www/wwwroot/h.sjds.net/app/provider.php ( 0.19 KB )
  23. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Http.php ( 6.04 KB )
  24. /www/wwwroot/h.sjds.net/vendor/topthink/think-helper/src/helper/Str.php ( 7.29 KB )
  25. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Env.php ( 4.68 KB )
  26. /www/wwwroot/h.sjds.net/app/common.php ( 0.03 KB )
  27. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/helper.php ( 18.78 KB )
  28. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Config.php ( 5.54 KB )
  29. /www/wwwroot/h.sjds.net/config/app.php ( 0.95 KB )
  30. /www/wwwroot/h.sjds.net/config/cache.php ( 0.78 KB )
  31. /www/wwwroot/h.sjds.net/config/console.php ( 0.23 KB )
  32. /www/wwwroot/h.sjds.net/config/cookie.php ( 0.56 KB )
  33. /www/wwwroot/h.sjds.net/config/database.php ( 2.48 KB )
  34. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/facade/Env.php ( 1.67 KB )
  35. /www/wwwroot/h.sjds.net/config/filesystem.php ( 0.61 KB )
  36. /www/wwwroot/h.sjds.net/config/lang.php ( 0.91 KB )
  37. /www/wwwroot/h.sjds.net/config/log.php ( 1.35 KB )
  38. /www/wwwroot/h.sjds.net/config/middleware.php ( 0.19 KB )
  39. /www/wwwroot/h.sjds.net/config/route.php ( 1.89 KB )
  40. /www/wwwroot/h.sjds.net/config/session.php ( 0.57 KB )
  41. /www/wwwroot/h.sjds.net/config/trace.php ( 0.34 KB )
  42. /www/wwwroot/h.sjds.net/config/view.php ( 0.82 KB )
  43. /www/wwwroot/h.sjds.net/app/event.php ( 0.25 KB )
  44. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Event.php ( 7.67 KB )
  45. /www/wwwroot/h.sjds.net/app/service.php ( 0.13 KB )
  46. /www/wwwroot/h.sjds.net/app/AppService.php ( 0.26 KB )
  47. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Service.php ( 1.64 KB )
  48. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Lang.php ( 7.35 KB )
  49. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/lang/zh-cn.php ( 13.70 KB )
  50. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/initializer/Error.php ( 3.31 KB )
  51. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/initializer/RegisterService.php ( 1.33 KB )
  52. /www/wwwroot/h.sjds.net/vendor/services.php ( 0.14 KB )
  53. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/service/PaginatorService.php ( 1.52 KB )
  54. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/service/ValidateService.php ( 0.99 KB )
  55. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/service/ModelService.php ( 2.04 KB )
  56. /www/wwwroot/h.sjds.net/vendor/topthink/think-trace/src/Service.php ( 0.77 KB )
  57. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Middleware.php ( 6.72 KB )
  58. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/initializer/BootService.php ( 0.77 KB )
  59. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/Paginator.php ( 11.86 KB )
  60. /www/wwwroot/h.sjds.net/vendor/topthink/think-validate/src/Validate.php ( 63.20 KB )
  61. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/Model.php ( 23.55 KB )
  62. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/model/concern/Attribute.php ( 21.05 KB )
  63. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/model/concern/AutoWriteData.php ( 4.21 KB )
  64. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/model/concern/Conversion.php ( 6.44 KB )
  65. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/model/concern/DbConnect.php ( 5.16 KB )
  66. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/model/concern/ModelEvent.php ( 2.33 KB )
  67. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/model/concern/RelationShip.php ( 28.29 KB )
  68. /www/wwwroot/h.sjds.net/vendor/topthink/think-helper/src/contract/Arrayable.php ( 0.09 KB )
  69. /www/wwwroot/h.sjds.net/vendor/topthink/think-helper/src/contract/Jsonable.php ( 0.13 KB )
  70. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/model/contract/Modelable.php ( 0.09 KB )
  71. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Db.php ( 2.88 KB )
  72. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/DbManager.php ( 8.52 KB )
  73. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Log.php ( 6.28 KB )
  74. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Manager.php ( 3.92 KB )
  75. /www/wwwroot/h.sjds.net/vendor/psr/log/src/LoggerTrait.php ( 2.69 KB )
  76. /www/wwwroot/h.sjds.net/vendor/psr/log/src/LoggerInterface.php ( 2.71 KB )
  77. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Cache.php ( 4.92 KB )
  78. /www/wwwroot/h.sjds.net/vendor/psr/simple-cache/src/CacheInterface.php ( 4.71 KB )
  79. /www/wwwroot/h.sjds.net/vendor/topthink/think-helper/src/helper/Arr.php ( 16.63 KB )
  80. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/cache/driver/File.php ( 7.84 KB )
  81. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/cache/Driver.php ( 9.03 KB )
  82. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/contract/CacheHandlerInterface.php ( 1.99 KB )
  83. /www/wwwroot/h.sjds.net/app/Request.php ( 0.09 KB )
  84. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Request.php ( 55.78 KB )
  85. /www/wwwroot/h.sjds.net/app/middleware.php ( 0.25 KB )
  86. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Pipeline.php ( 2.61 KB )
  87. /www/wwwroot/h.sjds.net/vendor/topthink/think-trace/src/TraceDebug.php ( 3.40 KB )
  88. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/middleware/SessionInit.php ( 1.94 KB )
  89. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Session.php ( 1.80 KB )
  90. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/session/driver/File.php ( 6.27 KB )
  91. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/contract/SessionHandlerInterface.php ( 0.87 KB )
  92. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/session/Store.php ( 7.12 KB )
  93. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Route.php ( 23.73 KB )
  94. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/route/RuleName.php ( 5.75 KB )
  95. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/route/Domain.php ( 2.53 KB )
  96. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/route/RuleGroup.php ( 22.43 KB )
  97. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/route/Rule.php ( 26.95 KB )
  98. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/route/RuleItem.php ( 9.78 KB )
  99. /www/wwwroot/h.sjds.net/route/app.php ( 1.72 KB )
  100. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/facade/Route.php ( 4.70 KB )
  101. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/route/dispatch/Controller.php ( 4.74 KB )
  102. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/route/Dispatch.php ( 10.44 KB )
  103. /www/wwwroot/h.sjds.net/app/controller/Index.php ( 4.81 KB )
  104. /www/wwwroot/h.sjds.net/app/BaseController.php ( 2.05 KB )
  105. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/facade/Db.php ( 0.93 KB )
  106. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/connector/Mysql.php ( 5.44 KB )
  107. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/PDOConnection.php ( 52.47 KB )
  108. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/Connection.php ( 8.39 KB )
  109. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/ConnectionInterface.php ( 4.57 KB )
  110. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/builder/Mysql.php ( 16.58 KB )
  111. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/Builder.php ( 24.06 KB )
  112. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/BaseBuilder.php ( 27.50 KB )
  113. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/Query.php ( 15.71 KB )
  114. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/BaseQuery.php ( 45.13 KB )
  115. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/TimeFieldQuery.php ( 7.43 KB )
  116. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/AggregateQuery.php ( 3.26 KB )
  117. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/ModelRelationQuery.php ( 20.07 KB )
  118. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/ParamsBind.php ( 3.66 KB )
  119. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/ResultOperation.php ( 7.01 KB )
  120. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/WhereQuery.php ( 19.37 KB )
  121. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/JoinAndViewQuery.php ( 7.11 KB )
  122. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/TableFieldInfo.php ( 2.63 KB )
  123. /www/wwwroot/h.sjds.net/vendor/topthink/think-orm/src/db/concern/Transaction.php ( 2.77 KB )
  124. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/log/driver/File.php ( 5.96 KB )
  125. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/contract/LogHandlerInterface.php ( 0.86 KB )
  126. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/log/Channel.php ( 3.89 KB )
  127. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/event/LogRecord.php ( 1.02 KB )
  128. /www/wwwroot/h.sjds.net/vendor/topthink/think-helper/src/Collection.php ( 16.47 KB )
  129. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/facade/View.php ( 1.70 KB )
  130. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/View.php ( 4.39 KB )
  131. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Response.php ( 8.81 KB )
  132. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/response/View.php ( 3.29 KB )
  133. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/Cookie.php ( 6.06 KB )
  134. /www/wwwroot/h.sjds.net/vendor/topthink/think-view/src/Think.php ( 8.38 KB )
  135. /www/wwwroot/h.sjds.net/vendor/topthink/framework/src/think/contract/TemplateHandlerInterface.php ( 1.60 KB )
  136. /www/wwwroot/h.sjds.net/vendor/topthink/think-template/src/Template.php ( 46.61 KB )
  137. /www/wwwroot/h.sjds.net/vendor/topthink/think-template/src/template/driver/File.php ( 2.41 KB )
  138. /www/wwwroot/h.sjds.net/vendor/topthink/think-template/src/template/contract/DriverInterface.php ( 0.86 KB )
  139. /www/wwwroot/h.sjds.net/runtime/temp/c1d6e8c94b2c2fa10e259903674c804d.php ( 8.11 KB )
  140. /www/wwwroot/h.sjds.net/vendor/topthink/think-trace/src/Html.php ( 4.42 KB )
  1. CONNECT:[ UseTime:0.000572s ] mysql:host=172.18.0.4;port=3306;dbname=h_sjds;charset=utf8mb4
  2. SHOW FULL COLUMNS FROM `fenlei` [ RunTime:0.000758s ]
  3. SELECT * FROM `fenlei` WHERE `fid` = 0 [ RunTime:0.000414s ]
  4. SELECT * FROM `fenlei` WHERE `fid` = 63 [ RunTime:0.000393s ]
  5. SHOW FULL COLUMNS FROM `set` [ RunTime:0.000590s ]
  6. SELECT * FROM `set` [ RunTime:0.000348s ]
  7. SHOW FULL COLUMNS FROM `article` [ RunTime:0.000634s ]
  8. SELECT * FROM `article` WHERE `id` = 580357 LIMIT 1 [ RunTime:0.000569s ]
  9. UPDATE `article` SET `lasttime` = 1795234921 WHERE `id` = 580357 [ RunTime:0.001840s ]
  10. SELECT * FROM `fenlei` WHERE `id` = 65 LIMIT 1 [ RunTime:0.000364s ]
  11. SELECT * FROM `article` WHERE `id` < 580357 ORDER BY `id` DESC LIMIT 1 [ RunTime:0.000448s ]
  12. SELECT * FROM `article` WHERE `id` > 580357 ORDER BY `id` ASC LIMIT 1 [ RunTime:0.000417s ]
  13. SELECT * FROM `article` WHERE `id` < 580357 ORDER BY `id` DESC LIMIT 10 [ RunTime:0.000590s ]
  14. SELECT * FROM `article` WHERE `id` < 580357 ORDER BY `id` DESC LIMIT 10,10 [ RunTime:0.000680s ]
  15. SELECT * FROM `article` WHERE `id` < 580357 ORDER BY `id` DESC LIMIT 20,10 [ RunTime:0.000841s ]
0.090036s