WEDO2.0颜色分拣机 PPT
- 2026-11-05 00:58:14
LEGO WEDO 2.0 · 机器人课程助手
▲ 课件 浏览
INFO课程信息
01这节课学什么
结构上 │ 8 齿小齿轮带 24 齿大齿轮,转 3 圈才换人家 1 圈;连杆再把转动变成平台左右摆
编程上 │ 传感器读到几就发几号信息,四条分拣串各听各的号,收到才动
能说出 │ 为什么故意减速 —— 慢 3 倍更有劲,平台摆得稳,才分得准
02怎么上
按 4C 五个环节,共 90 分钟
▸ 先放机器图,问两问:它是怎么分拣的?球滚下来,谁决定它进哪个盒子?
▸ 接生活:快递站、垃圾分类、机场行李 —— 孩子能一口气报出好几个,气氛很快热起来
▸ 两个追问别急着给答案:分拣机靠什么认东西?(靠眼睛看?还是别的巧妙办法)分拣动作为什么要慢?(太快会怎样)
▸ 收口一句留话头:我们的积木分拣机怎么认砖?黑砖和透明蓝砖,传感器看到的有何不同 —— 编程环节亲自测出来
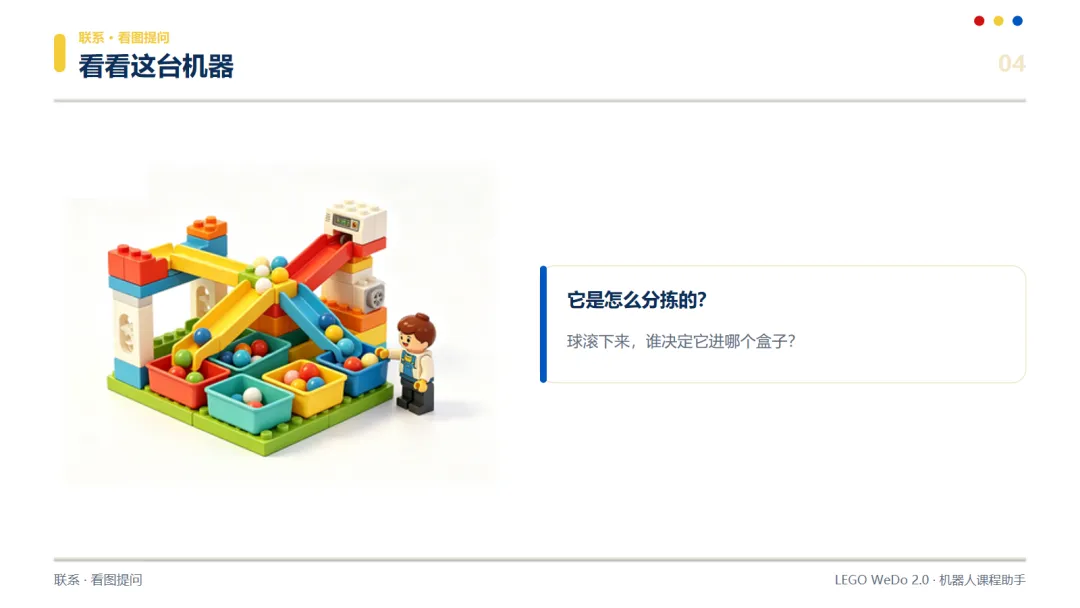
▲ 课件 P04 · 看图提问(它是怎么分拣的)
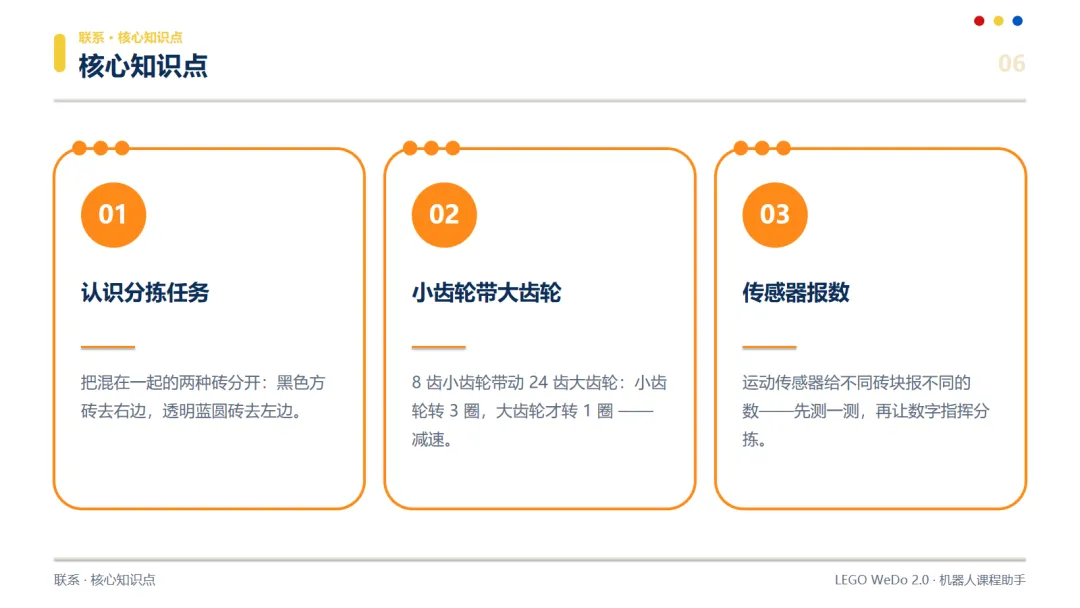
▲ 课件 P06 · 核心知识点(分拣任务 / 小带大减速 / 传感器报数)
▸ 结构讲解 8 分钟|三段念完:马达 → 小齿轮 → 大齿轮 → 小带大=减速(小齿轮转 3 圈,大齿轮才转 1 圈,慢 3 倍但更有劲)→ 连杆把转动变成摆动,平台左倾右倾,砖就滑进不同一边
▸ 把「为什么慢」讲成一句孩子能记住的话:慢一点才不会甩出去,分得准
▸ 分步搭建 30 分钟|15 步分八页,每 8–10 分钟喊停一次,全班对进度
▸ 检查 7 分钟|齿轮咬合顺滑(手拨大齿轮,连杆跟着转)、平台左右摆动不卡、马达与传感器线插到底
▸ 八页依次是:平台端头 → 铺黑板、滑道 → 两侧边梁、马达支架 → 装马达、齿轮减速(核心)→ 装连杆、立起齿轮塔 → 底部框架、装集线器 → 黑色支座、平台上座 → 完成 + 对照检查
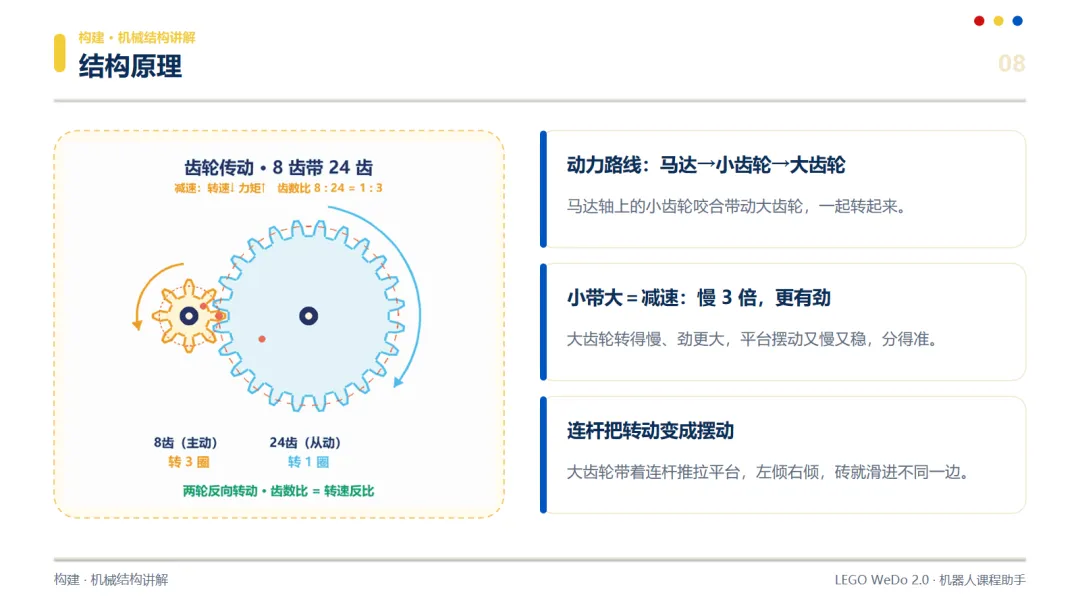
▲ 课件 P08 · 结构原理(动力路线 + 减速 + 连杆摆动)
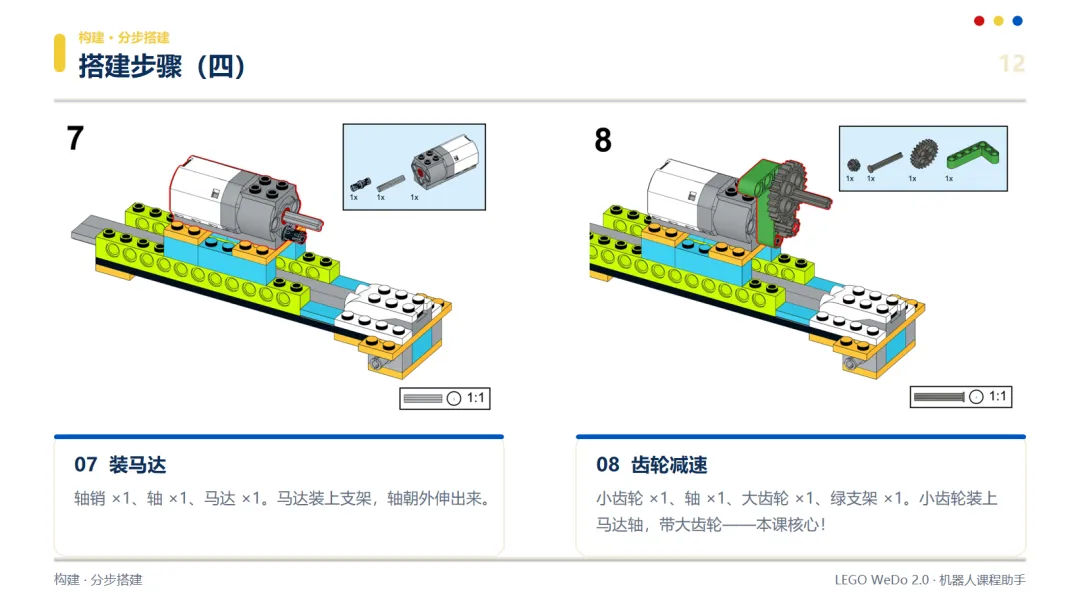
▲ 课件 P12 · 搭建第 7–8 步(装马达 + 小齿轮带大齿轮)
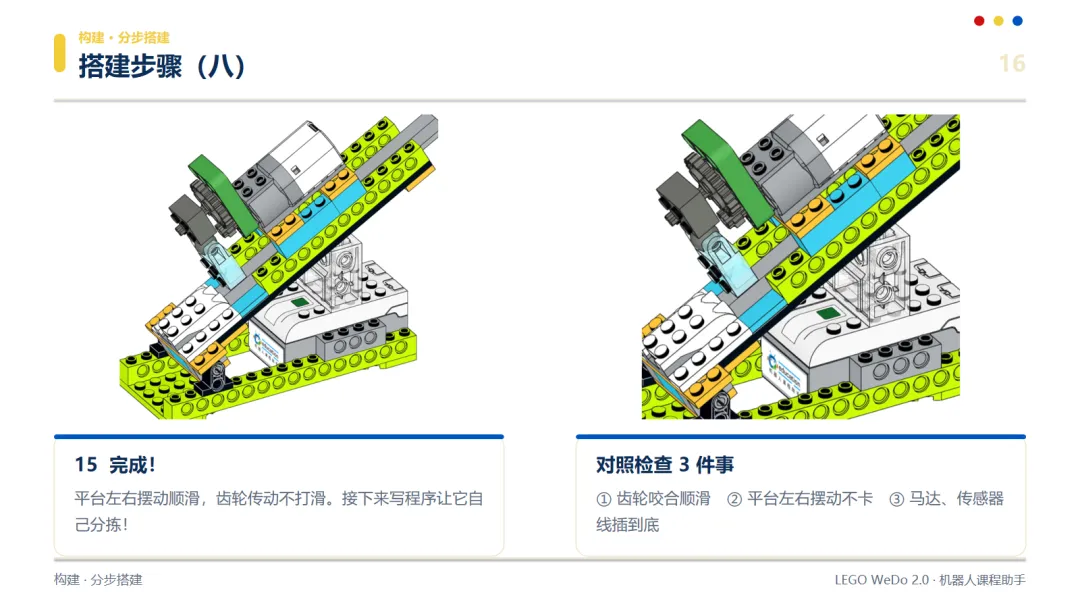
▲ 课件 P16 · 搭建第 15 步完成(对照检查 3 件事)
课堂卡点提醒最容易被忽略的是第 10 步连杆球头装反——连杆能跟着转、平台却不摆,或者摆的方向反了。装之前先看清球头朝向平台面。其次是第 8 步齿轮咬合:齿没对齿就会打滑空转,手拨大齿轮、连杆跟着一起转才算咬住。另外马达线、传感器线没插到底,软件里直接找不到设备 —— 排查时先看这两根线。
▸ 先测数,再分拣:这一步不能省。把黑砖放到分拣位置看数值,再换透明蓝圆砖读一次 —— 每台机器都不一样,把自己测到的数记下来填进程序
▸ 示例机上的参考值:黑砖报 10,透明蓝圆砖报 0、1、2(会漂,正常)
▸ 主程序只有三件事:开始 → 读运动传感器数值 → 发送(读到的数值) → 循环。读到几,就发几号信息
▸ 下面挂四条接收串同时监听,各听各的号:收到 0 / 1 / 2 → 马达功率 5 转 2 秒 → 蓝砖滑向左边;收到 10 → 同样功率时间 → 黑砖滑向右边
▸ 本节的新积木是信息收发;一个主程序配多条接收串,孩子第一次见到「一条广播、多个听众」,这里值得慢一点
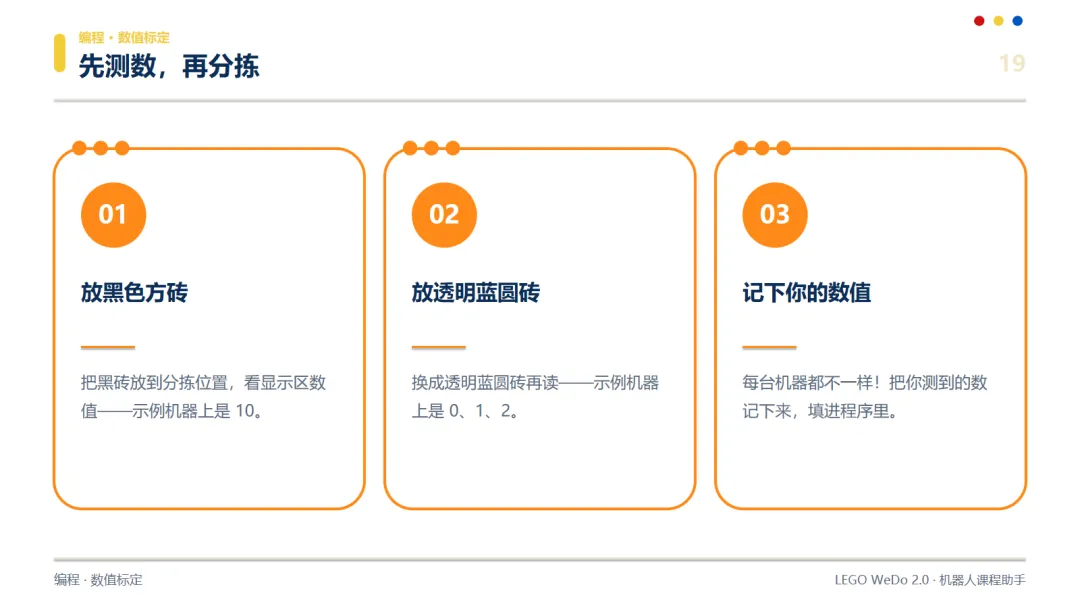
▲ 课件 P19 · 先测数,再分拣(黑砖 10 / 蓝砖 0·1·2)
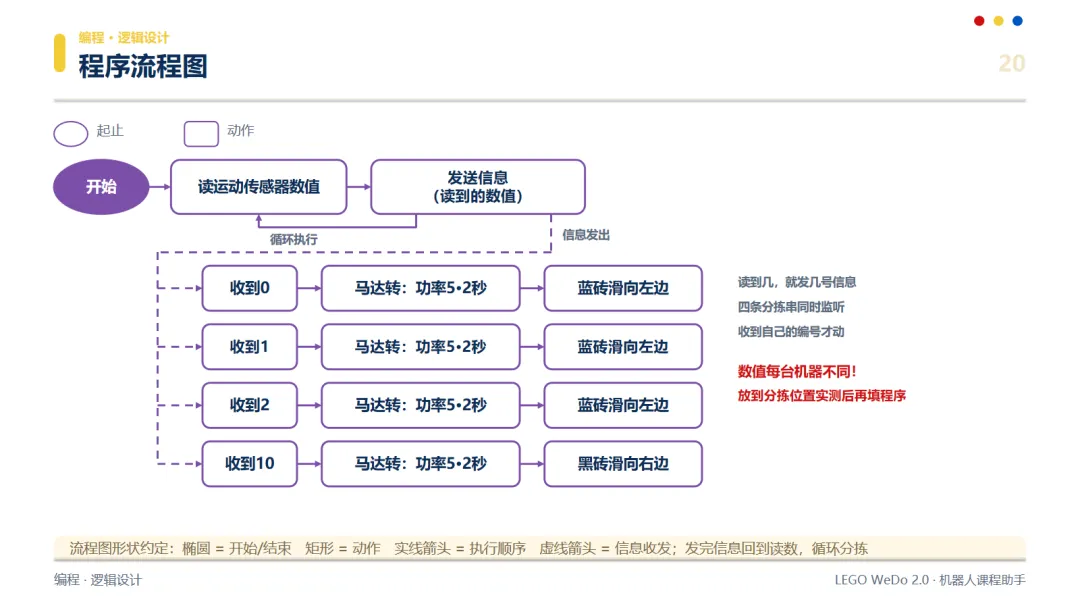
▲ 课件 P20 · 程序流程图(1 条主程序 + 4 条接收串)
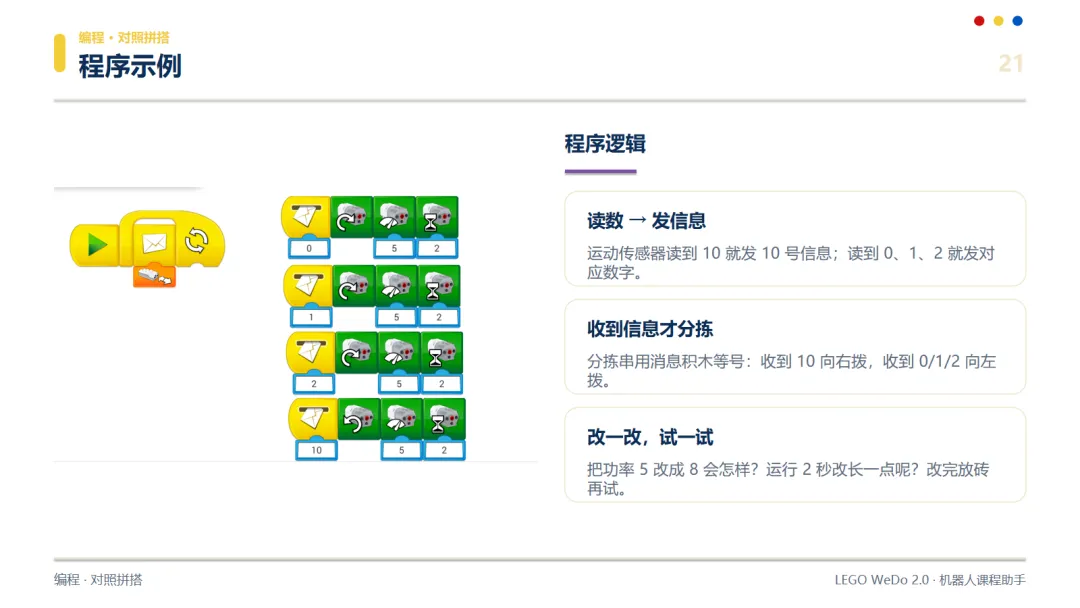
▲ 课件 P21 · 程序示例(读数 → 发信息 → 收到才分拣)
▸ 回顾三问|小齿轮带动大齿轮,转速怎么变?为什么分拣平台慢一点反而更好?10 和 0–2 分别是哪种砖报的数?
▸ 过关三条|能说清「小带大=减速,慢而稳」、能独立搭完并让平台左右分拣、能实测数值并填进程序
▸ 课后试试|把功率 5 改成 8,分拣变快了还是变乱了?加一个显示积木,让分拣机数出分了几块
▸ 生活里的它|快递分拣线(包裹按目的地滑进不同出口)、垃圾分类机(认出材料种类)、机场行李分拣(按航班找出口)
▸ 下节课预告:给分拣机加个新任务 —— 数一数分了多少块
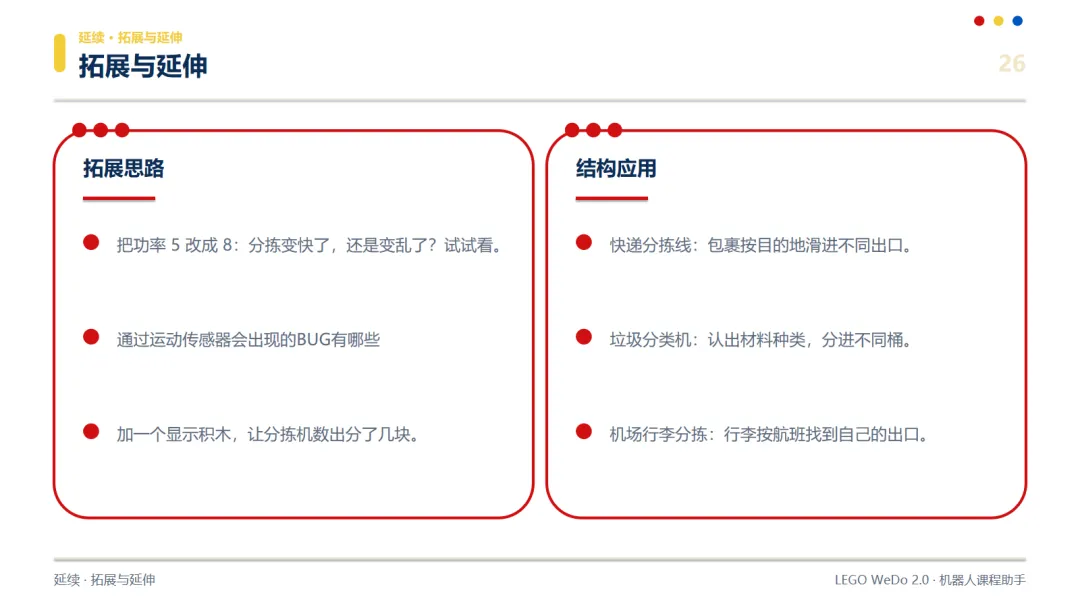
▲ 课件 P26 · 拓展与延伸(课后试试看 + 生活里的它)
本课件的无水印可编辑 PPT + 完整搭建图纸,点下方小程序卡片获取。
📦 少编资料库
乐高图纸、课件、需要什么直接搜
下课以后最费时间的,是给班上十几个孩子一个个写课后点评。
用「少编反馈助手」:把孩子的课堂表现记两句,几秒生成一段完整点评,直接复制发家长群。
✍️ 少编反馈助手
记两句课堂表现,几秒生成课后点评
LEGO WEDO 2.0 · 机器人课程助手

