【PPT分享】基于跨时段视觉关联的协同GNSS/INS定位方法
- 2026-11-02 19:13:11
“大地测量与导航2026综合学术年会暨时空信息与大地测量研讨会于2026年4月17-20日在湖南省长沙市召开。本文为团队成员周宇轩博士后(MASt3R-Fusion、DBA-Fusion、RoadLib、Ground-VIO作者)的口头报告PPT分享,介绍了GREAT团队在北斗/多源融合智能导航方面的科研进展。”
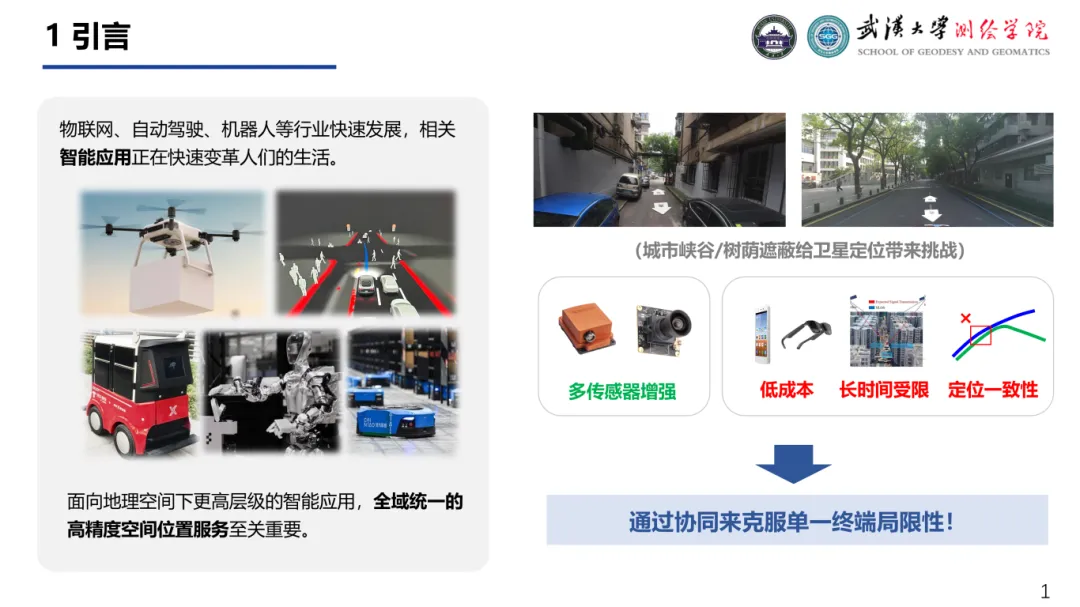
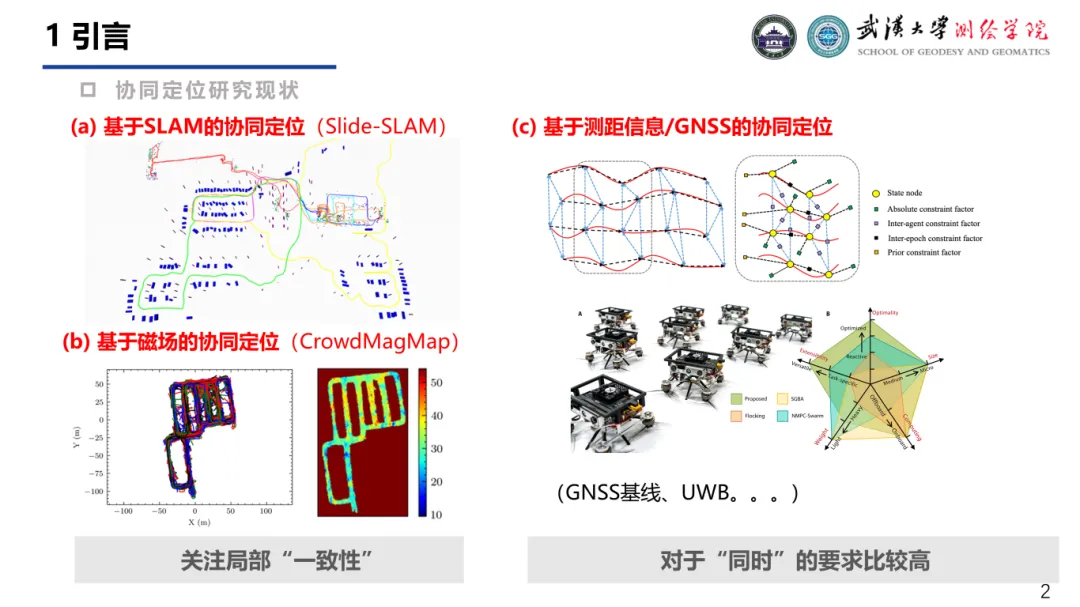
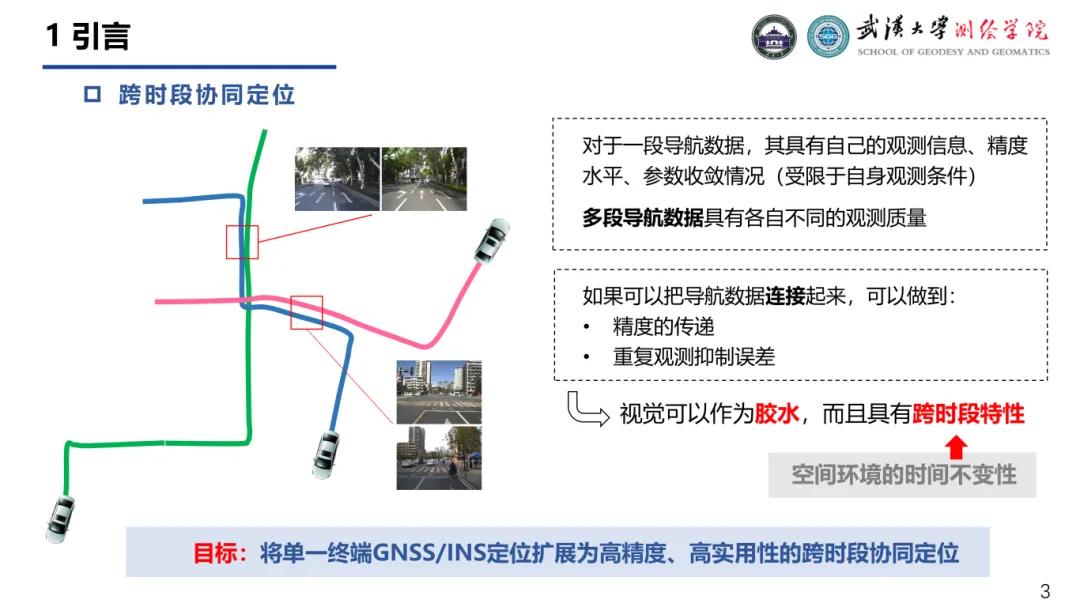
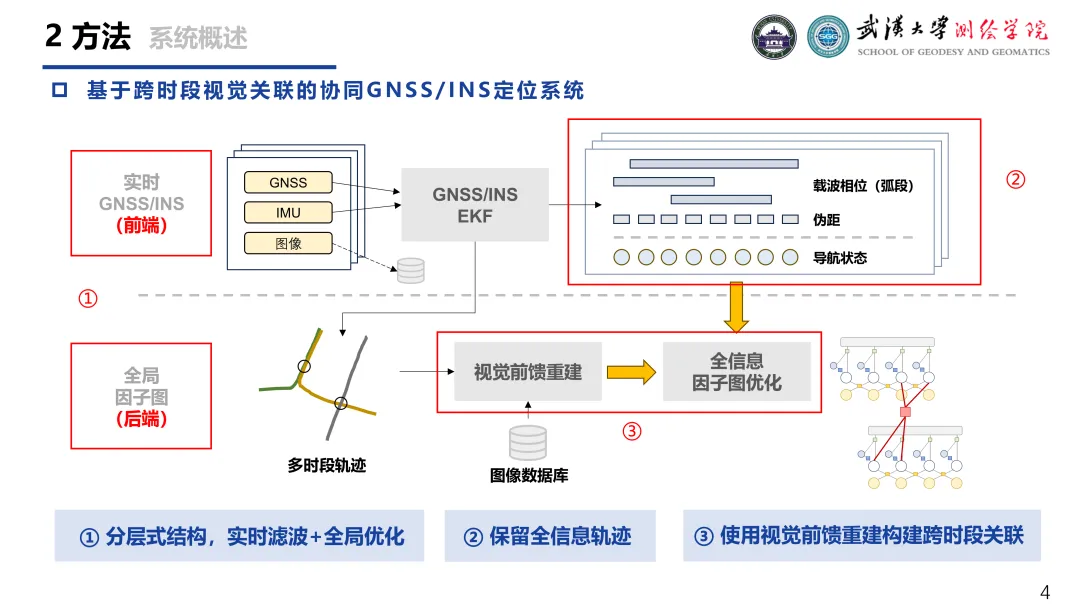
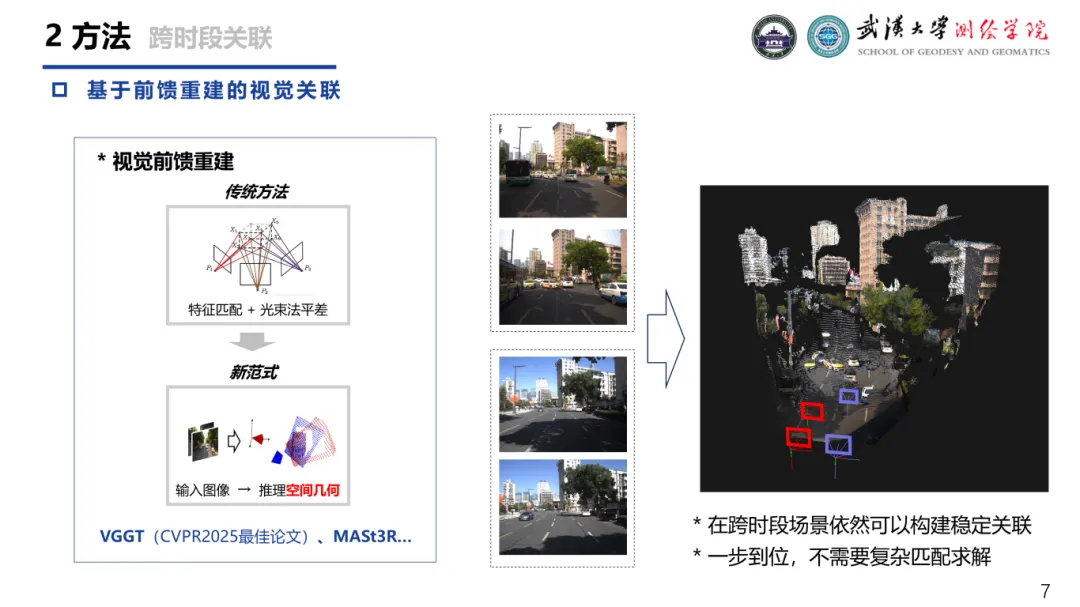
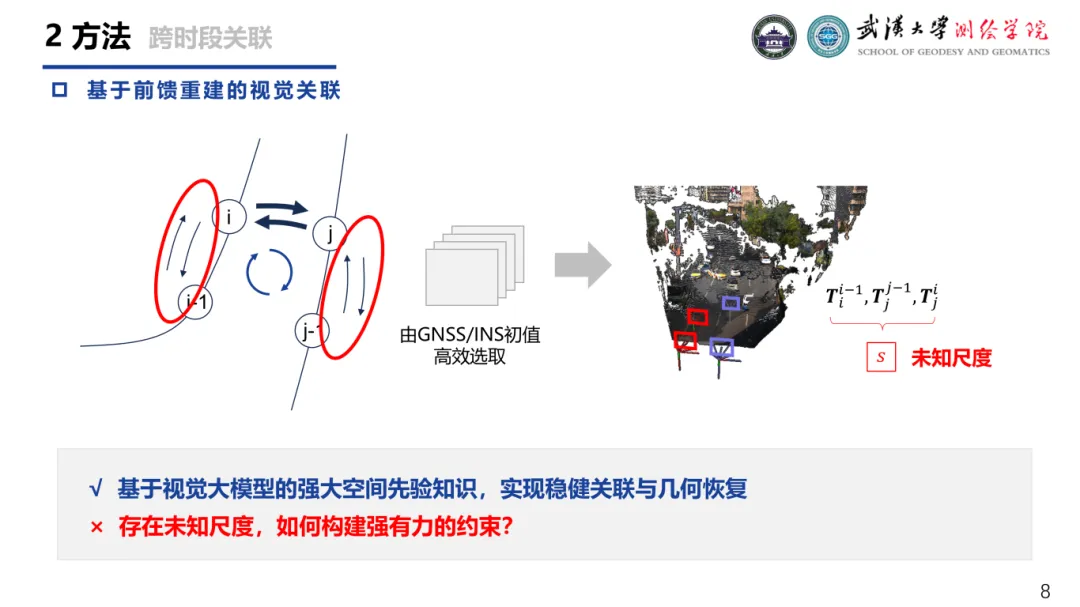
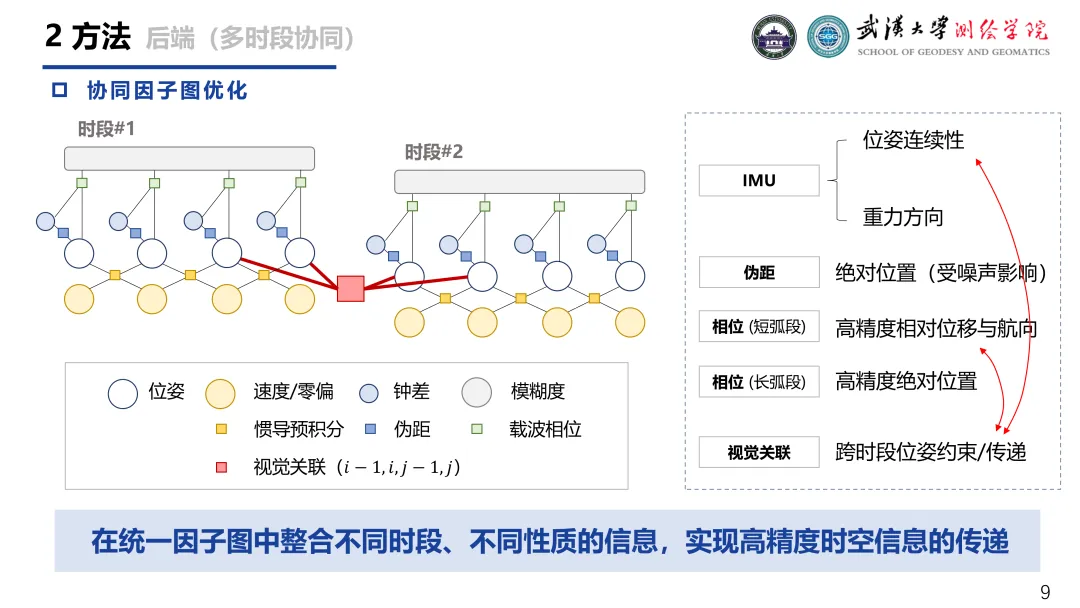
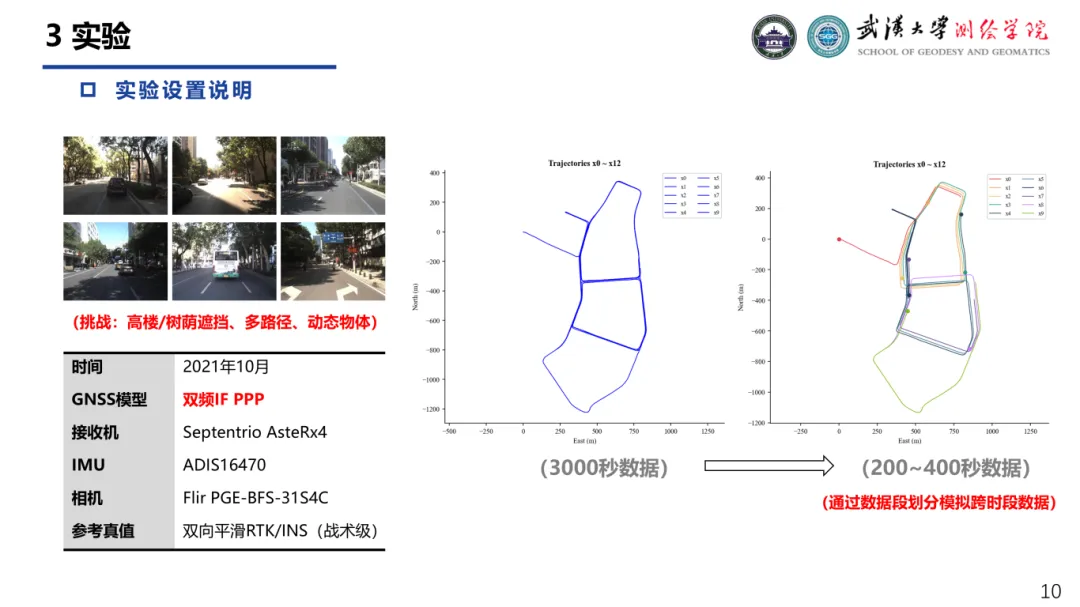
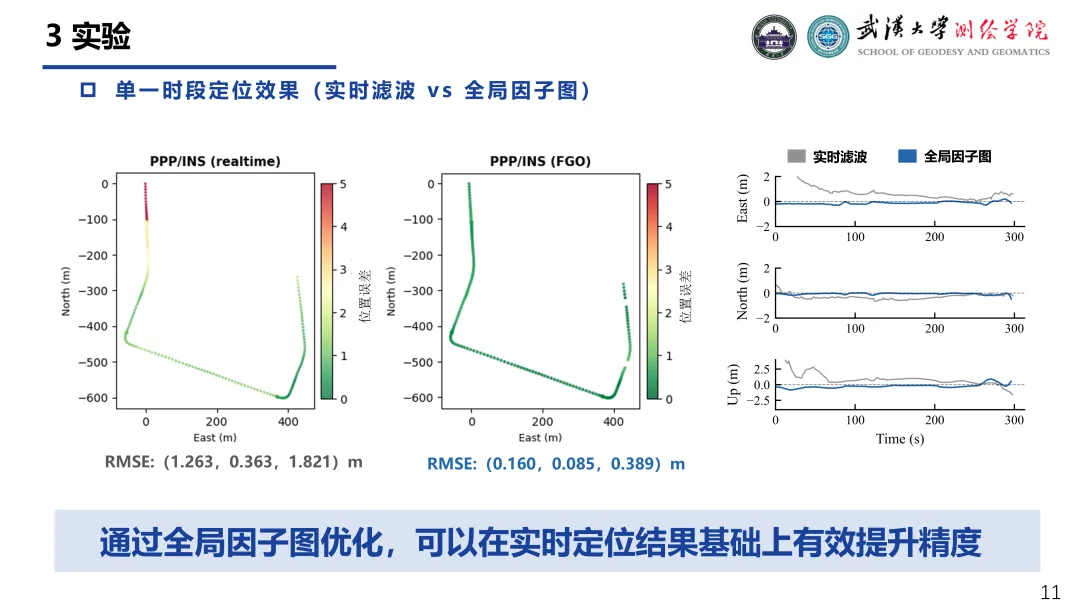
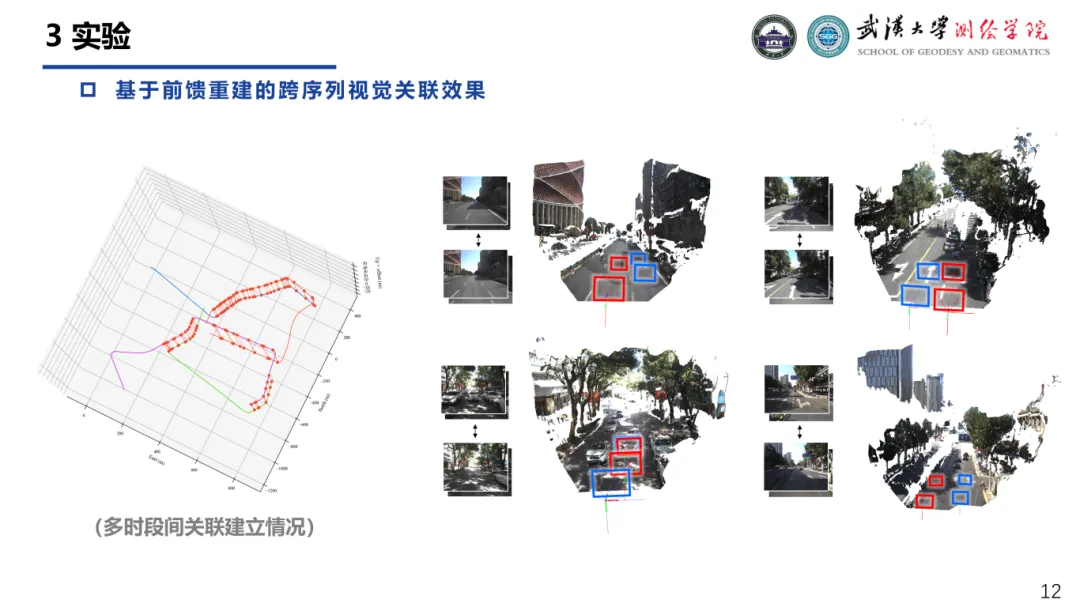
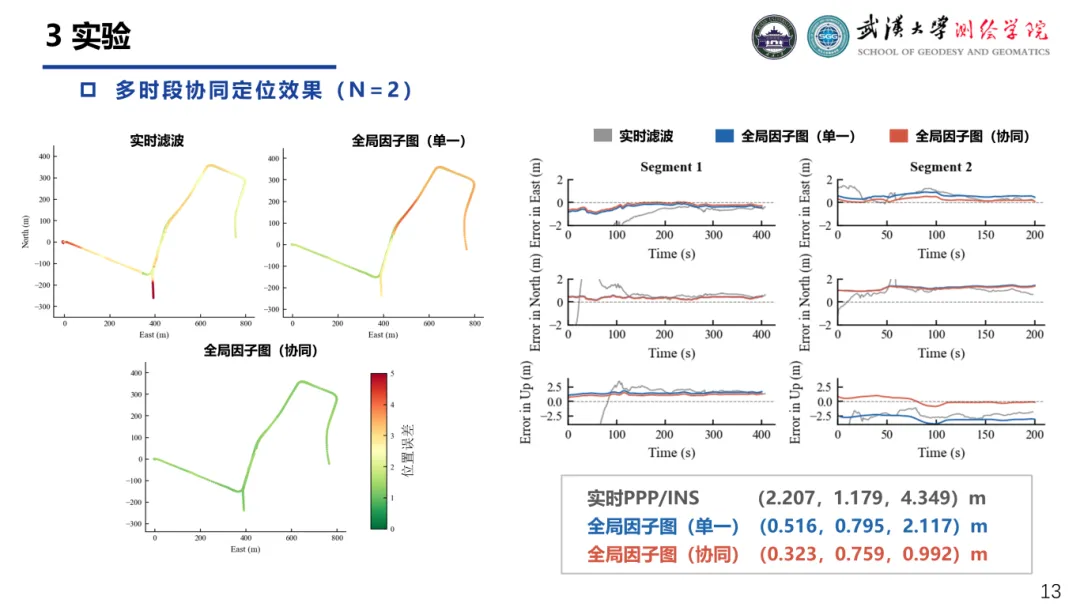
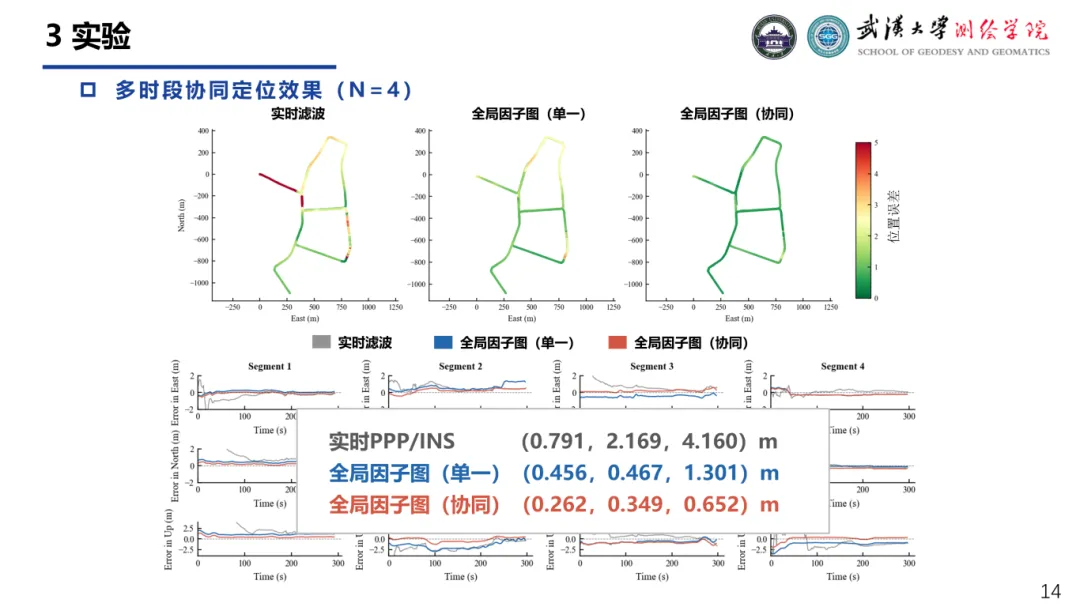
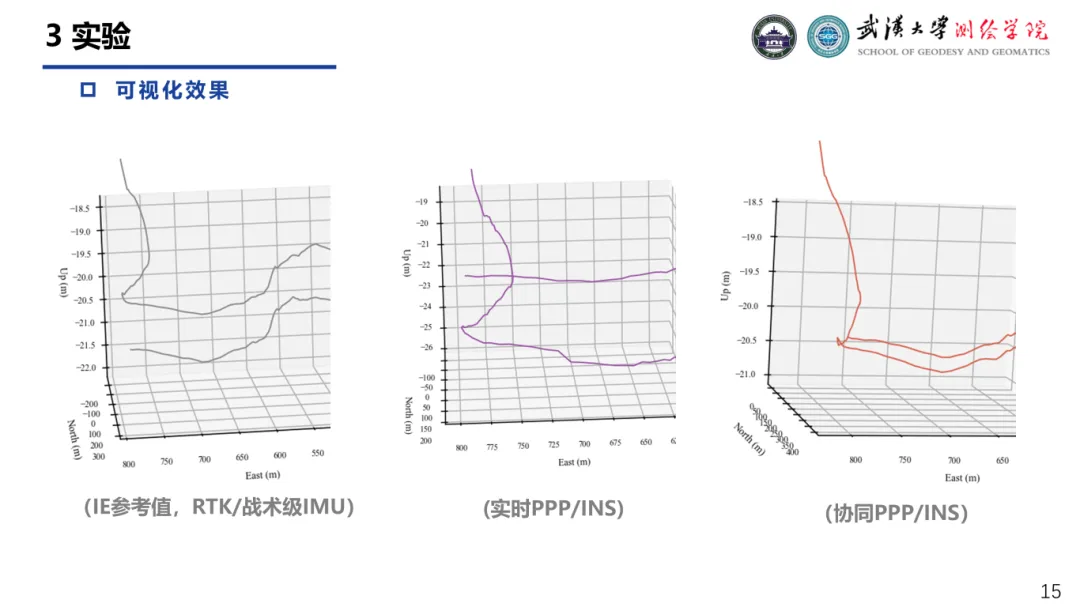
随着机器人、无人机、XR等行业的发展,日益广泛的空间智能应用对于精准可靠的位置服务提出了更高的要求。多传感器融合目前可以有效提升城市综合环境下卫星定位的连续性和可靠性;但对于低成本设备、长时间观测受限等应用场景来说,仅依靠单一终端的传感器信息,在定位性能上依然存在瓶颈。本研究基于终端广泛搭载的视觉传感器,通过引入前沿视觉模型的强大关联能力,连接不同终端、不同时段的GNSS/INS观测信息,通过跨时段协同突破单一终端定位能力的局限性,形成长期一致、精度协同增强的位置服务,为大尺度地理空间下的高精度众包定位提供了一种新思路。
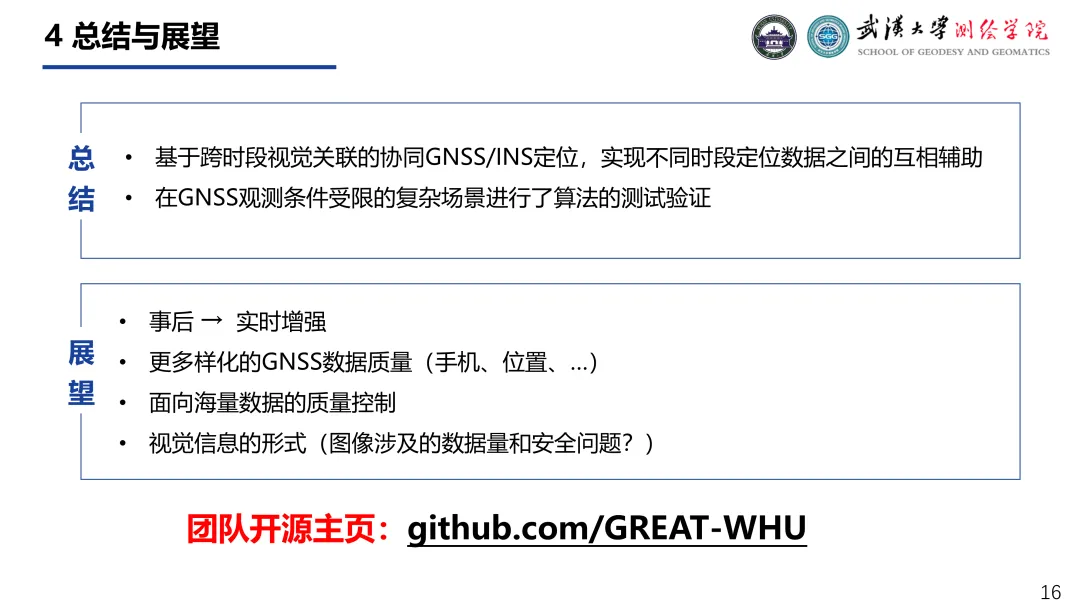
相关成果发表
[1] Y. Zhou, X. Li, S. Li, C. Xia, X. Wang and S. Feng, "SF-Loc: A Visual Mapping and Geo-Localization System Based on Sparse Visual Structure Frames," in IEEE/ASME Transactions on Mechatronics, early access, 2025.
[2] Y. Zhou, X. Li, S. Li and X. Wang, "Visual Mapping and Localization System Based on Compact Instance-Level Road Markings With Spatial Uncertainty," in IEEE Robotics and Automation Letters, vol. 7, no. 4, pp. 10802-10809, Oct. 2022
[3] Y. Zhou, X. Li, S. Li, X. Wang, S. Feng and Y. Tan, "DBA-Fusion: Tightly Integrating Deep Dense Visual Bundle Adjustment With Multiple Sensors for Large-Scale Localization and Mapping," in IEEE Robotics and Automation Letters, vol. 9, no. 7, pp. 6138-6145, July 2024
[4] Y. Zhou, X. Li, S. Li, X. Wang and Z. Shen, "Ground-VIO: Monocular Visual-Inertial Odometry With Online Calibration of Camera-Ground Geometric Parameters," in IEEE Transactions on Intelligent Transportation Systems, vol. 25, no. 10, pp. 14328-14343, Oct. 2024
[5] Y. Zhou, X. Li, S. Li, Z. Yan, C. Xia, and S. Feng, “MASt3R-Fusion: Integrating Feed-Forward Visual Model with IMU, GNSS for High-Functionality SLAM,” Nov. 16, 2025, arXiv: arXiv:2509.20757. doi: 10.48550/arXiv.2509.20757.
[6] X. Li, J. Qiu, Y. Zhou, S. Li, C. Xia and S. Feng, "Enhancing GNSS RTK Positioning Performance in Challenging Urban Environments With Prior Road Surface Map," in IEEE Sensors Journal, vol. 26, no. 1, pp. 767-778, 1 Jan.1, 2026, doi: 10.1109/JSEN.2025.3633261.
[7] S. Chen, X. Li, S. Li, Y. Zhou and X. Yang, "iKalibr: Unified Targetless Spatiotemporal Calibration for Resilient Integrated Inertial Systems," in IEEE Transactions on Robotics, vol. 41, pp. 1618-1638, 2025.
GREAT 团队介绍
GREAT(GNSS+ REsearch, Application and Teaching)团队长期从事卫星精密定位定轨与多源智能导航方面的研究与教学工作。团队成员有李昕(北斗精密定位与多源导航)、袁勇强 (精密定轨与空间基准)、张柯柯 (低轨导航增强与空间基准)、冯绍权 (场景理解与感知增强导航)、周宇轩 (视觉空间感知与智能导航)、李圣雨 (多传感器融合与弹性导航)、黄健德(多源高可信定位)、张伟(多源融合定轨与低轨导航增强)、郑玉新、廖健驰、李林阳、王铉彬、申志恒等青年教师,以及三十余名博士和硕士研究生。
主要研究方向及成果包括:1)以PPP-RTK为代表的实时精密定位,可生成并提供多频多系统实时精密轨道、实时钟差、实时UPD以及实时精密大气产品,支持星地一体化增强的快速精密定位;2)基于因子图和滤波的GNSS、视觉、激光、惯性以及高精地图等多源信息紧融合算法,以及相应的软硬件一体化终端设备;3)低轨导航增强以及在观测值层面的多种空间大地测量技术(GNSS / SLR / VLBI)联合解算;4)GNSS水汽反演、对流层建模与PPP定位增强服务,基于资料同化与深度学习的GNSS气象学应用等。
近年来,团队在国际大地测量与地球科学领域权威期刊发表高水平 SCI 论文 200 余篇,Google Scholar 总被引 10000 余次,H 指数 55。入选爱思唯尔中国高被引学者和全球2%顶尖科学家榜单。承担国际合作、国家级、省部级以及产学研合作项目四十余项,相关成果获得广泛的应用。先后荣获湖北省自然科学奖一等奖、教育部科技进步奖一等奖、国际大地测量和地球物理学联合会(IUGG)青年科学家奖等奖项。
团队主页:http://igmas.users.sgg.whu.edu.cn/group
团队Github:https://github.com/GREAT-WHU
GREAT团队微信公众平台专注于学术交流和团队最新研究进展汇报,分享研究成果和学术资源,欢迎国内外广大同行交流和指导。

